Docs directory
Table of contents
Hướng dẫn sử dụng MicoVIO — Ước lượng chuyển động thị giác–quán tính
Tổng quan sản phẩm
MicoVIO là mô-đun ước lượng chuyển động thị giác–quán tính một camera, do MicoAir Tech thiết kế và sản xuất. Mô-đun kết hợp camera, IMU và đo khoảng cách ToF để xuất vị trí tương đối, vận tốc và tư thế theo thời gian thực trong môi trường không có GPS hoặc khả năng thu tín hiệu vệ tinh bị hạn chế, cung cấp thông tin trạng thái đáng tin cậy cho drone bay treo, giữ vị trí và dẫn đường tự động.
Mô-đun sử dụng cảm biến ảnh màn trập toàn cục có dải động cao, ống kính góc rộng khẩu độ lớn và các thuật toán thị giác được tối ưu kỹ lưỡng. Nhờ khả năng thích nghi với môi trường và hiệu năng thiếu sáng tốt, MicoVIO xử lý được những điều kiện khó như thay đổi ánh sáng đột ngột giữa trong nhà và ngoài trời, bề mặt ít đặc trưng hình ảnh và sàn phản quang. Khả năng bám theo chuyển động vẫn ổn định ngay cả khi drone xoay nhanh quanh trục yaw hoặc bay vòng có nghiêng thân.
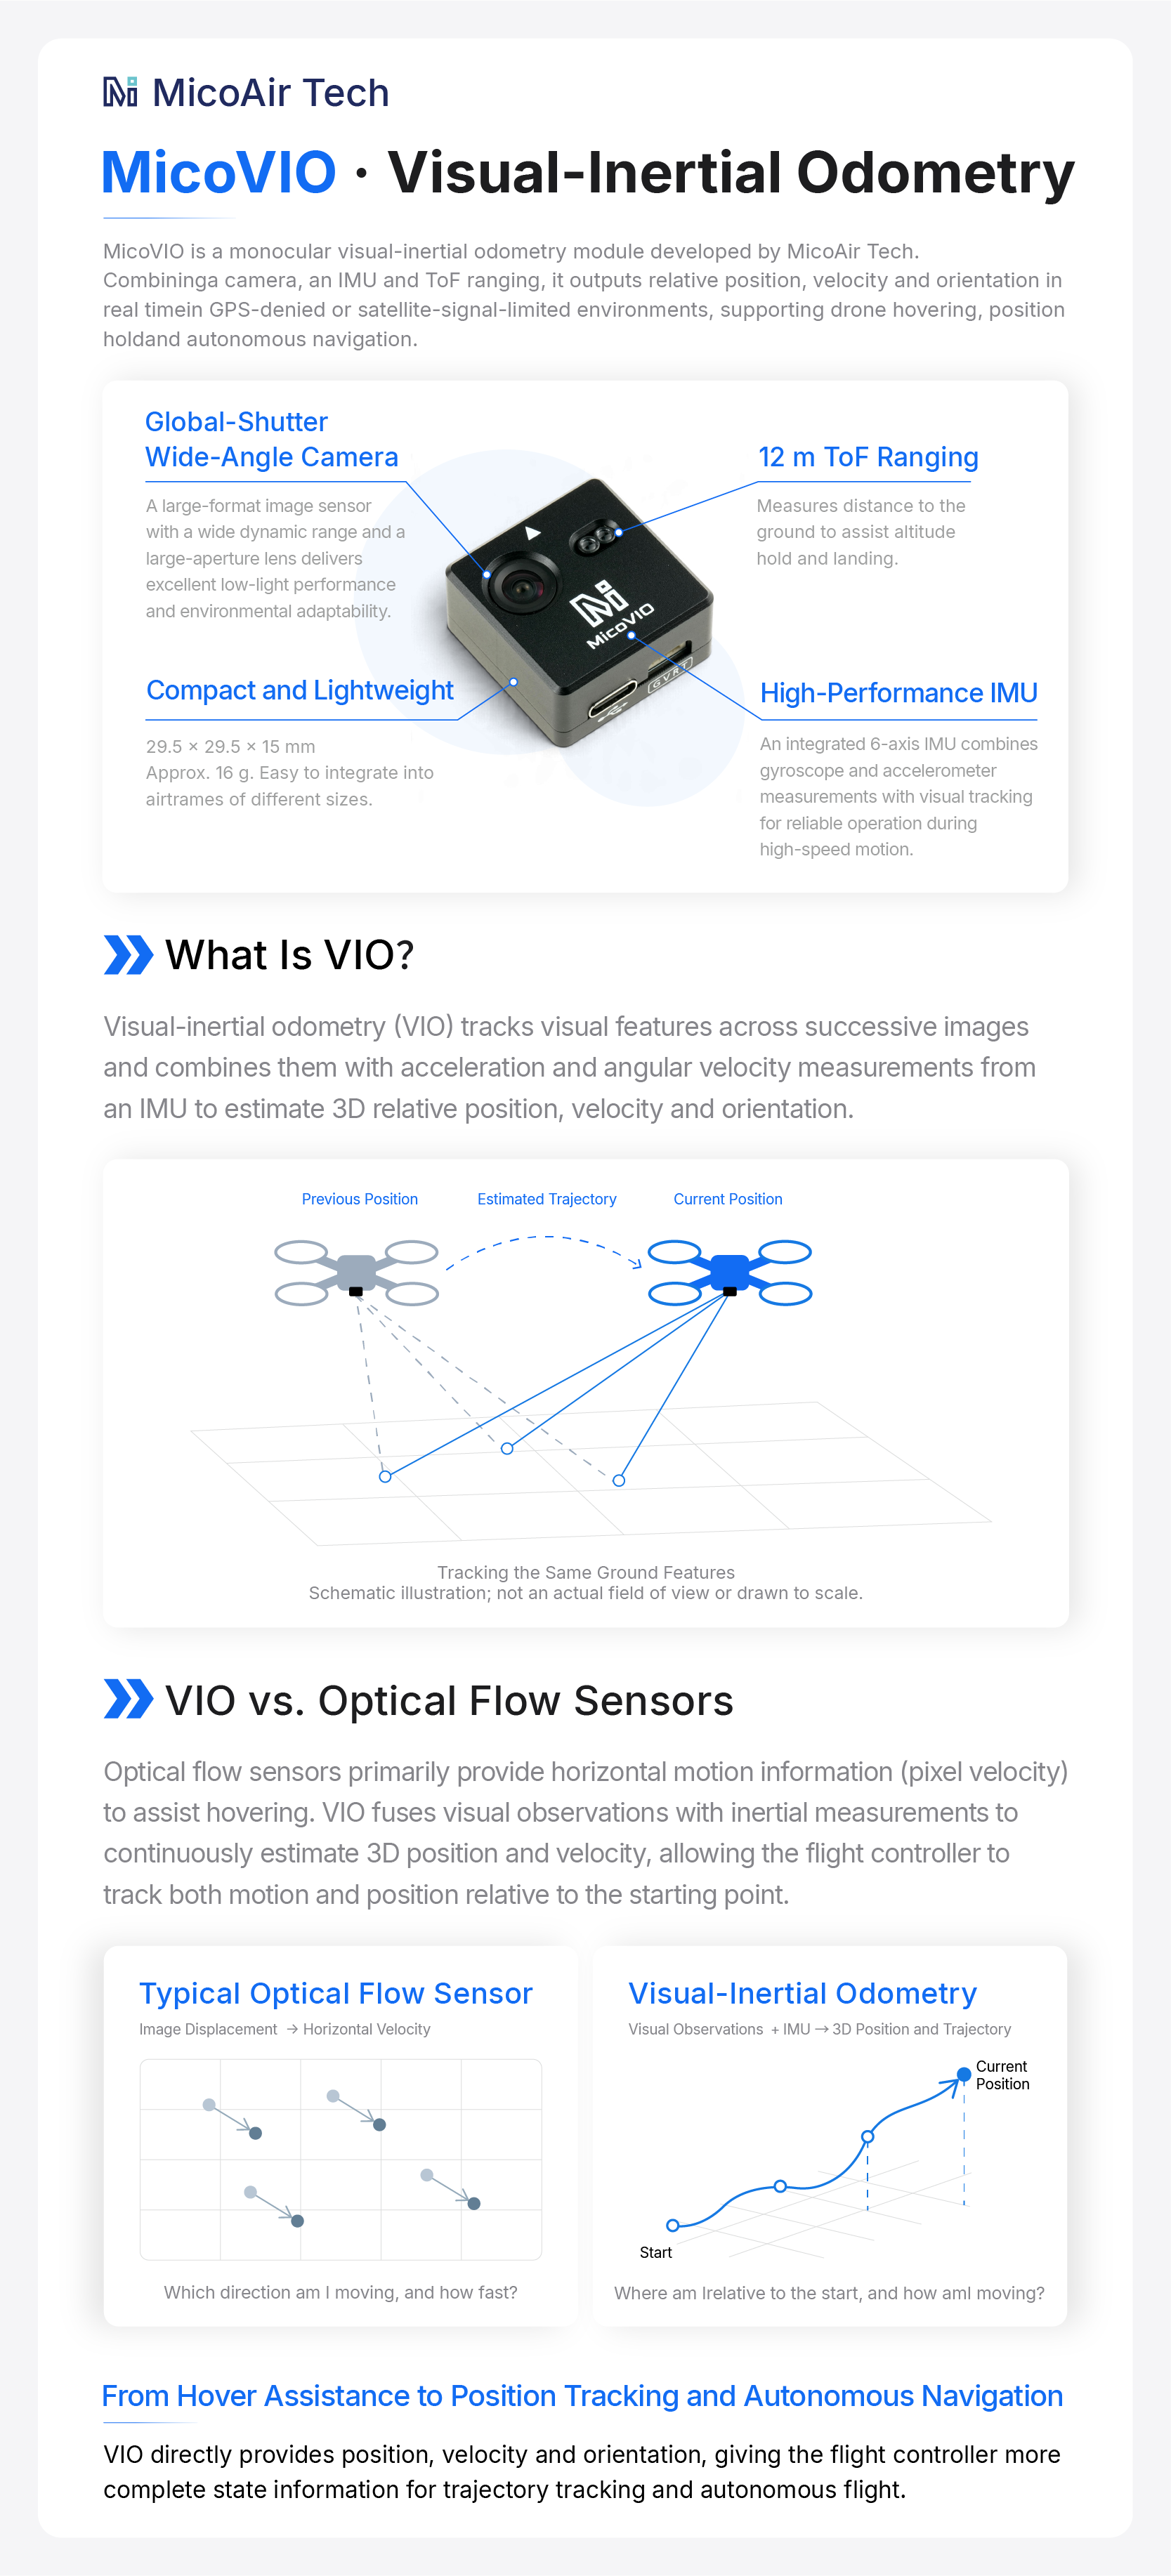
Với kích thước chỉ 29.5 × 29.5 × 15 mm và khối lượng khoảng 16 g, MicoVIO kết hợp thiết kế nhỏ gọn với hiệu năng mạnh mẽ, dễ tích hợp vào các khung có kích thước khác nhau. Mô-đun xuất dữ liệu MAVLink qua giao tiếp nối tiếp và có thể sử dụng khi kết nối với bộ điều khiển bay. MicoVIO hỗ trợ firmware lái tự động mã nguồn mở như ArduPilot và PX4, cho phép bay treo chính xác và bay ổn định không cần GPS, với trải nghiệm điều khiển tương đương drone quay phim trên không dành cho người tiêu dùng.
Mua sản phẩm
Thông số kỹ thuật
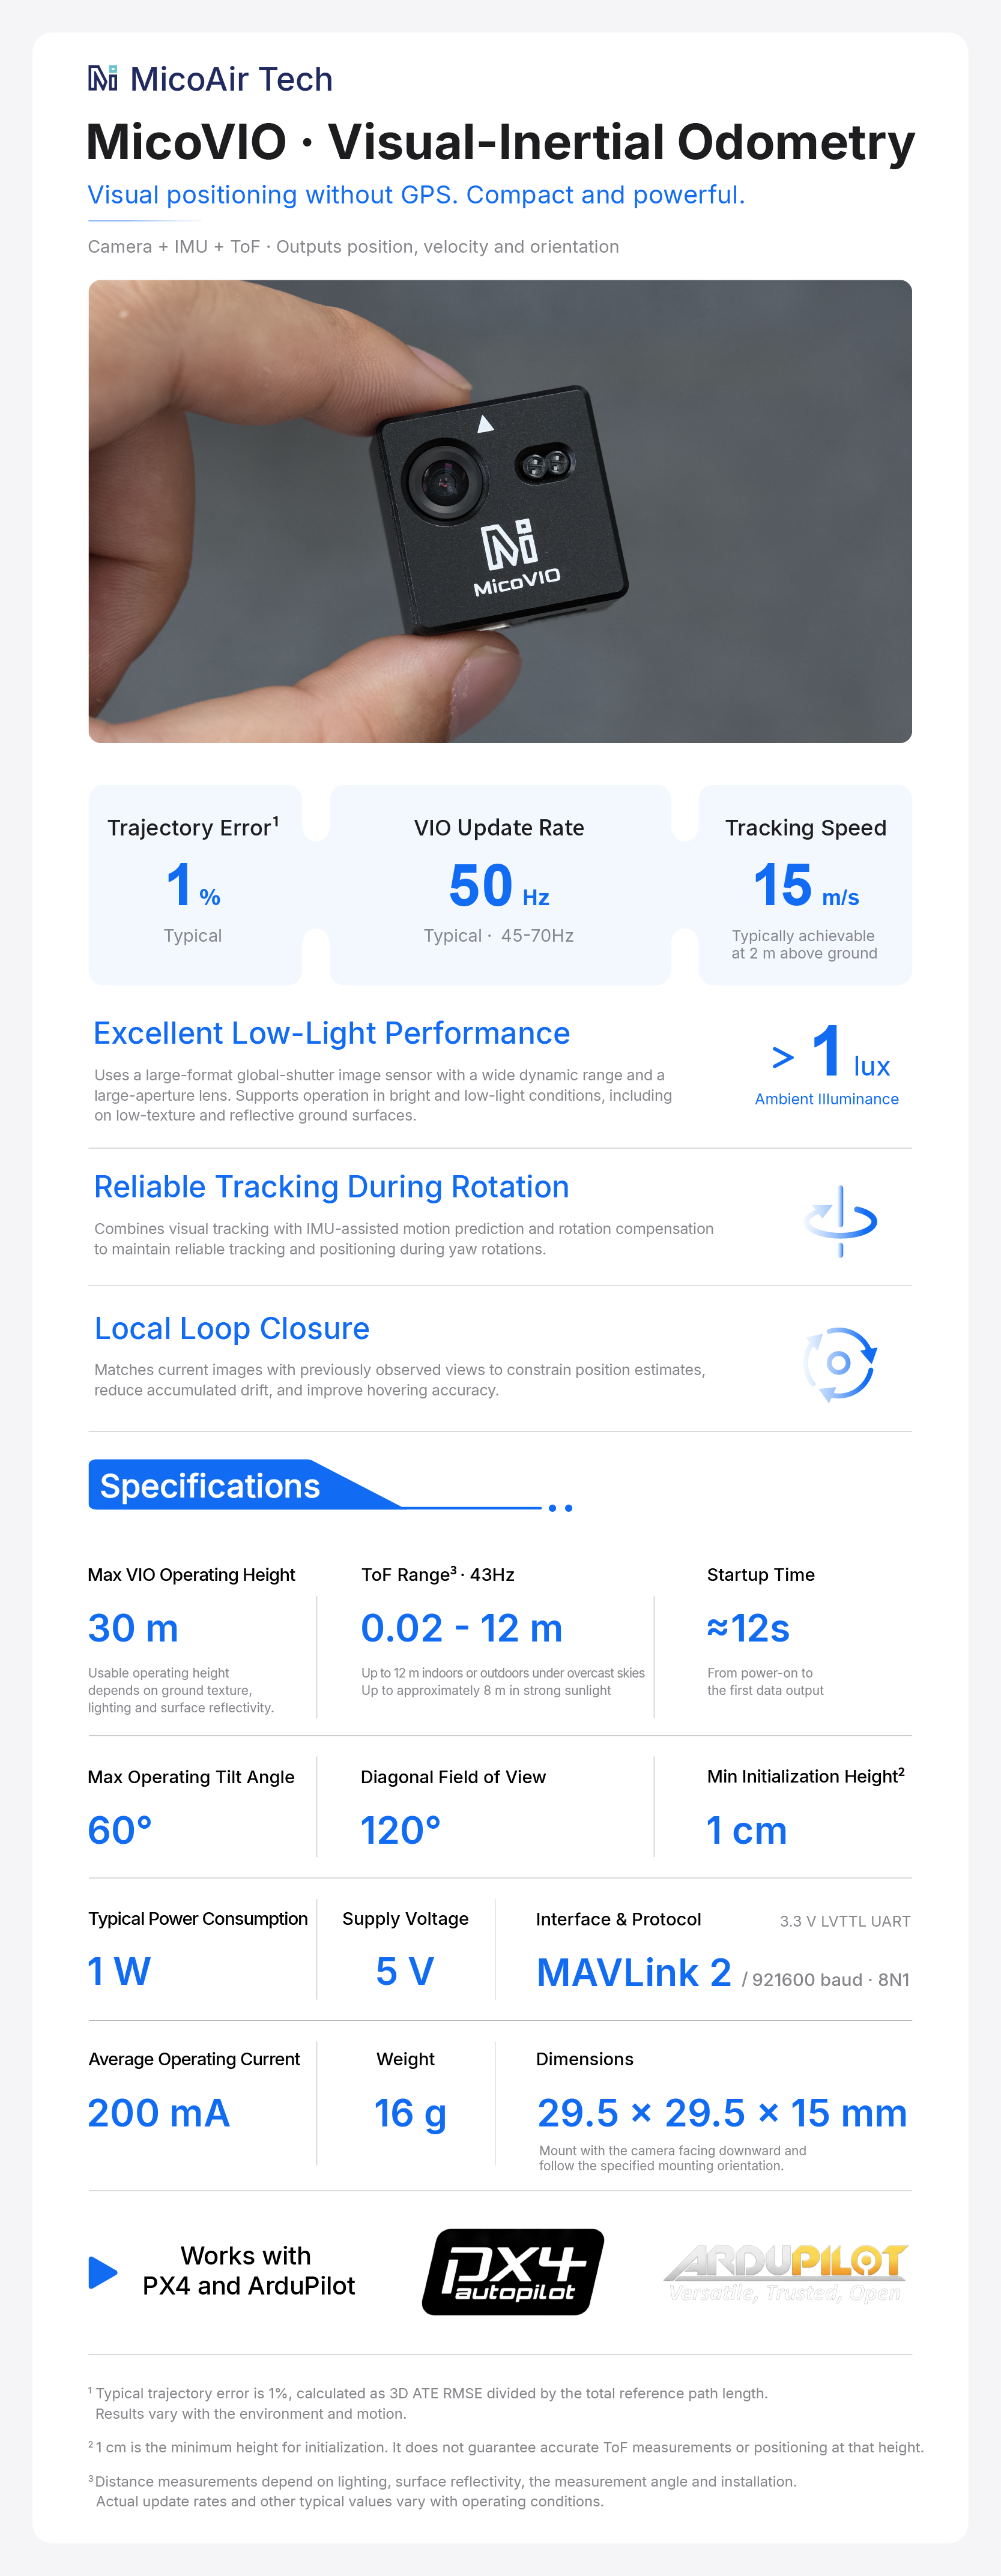
Định vị và bám theo chuyển động
- Phương pháp định vị: Hợp nhất dữ liệu thị giác–quán tính từ camera và IMU; cảm biến ToF tích hợp cung cấp thông tin độ cao
- Dữ liệu đầu ra: Vị trí tương đối, vận tốc ba trục, tư thế, khoảng cách đến mặt đất và thông tin chất lượng định vị
- Sai số định vị quỹ đạo VIO: 1% (điển hình) [1]
- Tần số cập nhật VIO: Điển hình 50 Hz; thường trong khoảng 45–70 Hz, tùy độ phức tạp của đặc trưng hình ảnh trong cảnh
- Tốc độ bám theo chuyển động của VIO: Điển hình đạt tối đa 10 m/s ở độ cao 2 m so với mặt đất; thay đổi theo độ cao hoạt động, ánh sáng, đặc trưng hình ảnh và chuyển động
- Độ cao hoạt động tối đa của VIO: 30 m; độ cao hiệu dụng thay đổi theo đặc trưng hình ảnh, ánh sáng và độ phản xạ của mặt đất
- Khoảng cách tối thiểu đến mặt đất để khởi tạo: 1 cm [2]
- Góc nghiêng hoạt động tối đa: 60°
- Tốc độ góc bám theo tối đa: 300°/s
- Khép vòng cục bộ: Bật mặc định; đối sánh lại hình ảnh để cải thiện độ chính xác khi bay treo và giữ vị trí mà không ảnh hưởng đến hiệu năng bay động
- Thời gian khởi động: Khoảng 12 giây từ khi cấp nguồn đến khi bắt đầu xuất dữ liệu
Thị giác và đo khoảng cách
- Góc nhìn ống kính (FOV): 120° theo đường chéo
- Yêu cầu độ rọi môi trường: >1 lux, hiệu năng tốt trong điều kiện thiếu sáng
- Phạm vi đo ToF: 0.02–12 m; tối đa 12 m trong nhà hoặc ngoài trời nhiều mây, khoảng 8 m ngoài trời dưới nắng mạnh [3]
- Tần số cập nhật ToF: 43 Hz
Giao tiếp và giao thức
- Giao thức đầu ra: MAVLink 2
- Bản tin odometry: ODOMETRY (ID bản tin: 331)
- Bản tin khoảng cách: DISTANCE_SENSOR (ID bản tin: 132)
- Giao tiếp: Nối tiếp LVTTL 3.3 V
- Tốc độ baud: 921600; 8 bit dữ liệu, không kiểm tra chẵn lẻ, 1 bit dừng (8N1)
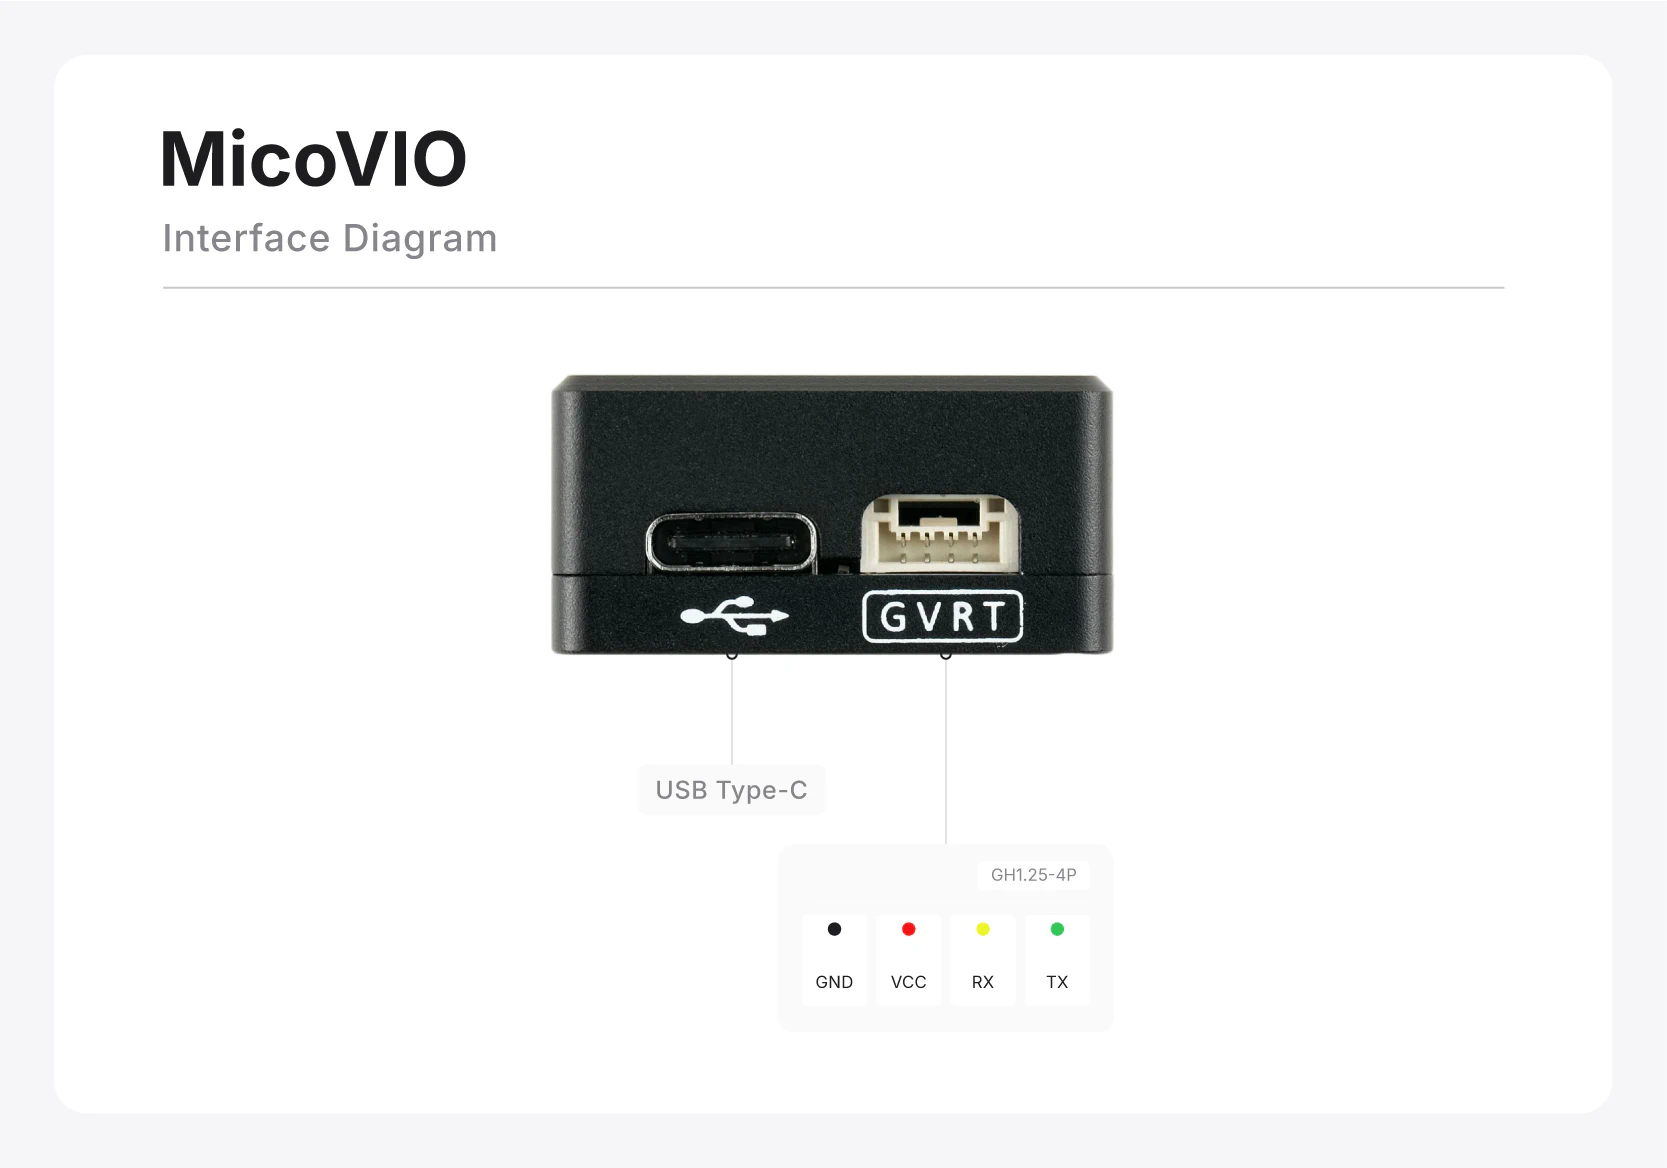
- Đầu nối: GH1.25-4P
Thông số điện và cơ khí
- Điện áp cấp nguồn: 5 V
- Dòng điện hoạt động trung bình: Khoảng 200 mA
- Công suất hoạt động điển hình: Khoảng 1 W
- Kích thước mô-đun: 29.5 × 29.5 × 15 mm
- Khối lượng mô-đun: 16 g
- Lắp đặt: Hướng xuống dưới, cố định theo hướng quy định
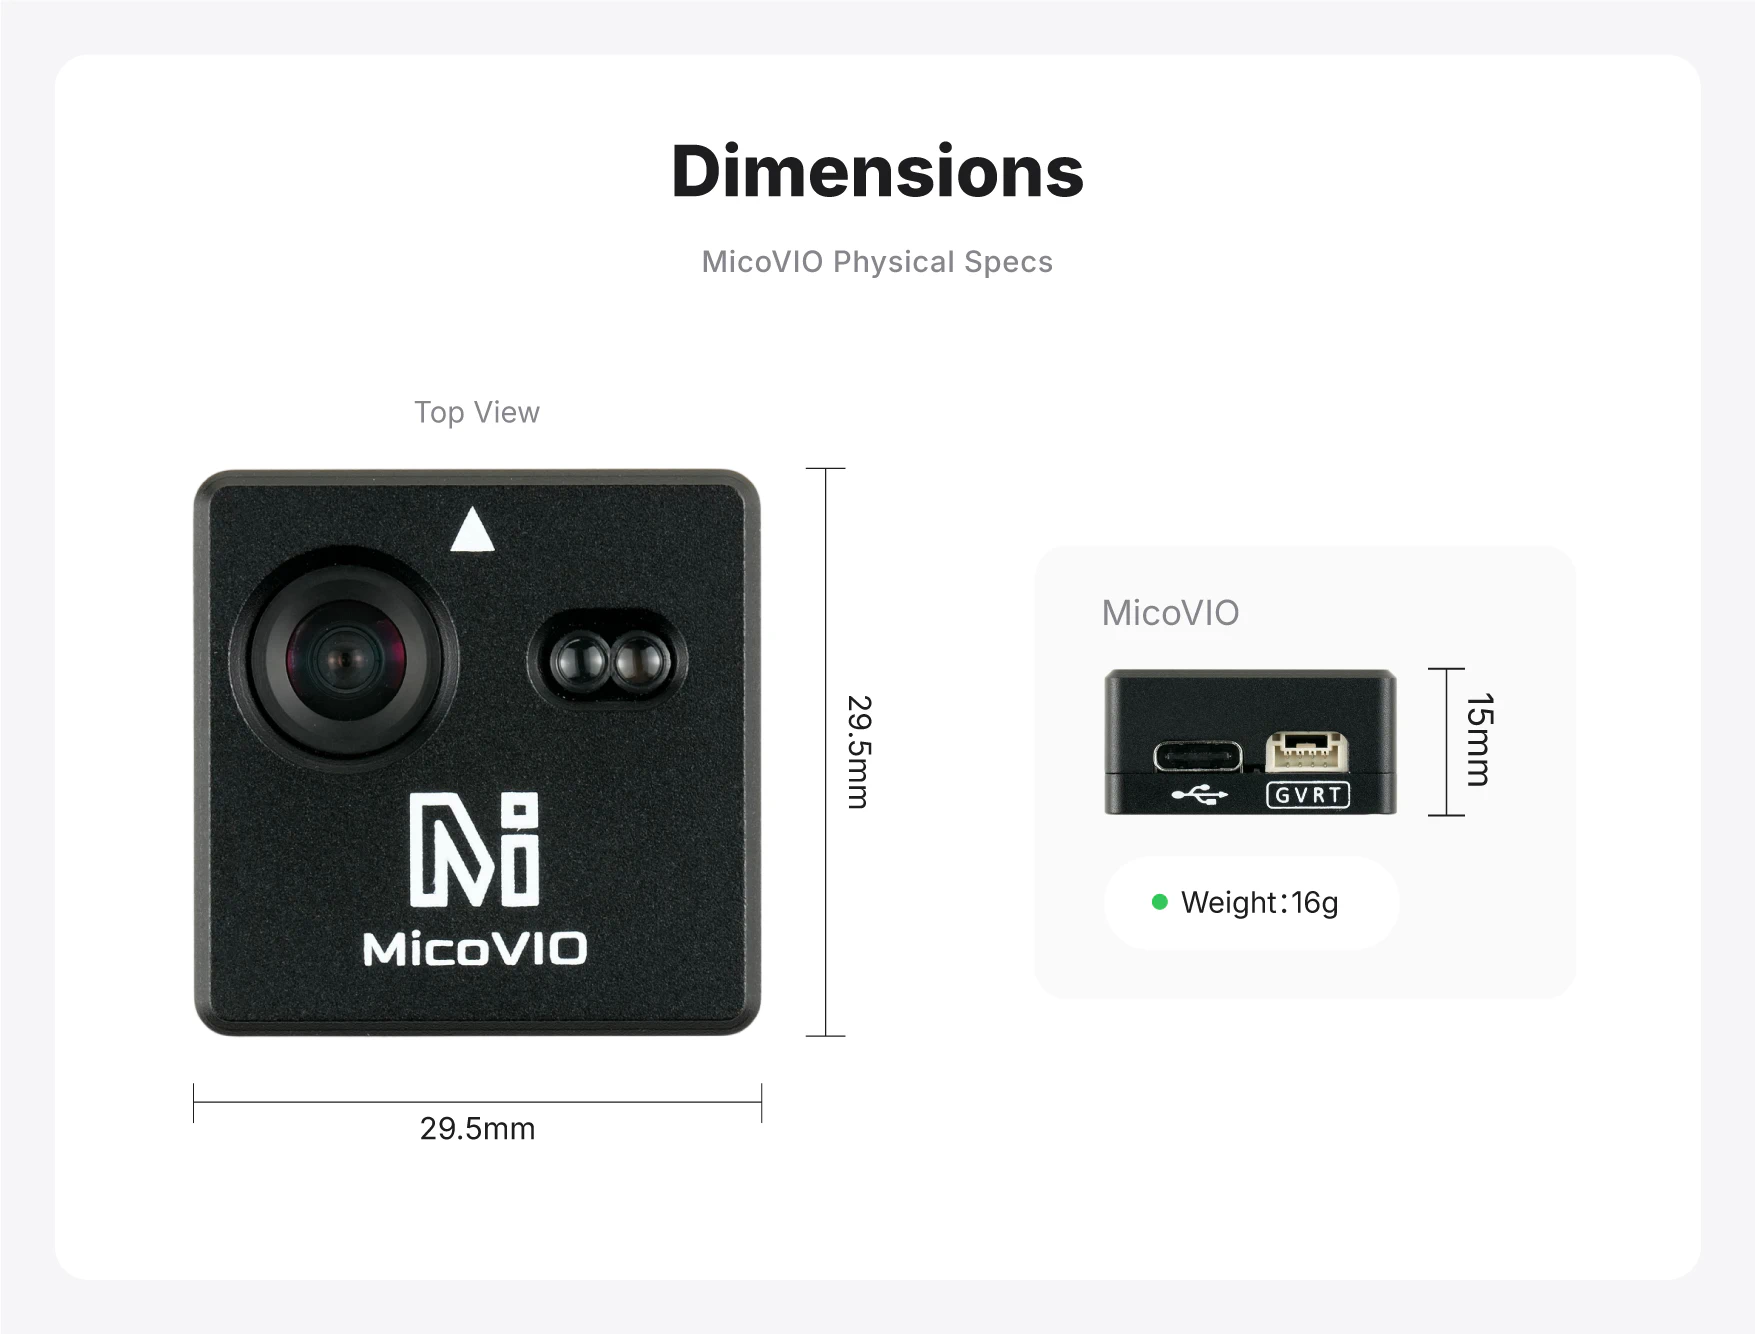
Chú thích thông số
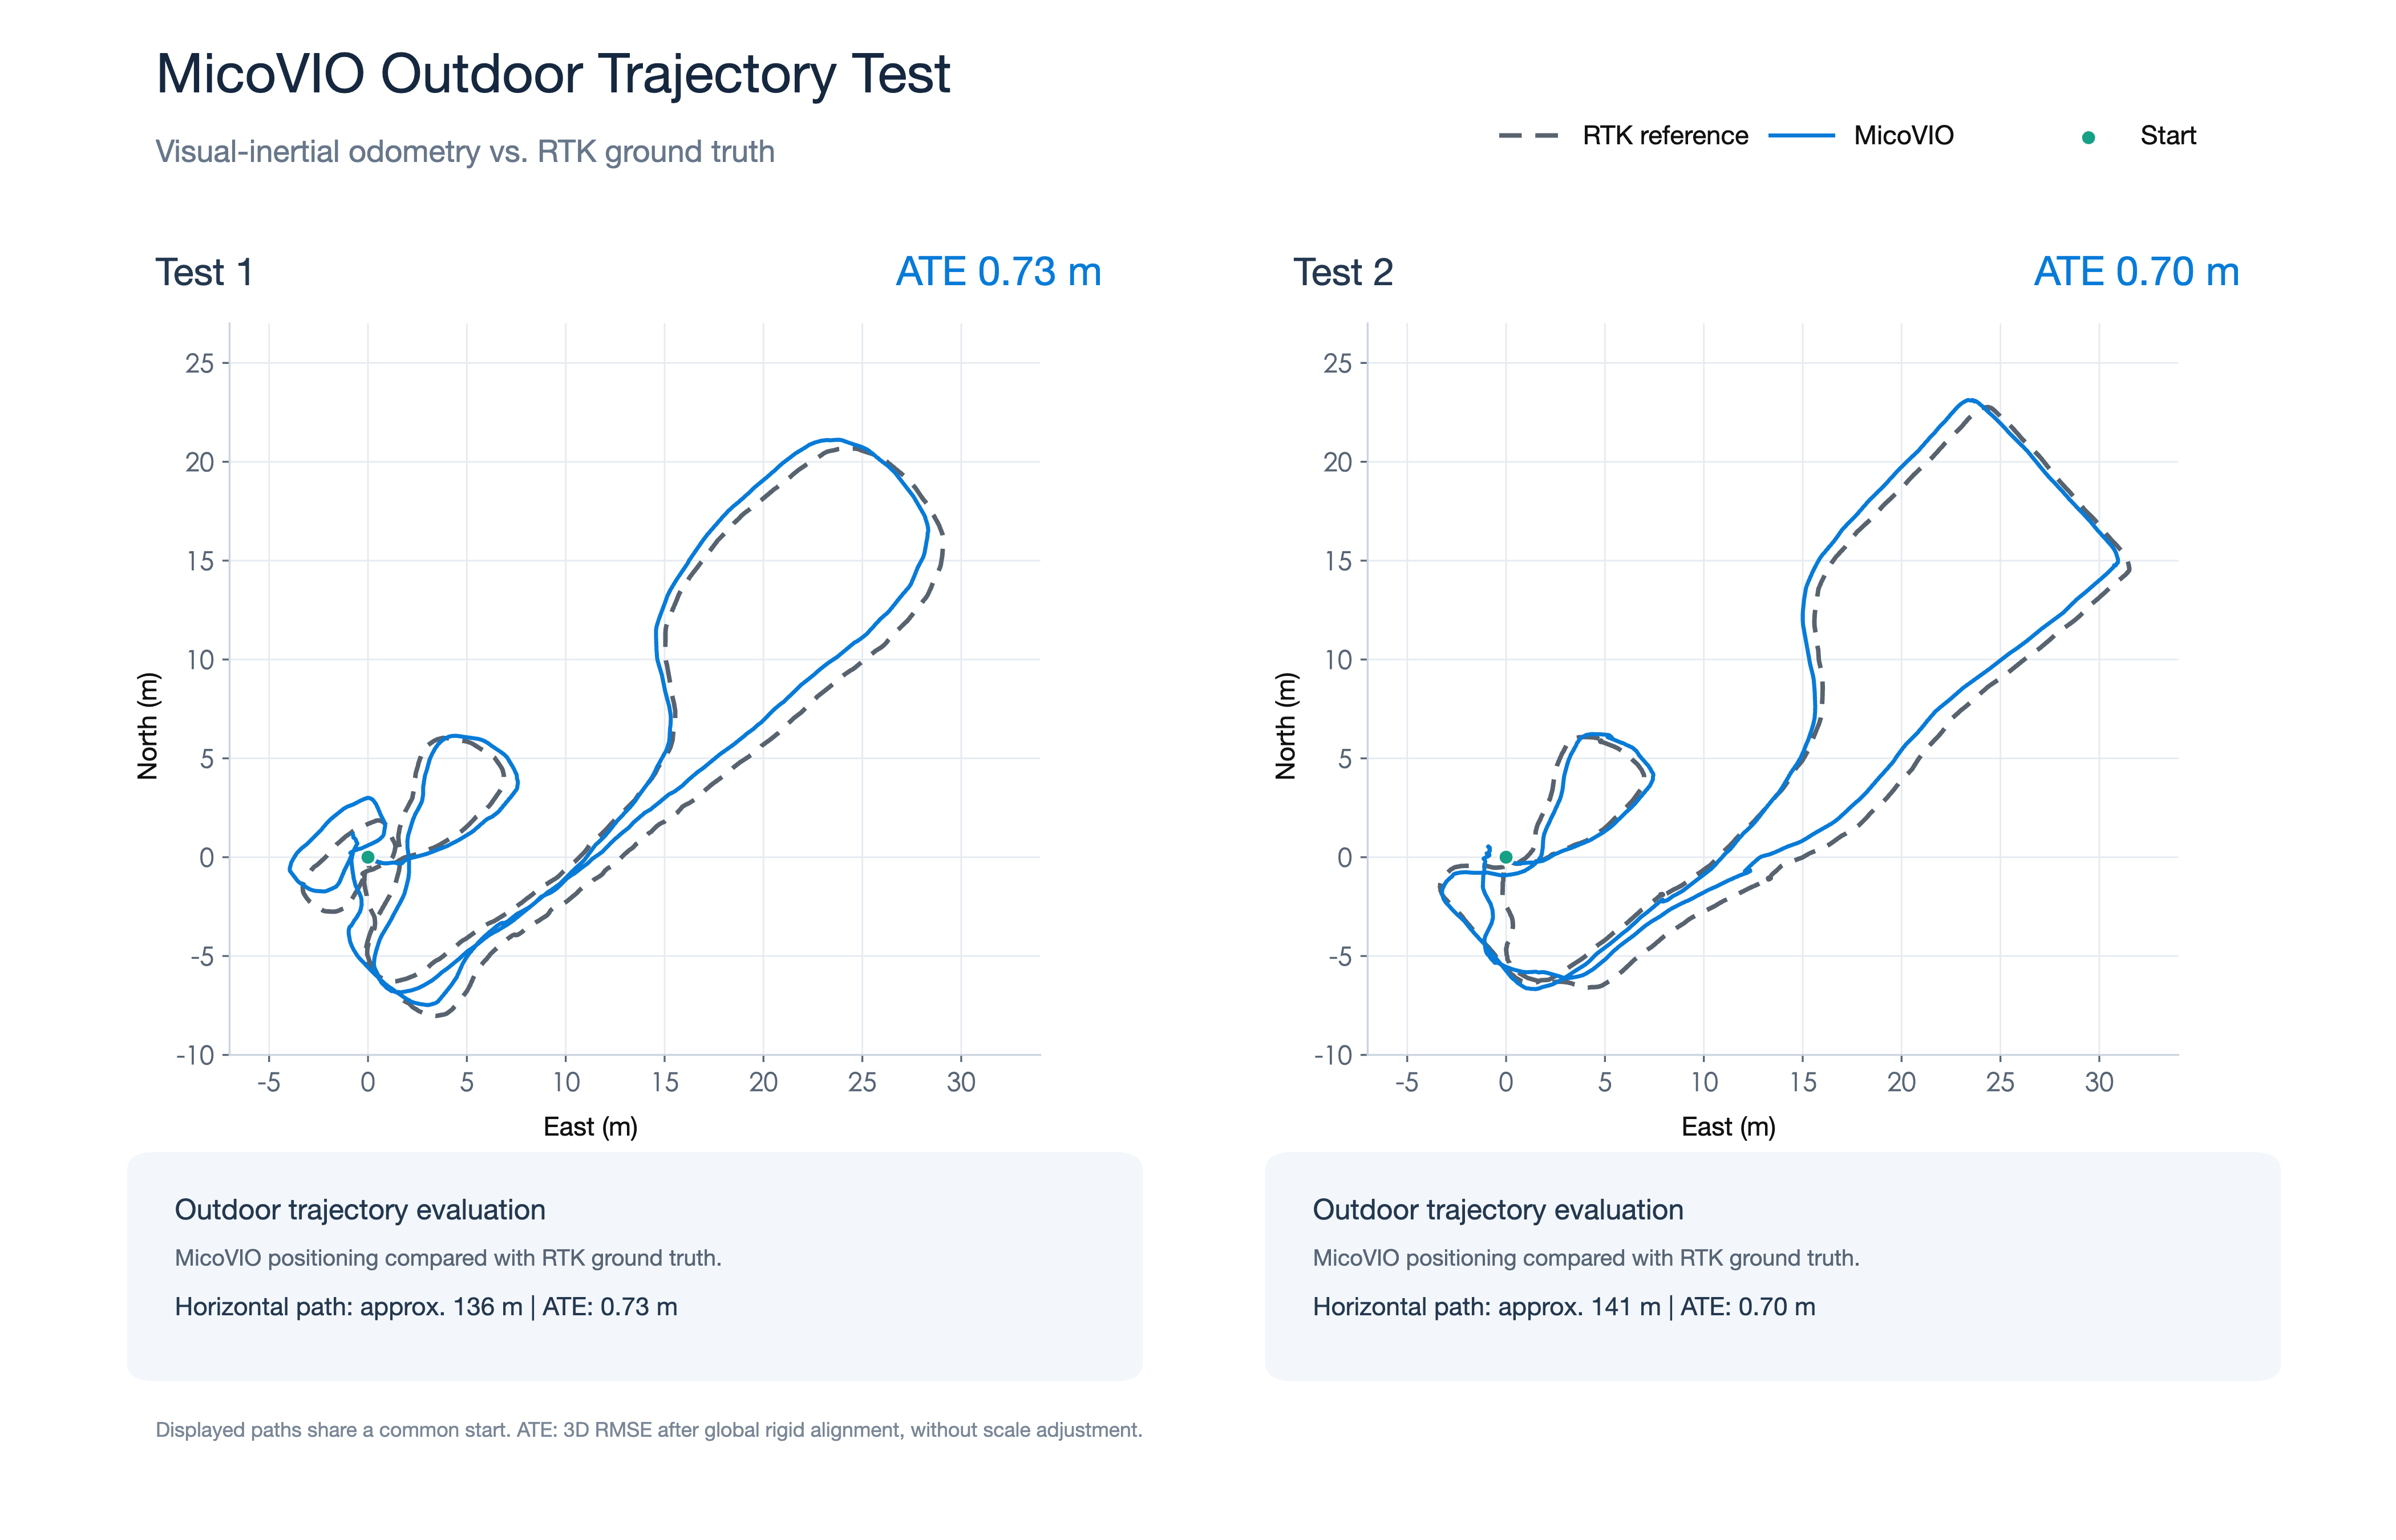
Chú thích 1. Sai số định vị quỹ đạo điển hình 1% được tính bằng căn bậc hai trung bình bình phương (RMSE) của sai số quỹ đạo tuyệt đối (ATE) trong không gian ba chiều, chia cho tổng chiều dài quỹ đạo tham chiếu. Hiệu năng thực tế thay đổi theo điều kiện môi trường và chuyển động.
Chú thích 2. Đây là khoảng cách tối thiểu đến mặt đất mà tại đó mô-đun cho phép khởi tạo. Giá trị này không bảo đảm độ chính xác đo ToF hoặc định vị ở khoảng cách đó.
Chú thích 3. Hiệu năng đo khoảng cách thực tế phụ thuộc vào ánh sáng môi trường, độ phản xạ của mục tiêu, góc tới và điều kiện lắp đặt.
Đặc điểm nổi bật
Chi phí thấp, hiệu năng cao
Ước lượng chuyển động thị giác–quán tính (VIO) là công nghệ quan trọng để bay ổn định khi không có GPS và được sử dụng rộng rãi trên drone tiêu dùng cao cấp. Tuy nhiên, chi phí, kích thước, khối lượng và độ phức tạp khi tích hợp vẫn là rào cản đối với định vị thị giác trong cộng đồng bộ điều khiển bay mã nguồn mở, người chơi DIY và ứng dụng công nghiệp. Các giải pháp VIO mã nguồn mở truyền thống thường dựa vào máy tính trên máy bay có hiệu năng cao cùng cấu hình cảm biến phức tạp, khiến việc đạt cả kích thước nhỏ gọn lẫn chi phí thấp trở nên khó khăn.
Dựa trên nhiều năm nghiên cứu và phát triển cảm biến, MicoAir Tech liên tục tối ưu thuật toán thị giác và đồng thiết kế phần cứng, phần mềm để tích hợp đầy đủ khả năng định vị thị giác vào mô-đun chỉ 29.5 × 29.5 × 15 mm, nặng khoảng 16 g. Với giá thành hợp lý, kích thước nhỏ gọn và hiệu năng tốt, MicoVIO giúp nhiều drone hơn có thể bay treo, giữ vị trí và dẫn đường tự động khi không có GPS.
Hiệu năng thiếu sáng và khả năng thích nghi môi trường vượt trội
MicoVIO sử dụng cảm biến ảnh màn trập toàn cục cao cấp, kích thước lớn, dải động cao và khả năng làm việc tốt trong điều kiện thiếu sáng, duy trì bám theo chuyển động hiệu quả ngay cả ở nơi ánh sáng yếu. Hệ thống được tối ưu kỹ cho các điều kiện khó như ánh sáng thay đổi đột ngột, ánh sáng mạnh, bề mặt ít đặc trưng hình ảnh và sàn phản quang, giúp hoạt động ổn định trong phần lớn tình huống thực tế. Khi có đèn chiếu sáng bổ sung, mô-đun cũng hoạt động được trong những môi trường vốn hoàn toàn tối như đường hầm và hầm mỏ.
Bám theo chuyển động vững chắc, hạn chế phân kỳ ước lượng
Phần lớn dự án VIO mã nguồn mở dễ gặp hiện tượng phân kỳ ước lượng khi sử dụng thực tế, gây khó khăn cho việc triển khai trong môi trường vận hành. Ngược lại, MicoVIO duy trì hoạt động ổn định mà không phân kỳ trong các điều kiện như thay đổi ánh sáng lớn, va đập mạnh và thay đổi tư thế nhanh. Hệ thống cũng duy trì bám theo chuyển động và định vị thị giác đáng tin cậy khi drone xoay nhanh quanh trục yaw hoặc bay vòng có nghiêng thân.
Khép vòng cục bộ
Khép vòng là khả năng quan trọng trong hệ thống SLAM thị giác, nhưng đòi hỏi nhiều tài nguyên tính toán và thường không có trong hệ thống VIO. Nhờ thiết kế thuật toán tinh gọn, hiệu quả, MicoVIO thực hiện khép vòng cục bộ trên nền tảng nhỏ gọn, giá thành thấp với tài nguyên xử lý hạn chế. Bằng cách đối sánh lại các hình ảnh đã chụp, hệ thống tạo ra ràng buộc vị trí từ thị giác để giảm trôi tích lũy, nâng cao độ chính xác khi bay treo và giữ vị trí.
Ước lượng quỹ đạo chính xác
MicoVIO xuất vị trí tương đối, vận tốc ba trục và tư thế theo thời gian thực, đáp ứng yêu cầu bay treo ổn định đồng thời cung cấp tham chiếu vị trí chính xác cho bám quỹ đạo và dẫn đường tự động. Với sai số định vị quỹ đạo điển hình 1%, mô-đun tái dựng quỹ đạo tốt dù có kích thước nhỏ và chi phí thấp. Khả năng ước lượng quỹ đạo chính xác này có thể hỗ trợ chức năng tự quay về khi không có GPS, nếu firmware điều khiển bay hỗ trợ.
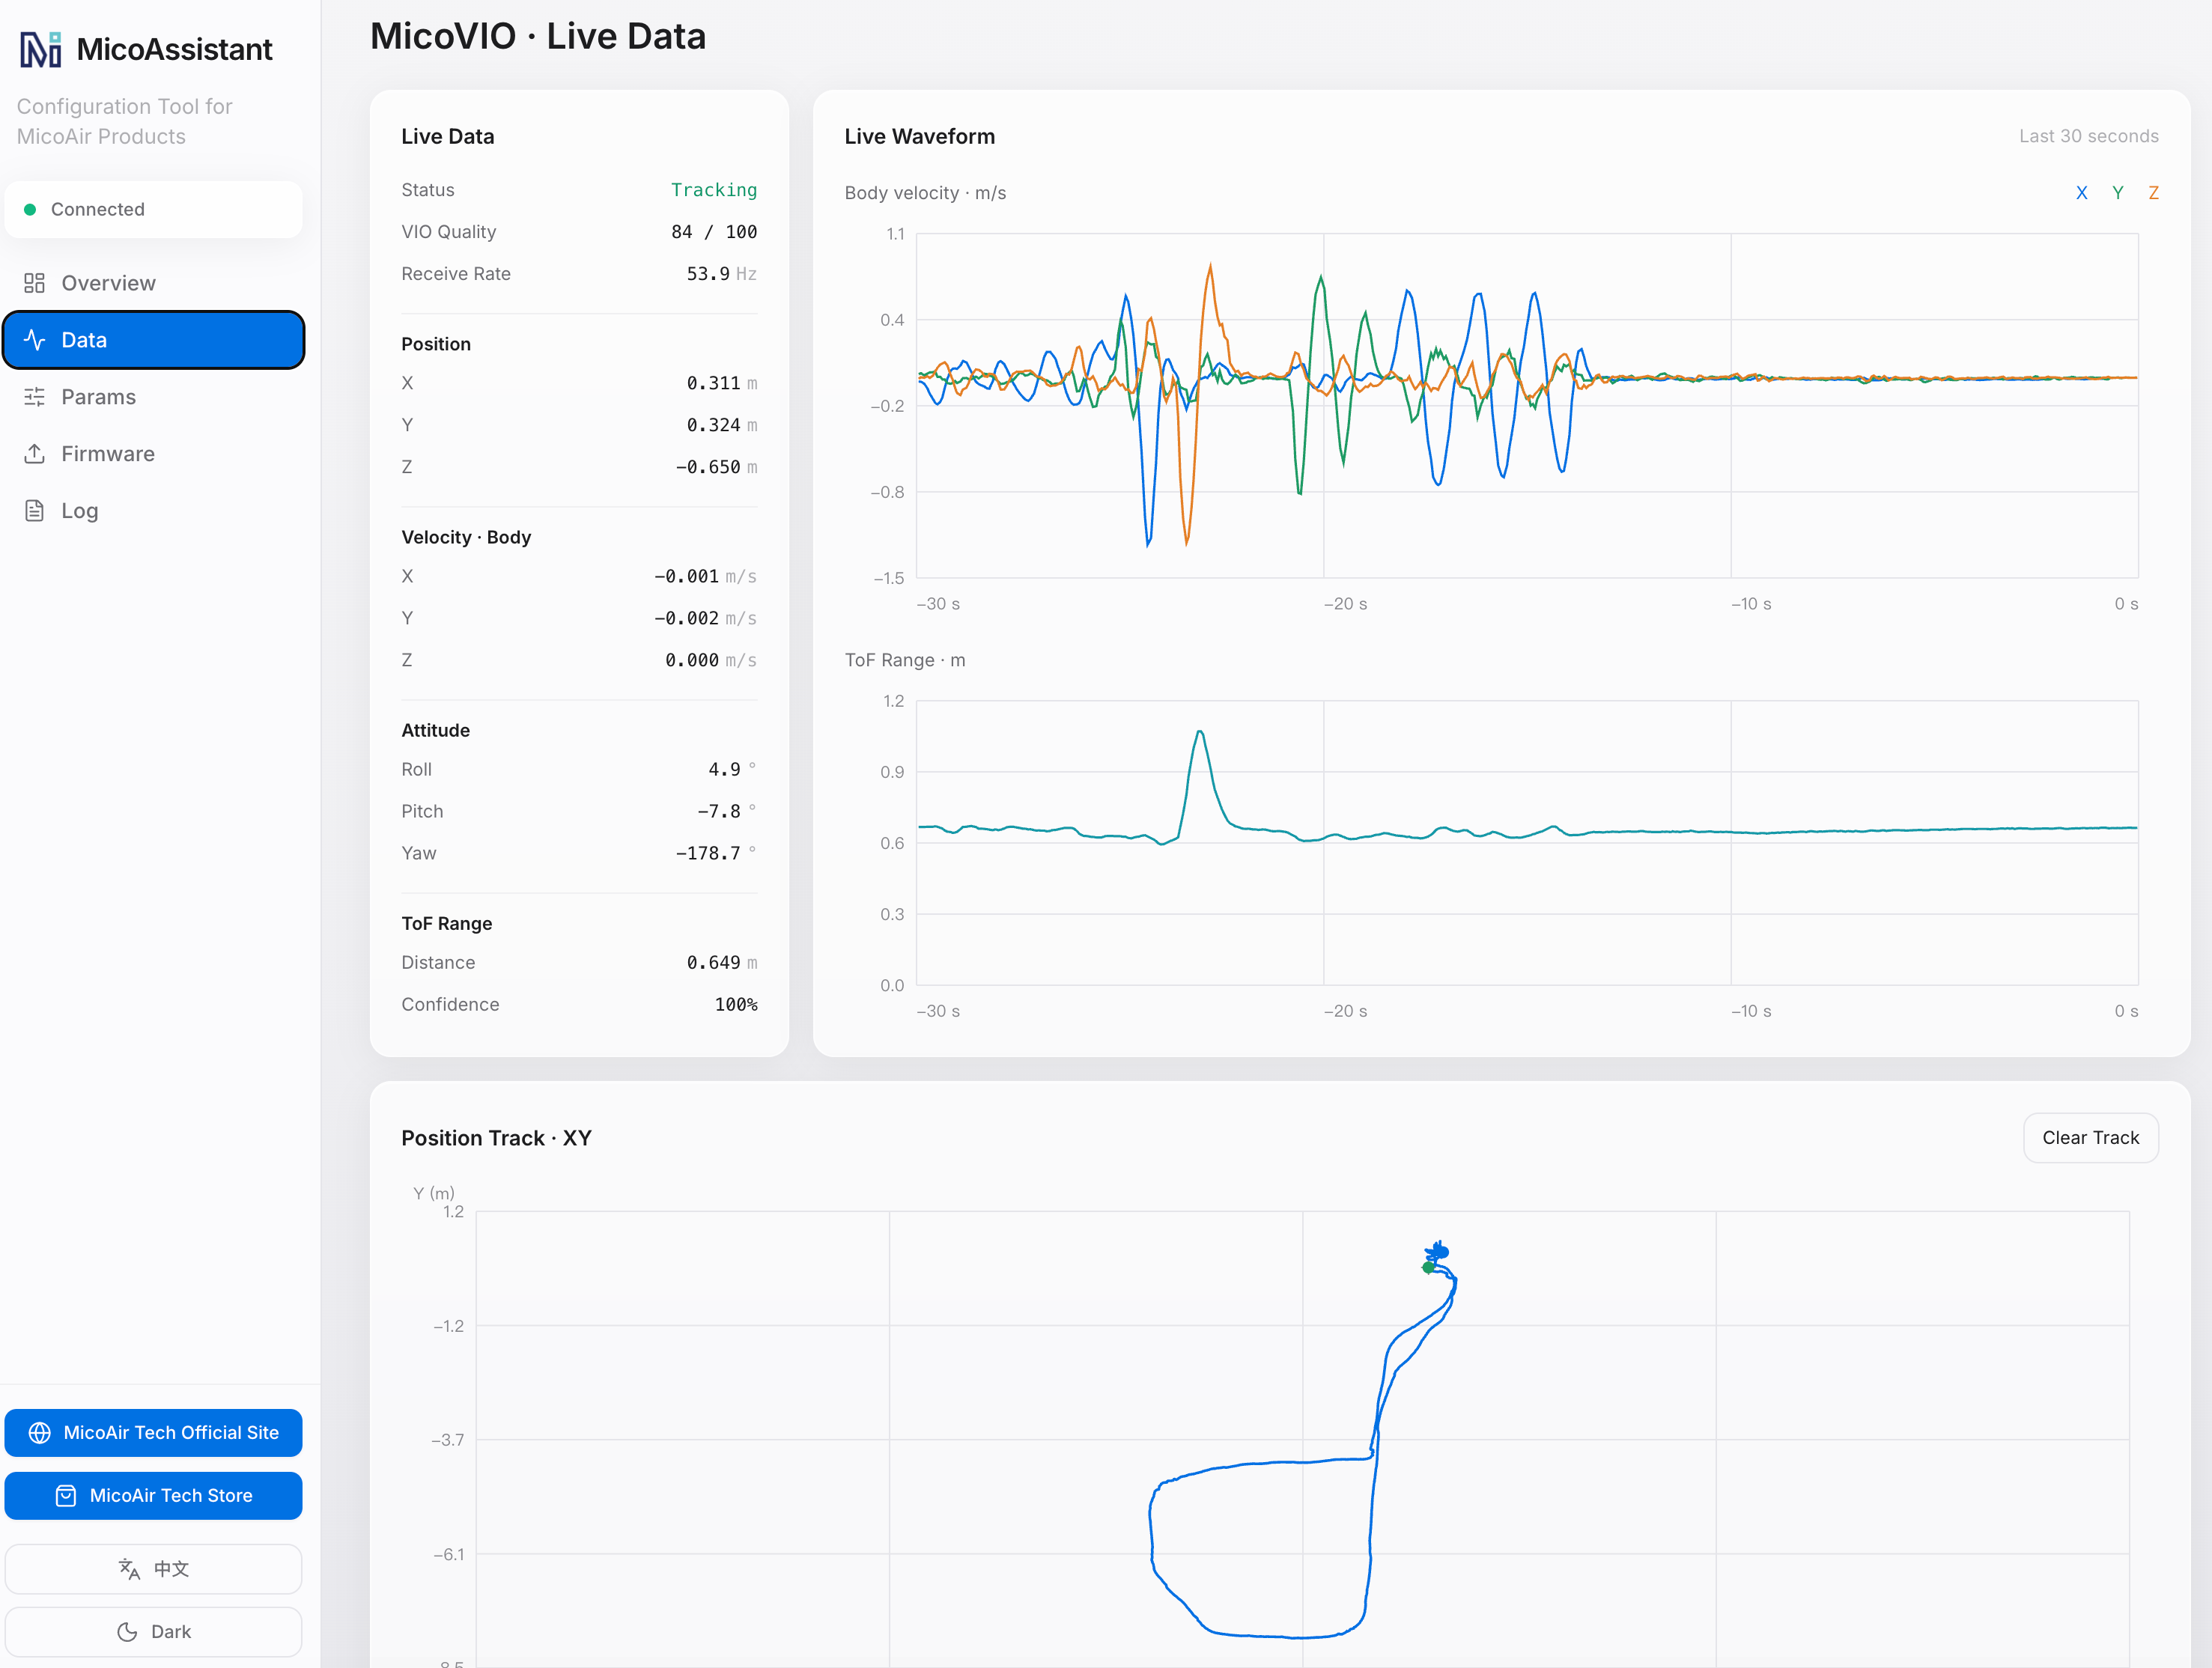
Kiểm tra và cấu hình tham số
Kết nối MicoVIO với máy tính qua cổng USB của mô-đun, sau đó dùng MicoAssistant để kiểm tra và cấu hình tham số.
MicoAssistant: https://micoair.com/assistant/
Thông thường không cần cài đặt trình điều khiển. Hãy chọn đúng cổng khi kết nối; có thể chọn tốc độ baud bất kỳ khi kết nối qua USB.
Sơ đồ chân giao tiếp
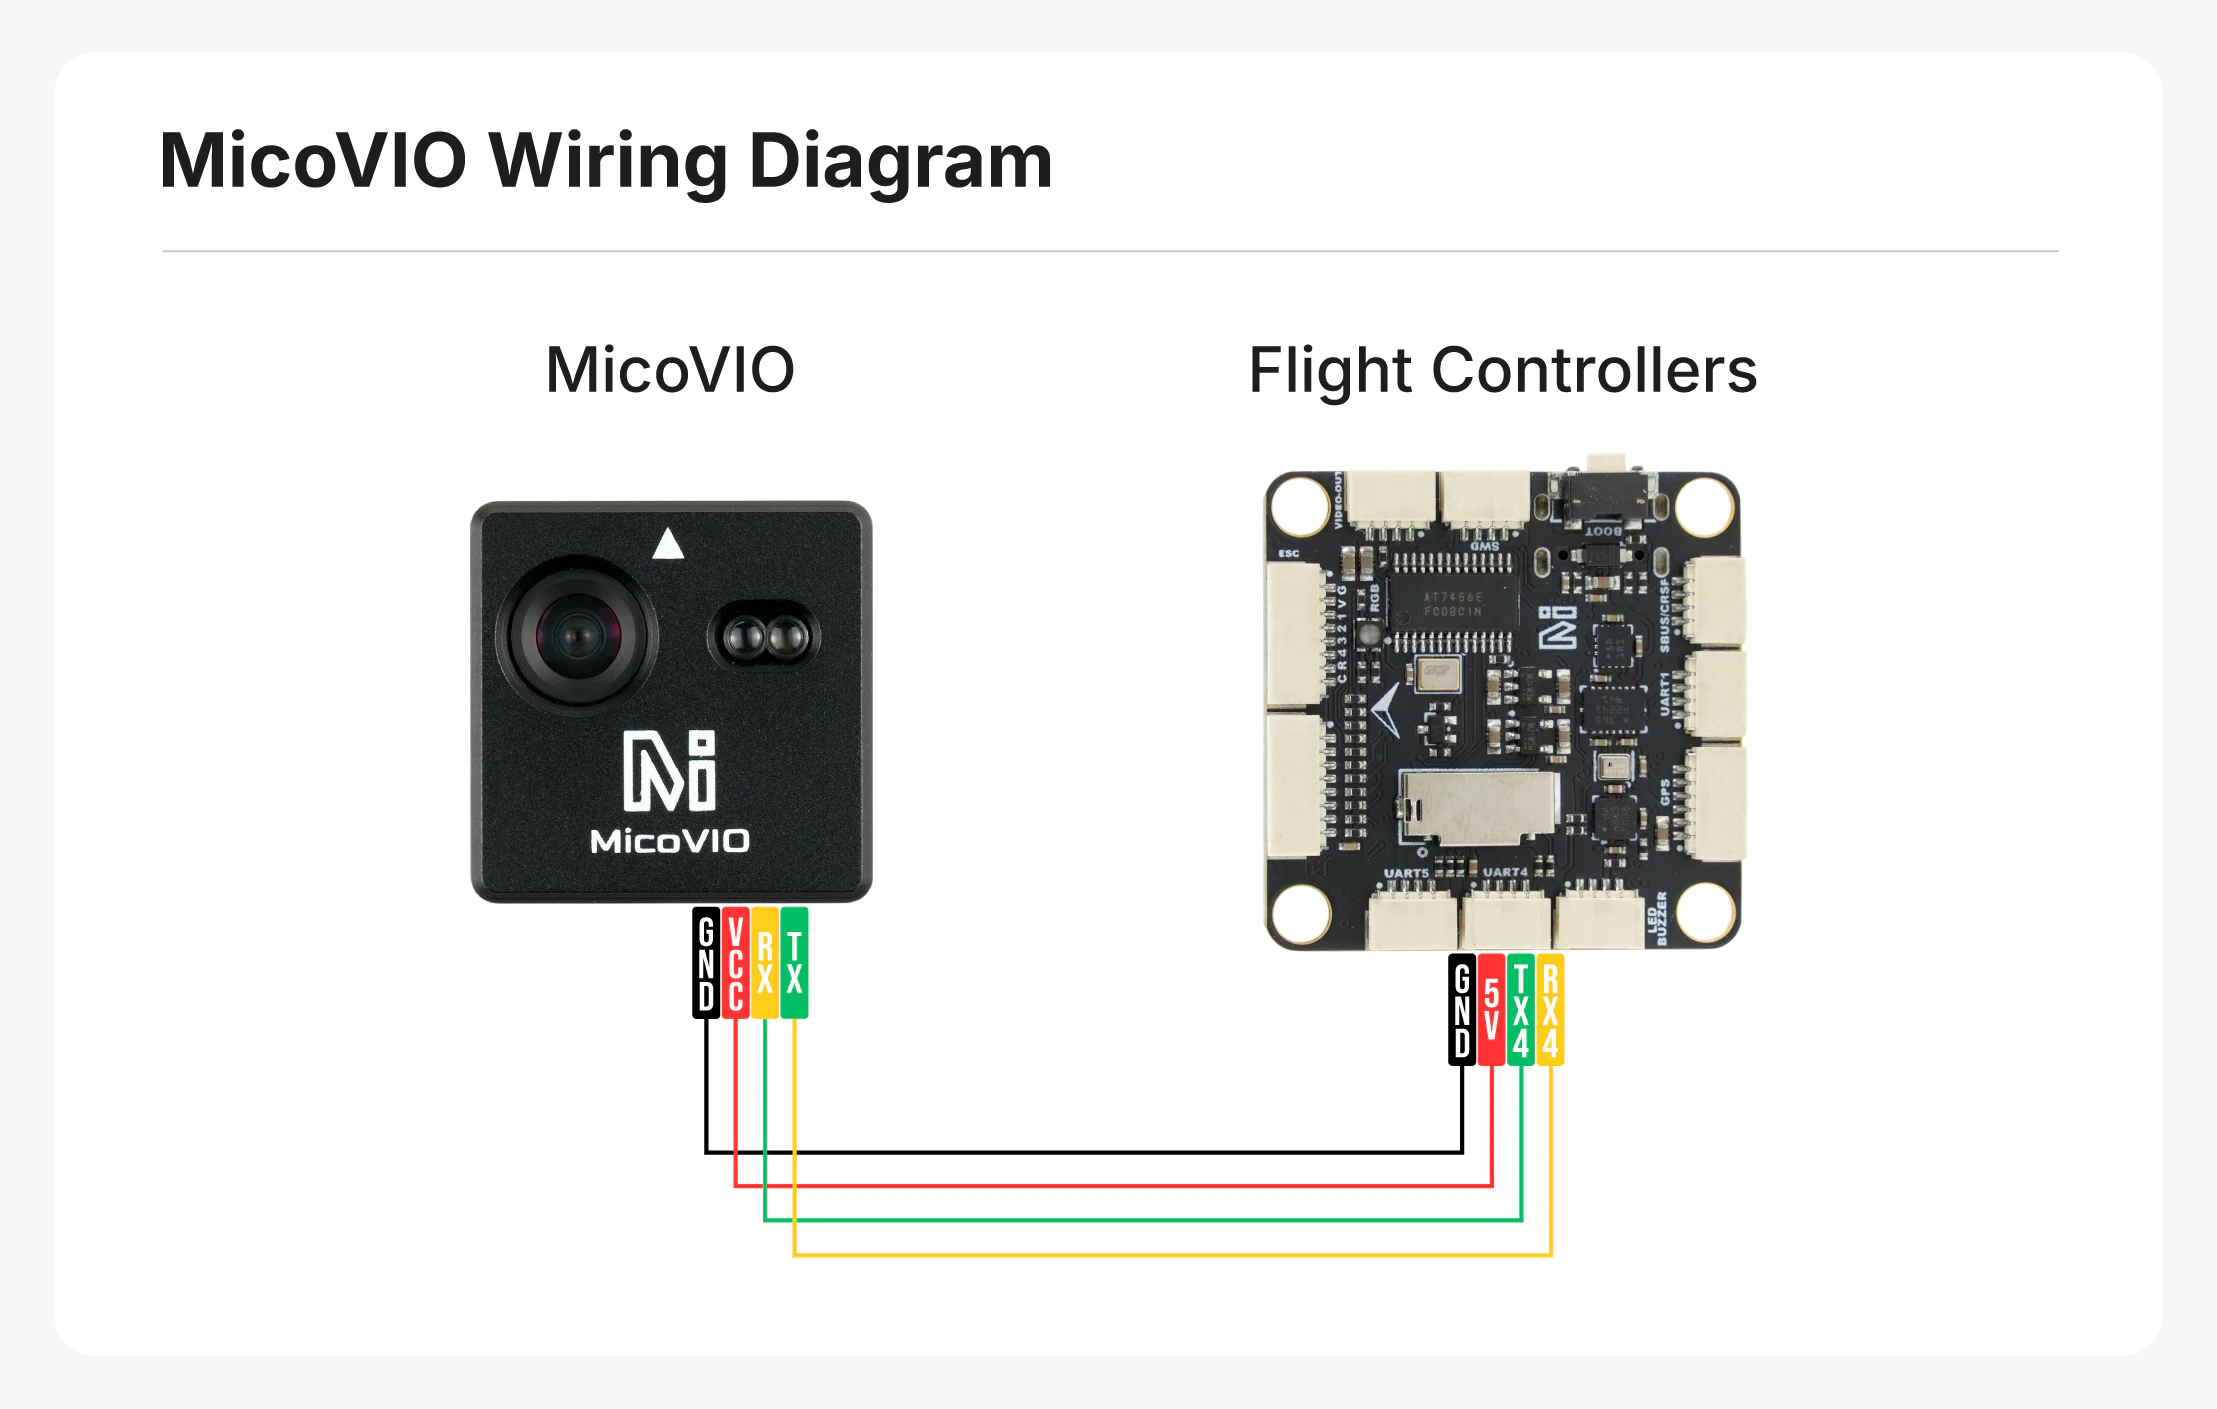
Sơ đồ đấu nối bộ điều khiển bay
Lắp đặt
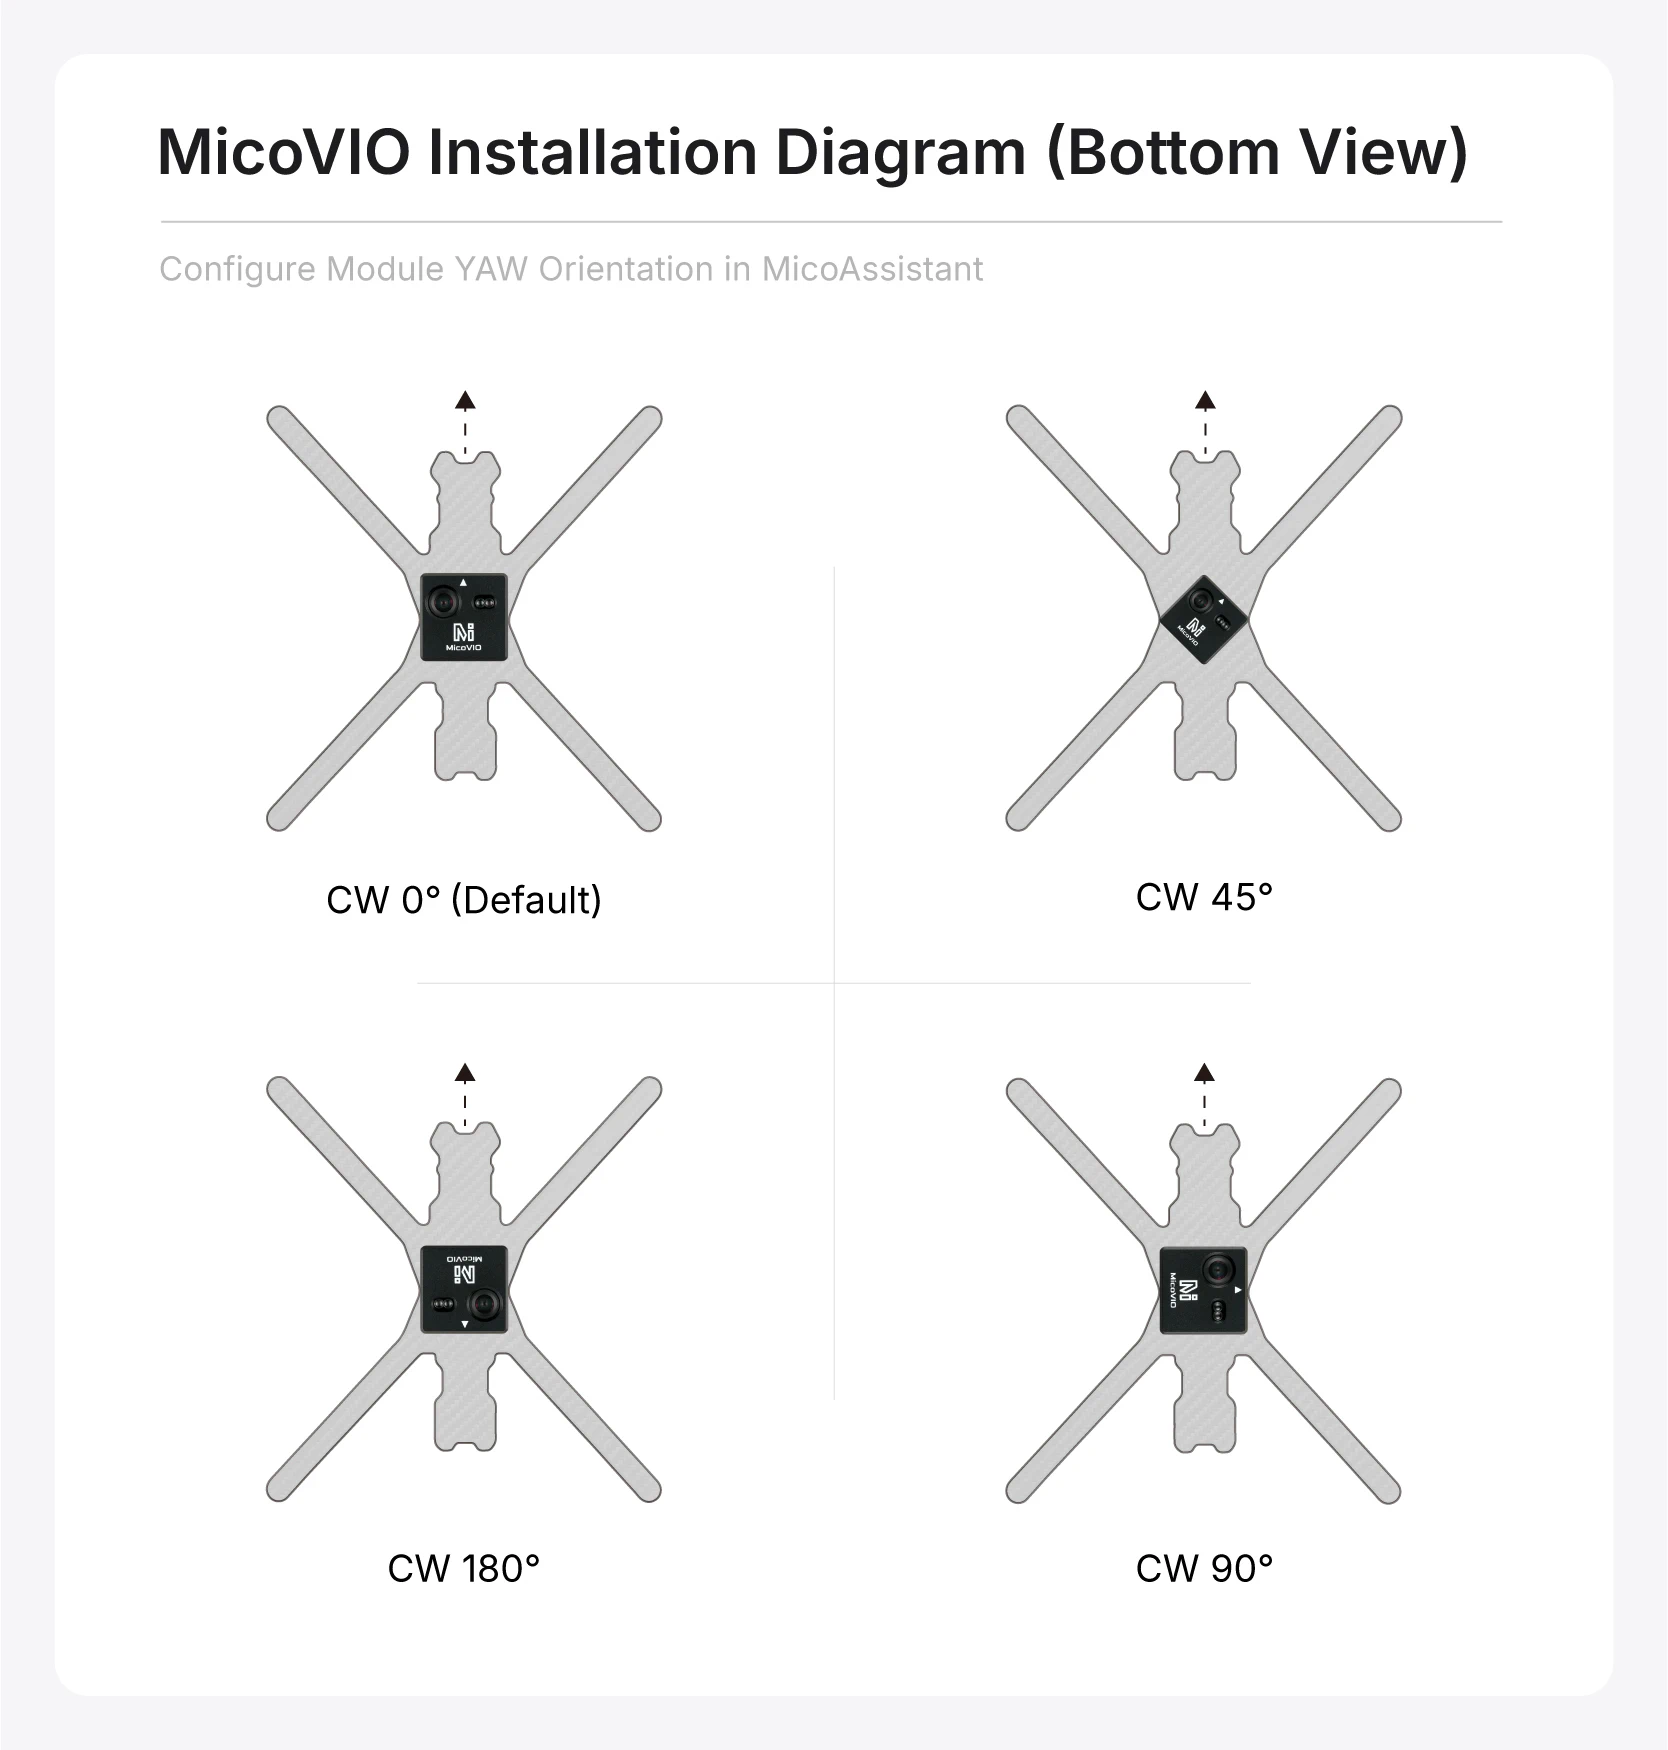
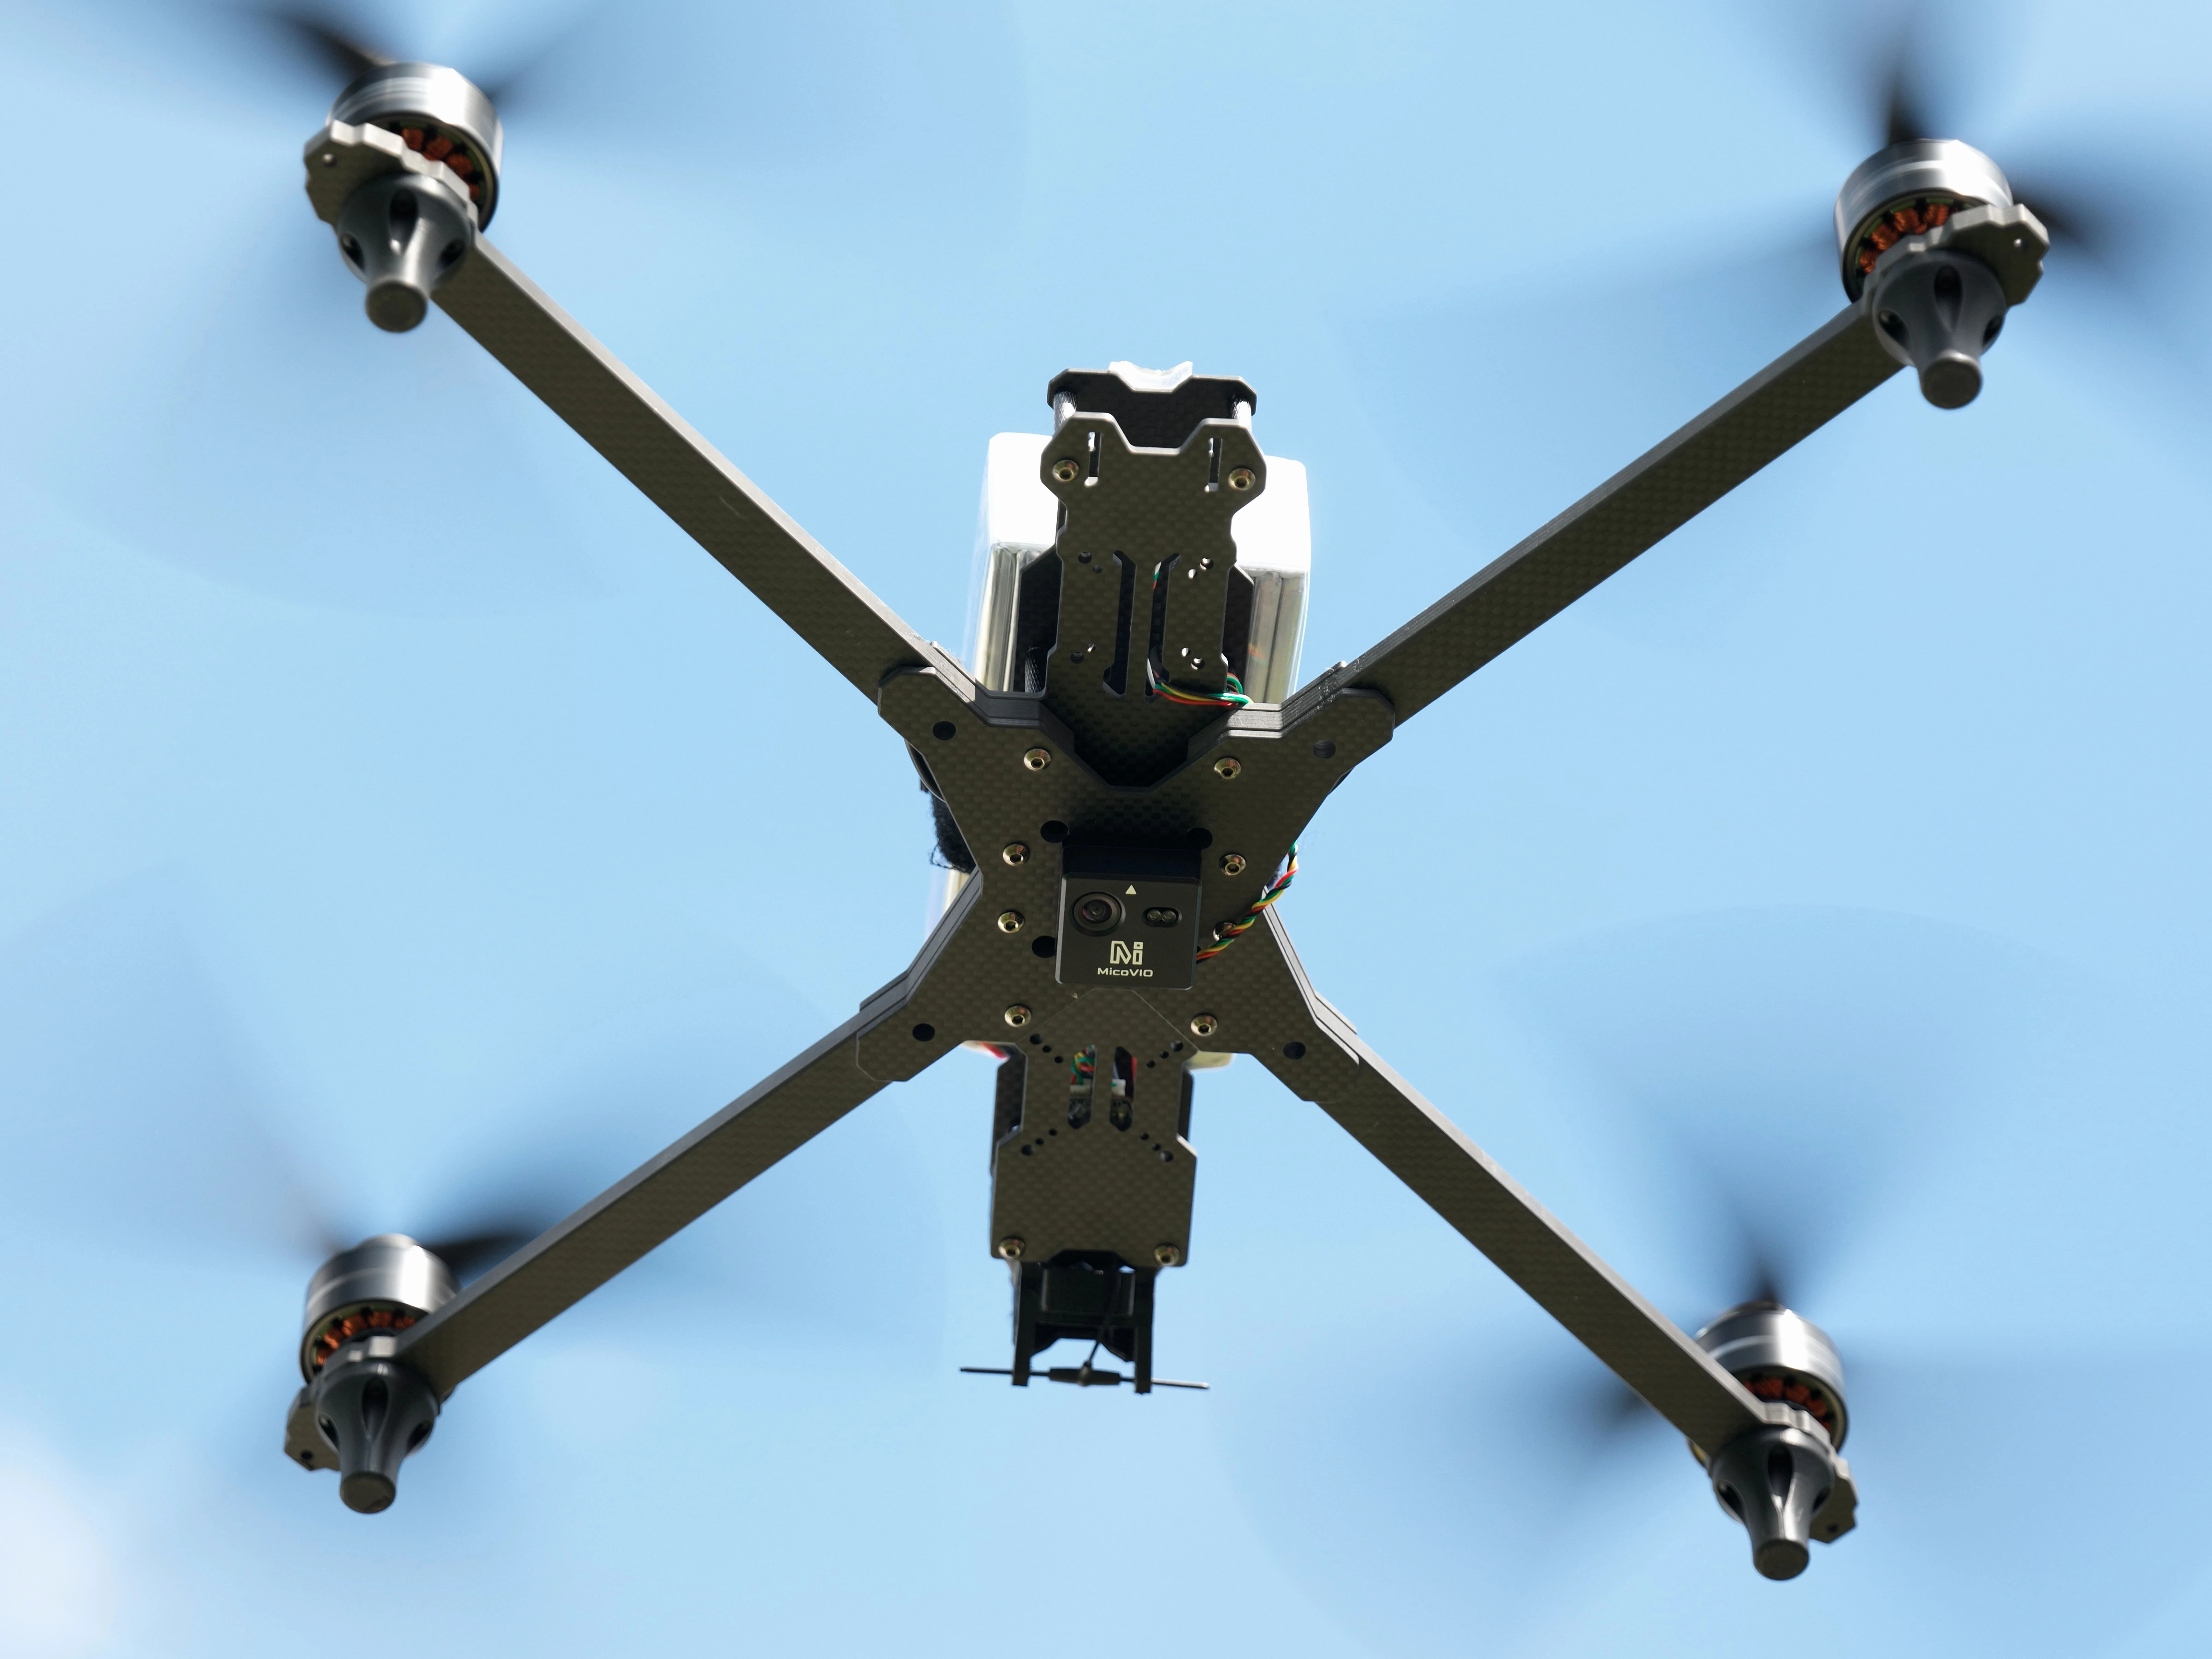
MicoVIO chỉ hỗ trợ lắp hướng xuống dưới, thường ở mặt dưới của khung máy bay. Mũi tên trên mô-đun phải hướng về phía mũi máy bay. Có thể chỉnh hướng lắp (Yaw) trong MicoAssistant theo từng bước 45° theo chiều kim đồng hồ khi nhìn từ bên dưới.
Cấu hình bộ điều khiển bay
Nên dùng MicoConfigurator để cấu hình bộ điều khiển bay bằng giao diện đồ họa.
ArduPilot
Yêu cầu firmware ArduPilot phiên bản >= 4.5.2.
Bộ điều khiển bay dùng MCU F405 (có bộ nhớ flash dưới 2 MB) thường không hỗ trợ hệ thống thị giác bên ngoài trong cấu hình mặc định.
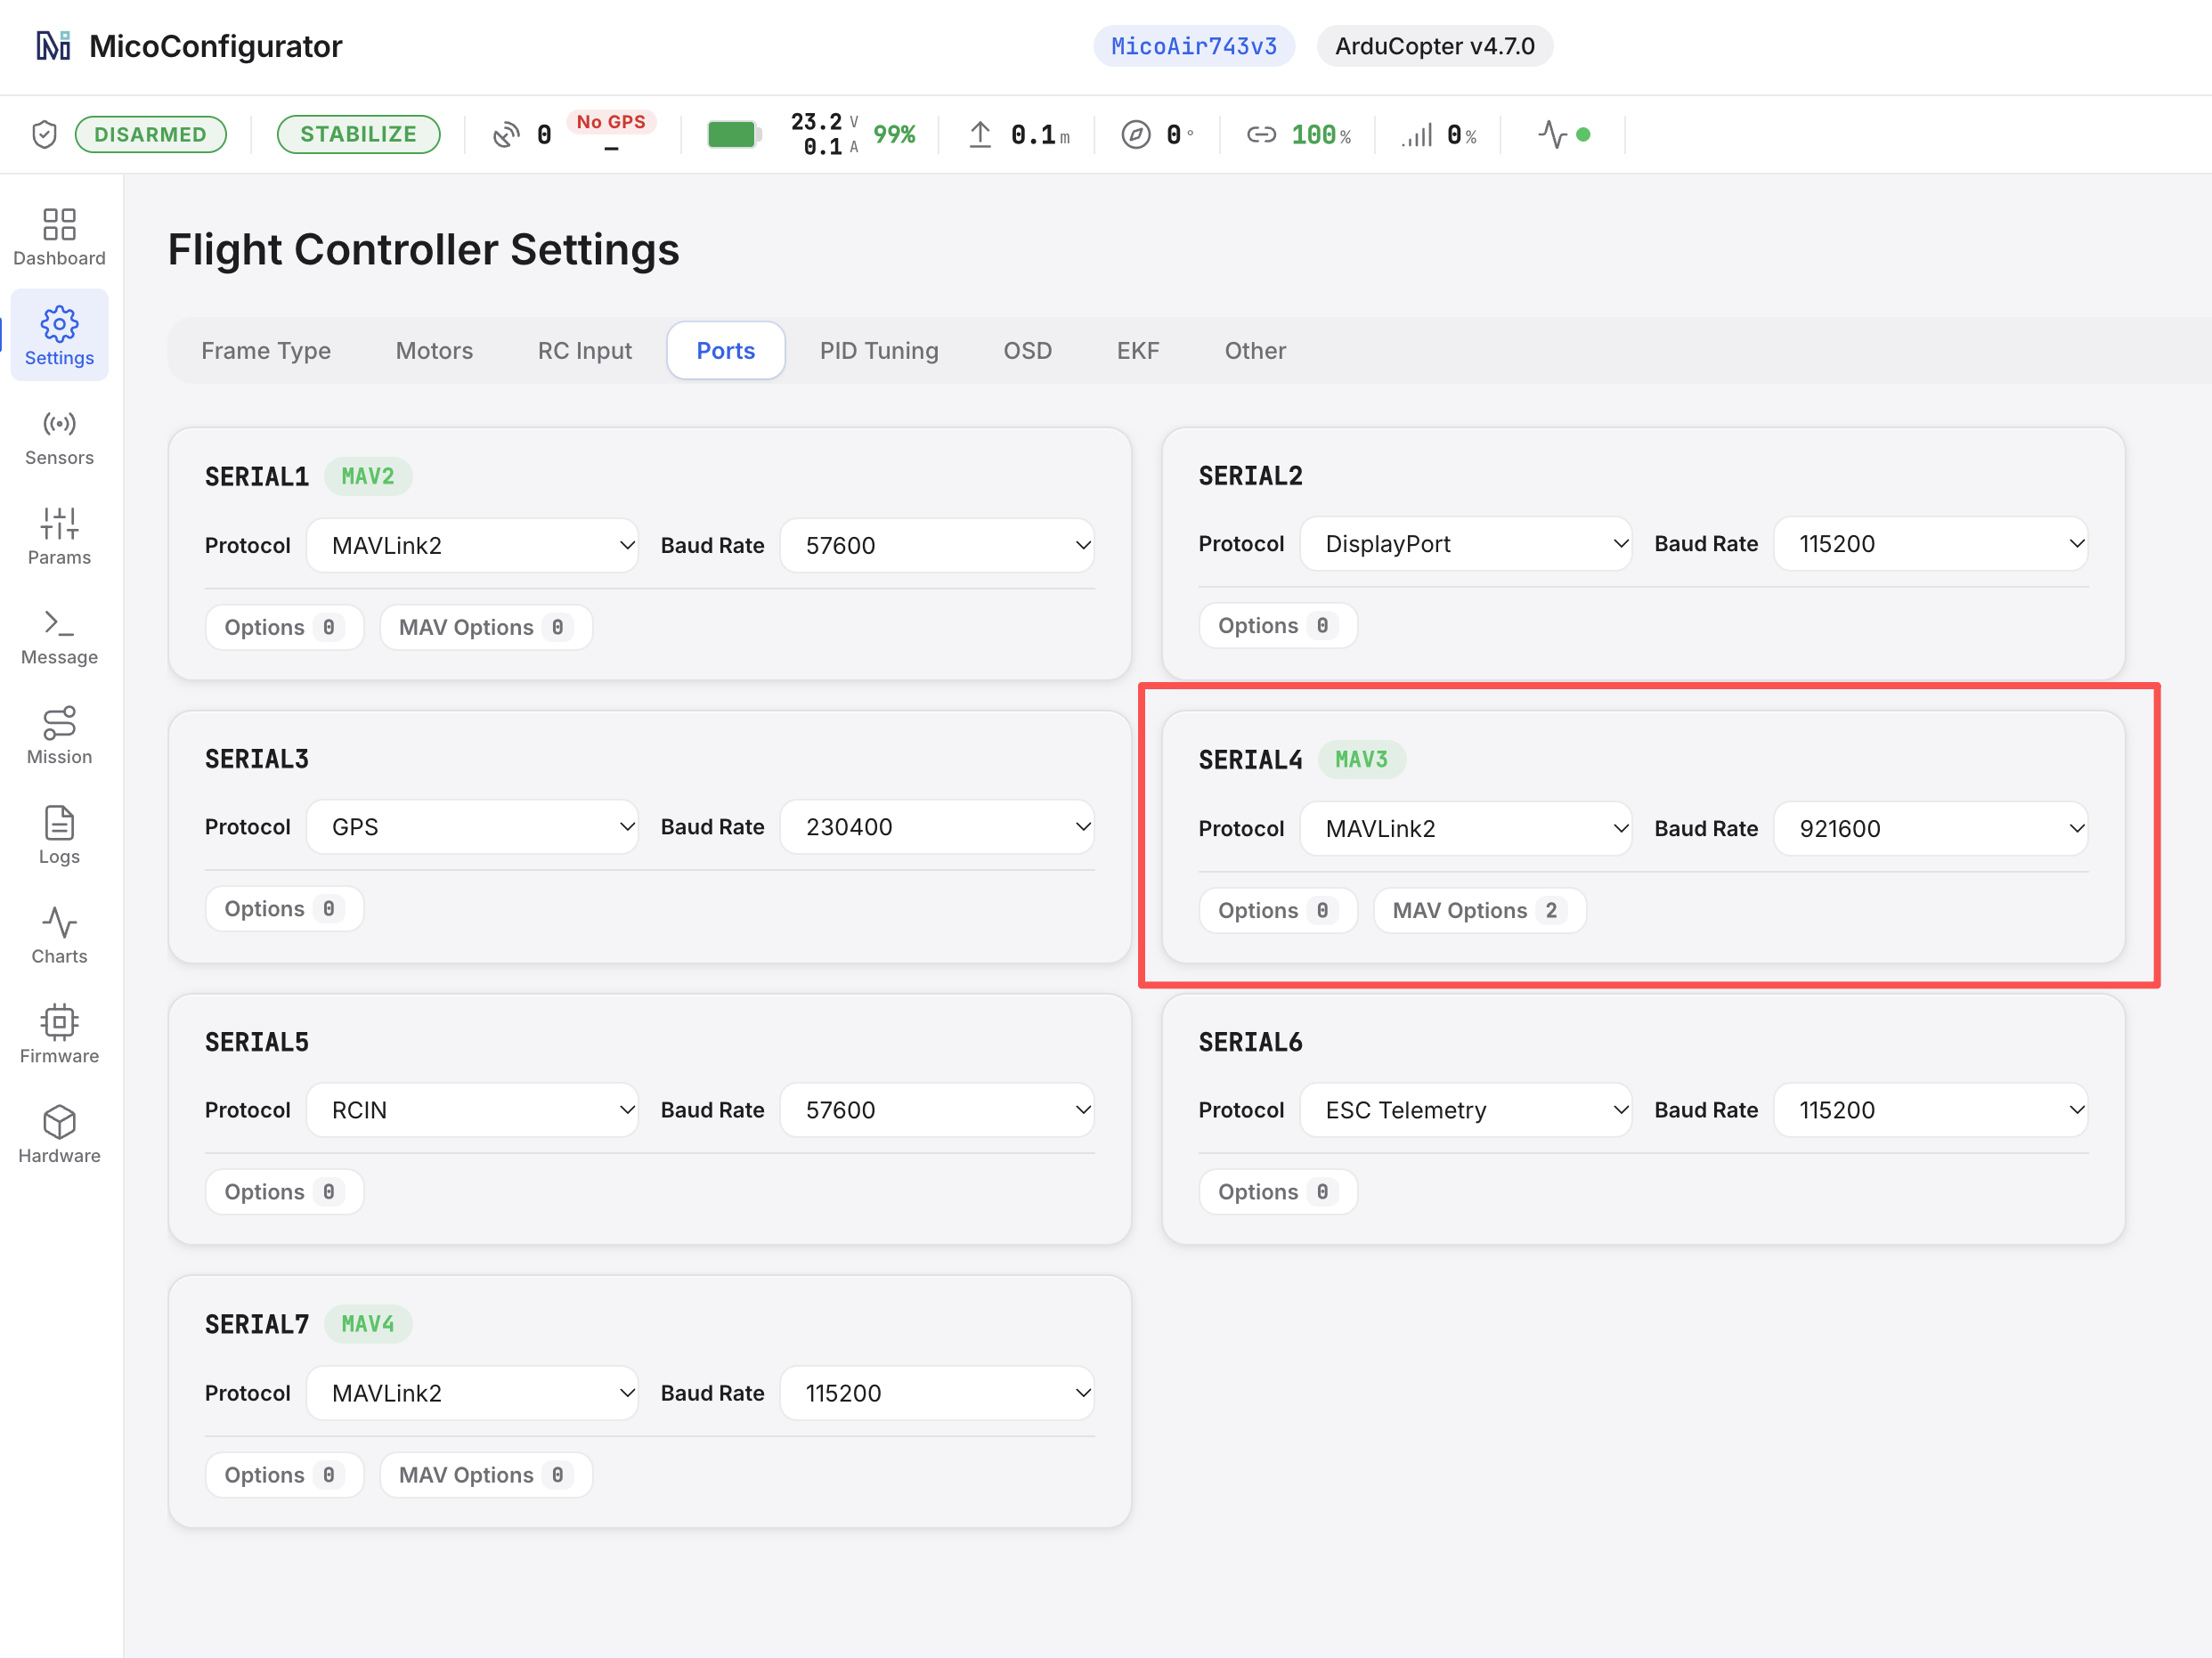
Cấu hình cổng
SERIALn_BAUD  = 921
SERIALn_OPTIONS   1024 (trước phiên bản 4.7)
MAVn_OPTIONS = 2 (sau phiên bản 4.7)
SERIALn_PROTOCOL = 2
n phụ thuộc vào cổng trên bộ điều khiển bay được dùng để kết nối MicoVIO. Xem hướng dẫn của bộ điều khiển bay để biết ánh xạ giữa cổng vật lý và số cổng nối tiếp, hoặc kiểm tra trang cài đặt cổng trong MicoConfigurator.
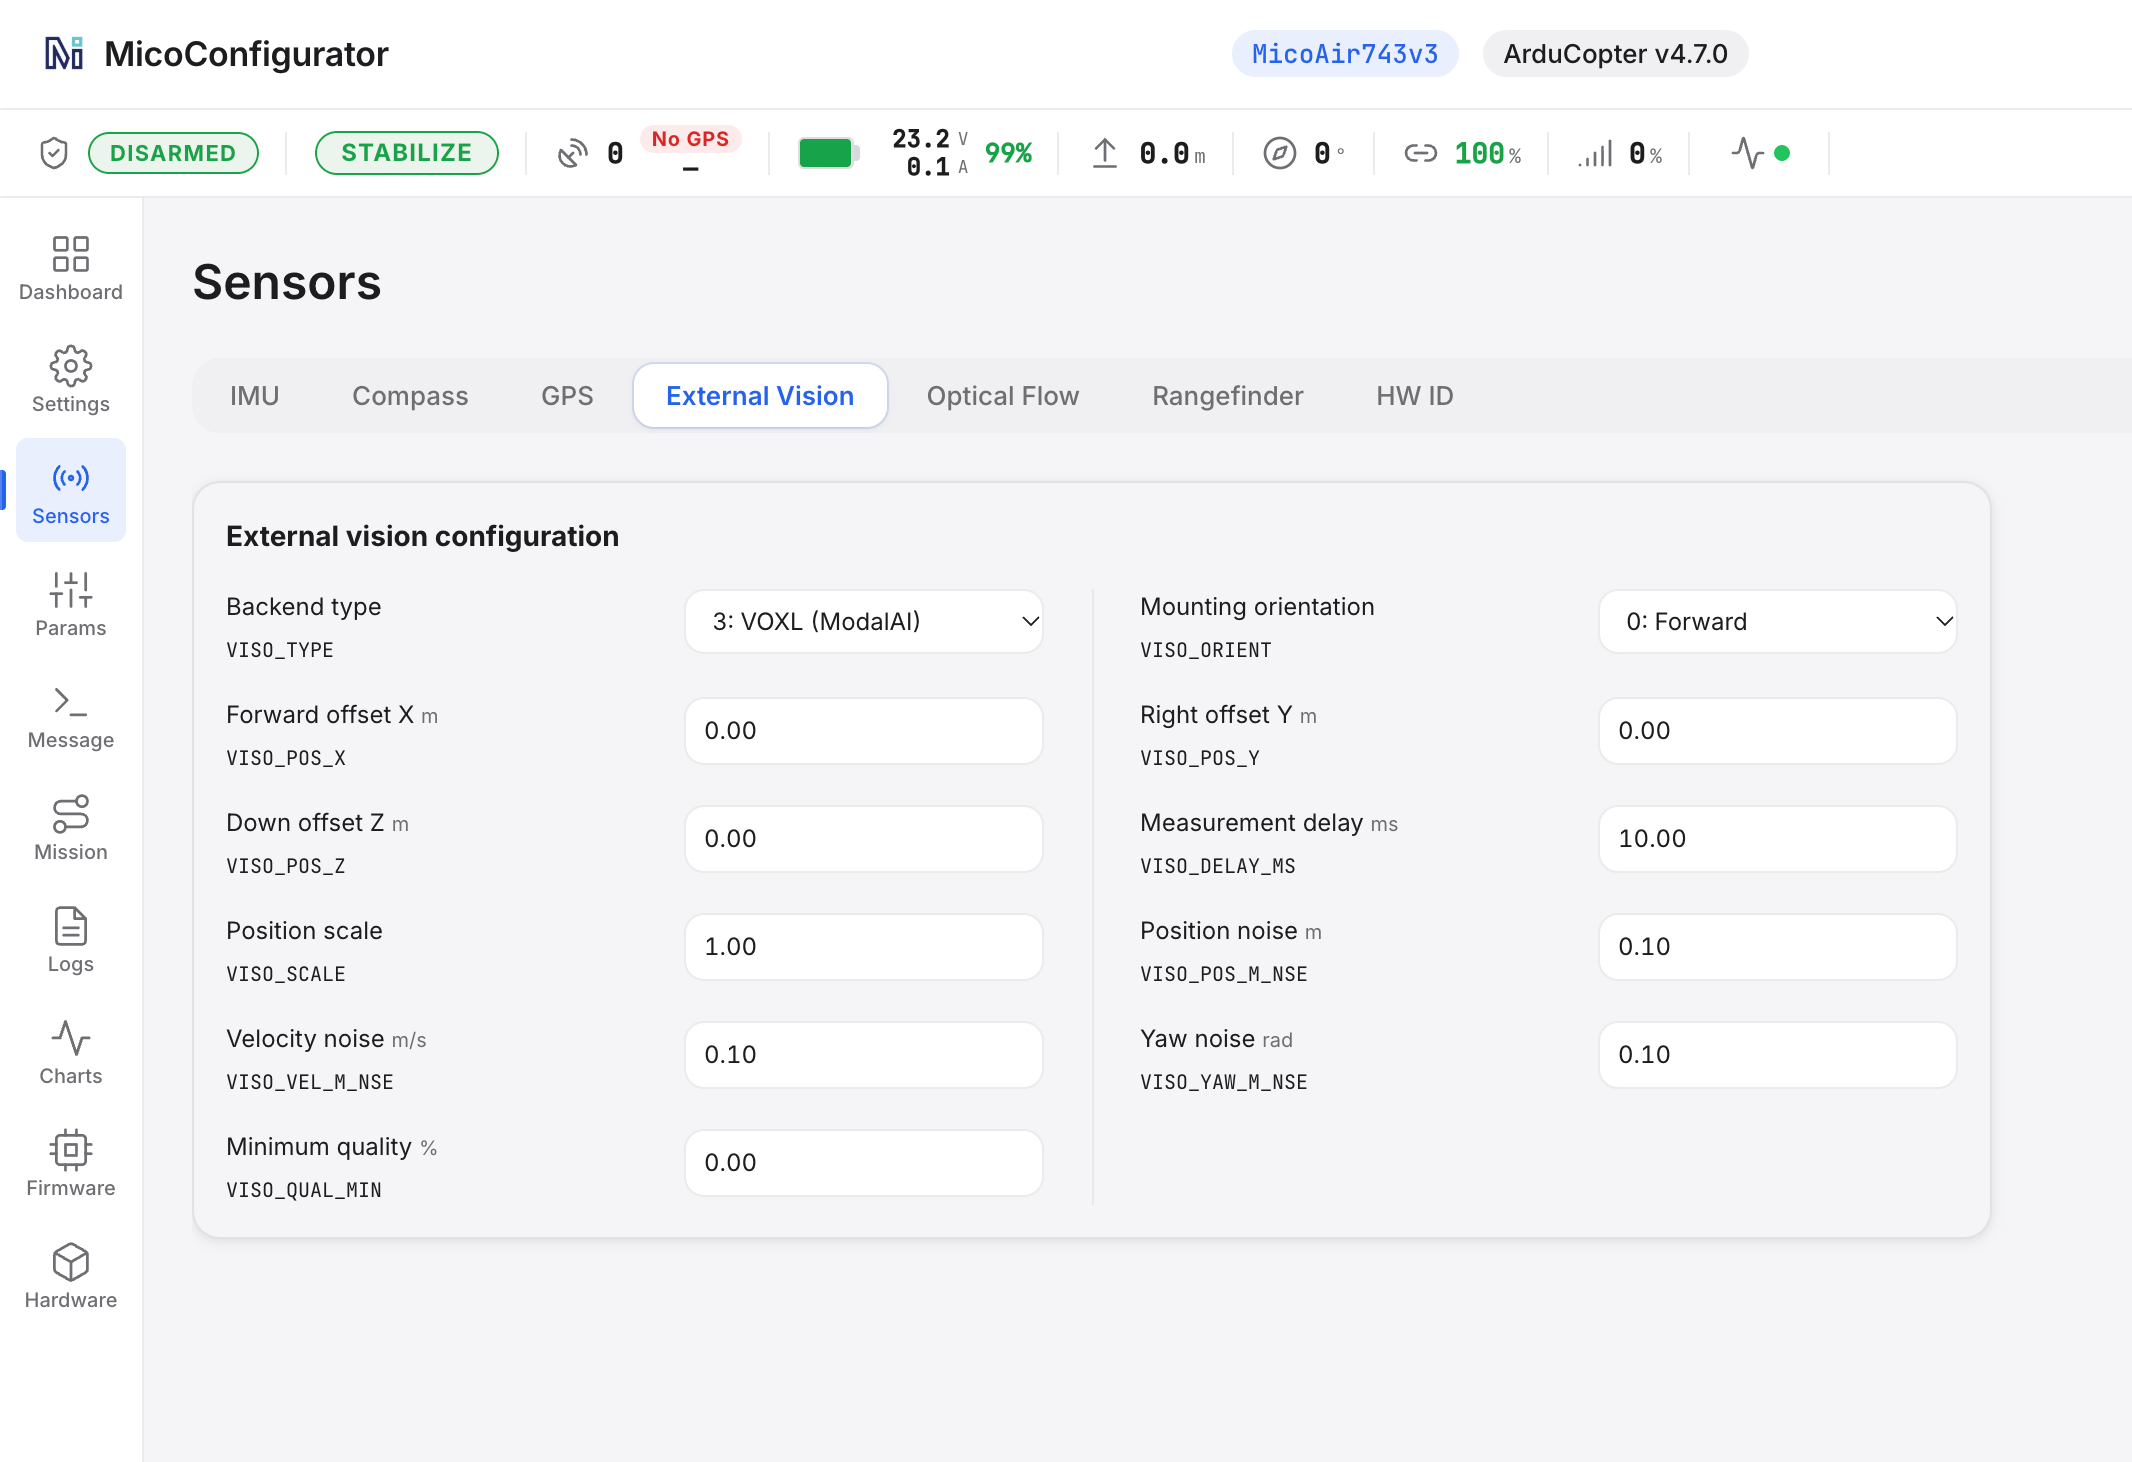
Cấu hình cảm biến thị giác
VISO_TYPE = 3
VISO_YAW_M_NSE = 0.1
Giữ các cài đặt khác ở giá trị mặc định. Khởi động lại bộ điều khiển bay để áp dụng thay đổi.
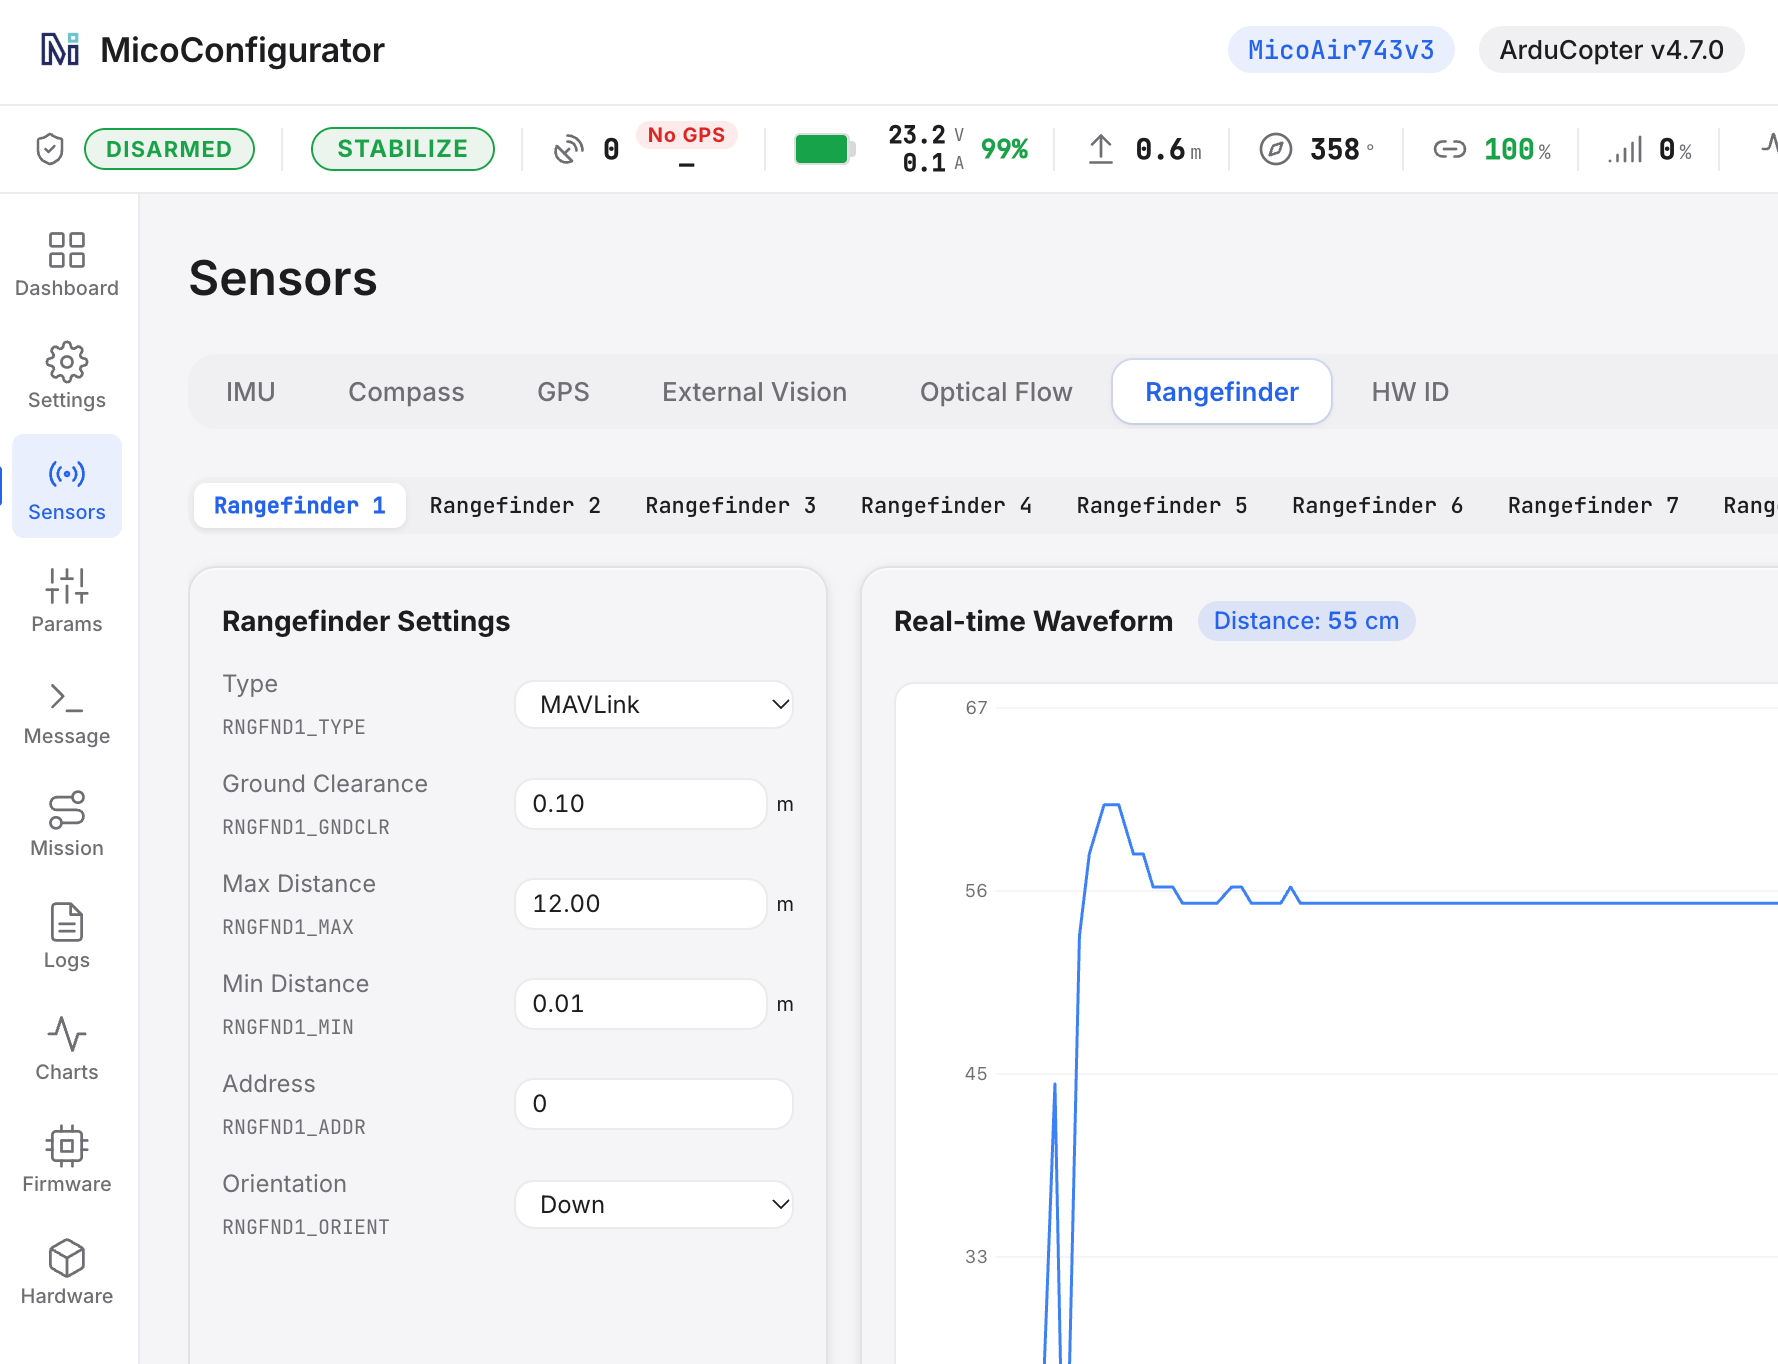
Cấu hình cảm biến đo khoảng cách
RNGFND1_TYPE = 10
(n phụ thuộc vào cổng vật lý được sử dụng.)
Khởi động lại bộ điều khiển bay hoặc làm mới tham số. Lưu ý: đơn vị đổi sang m sau phiên bản 4.7.0.
RNGFND1_MAX_CM = 1200
RNGFND1_MIN_CM = 1
RNGFND1_ORIENT = 25
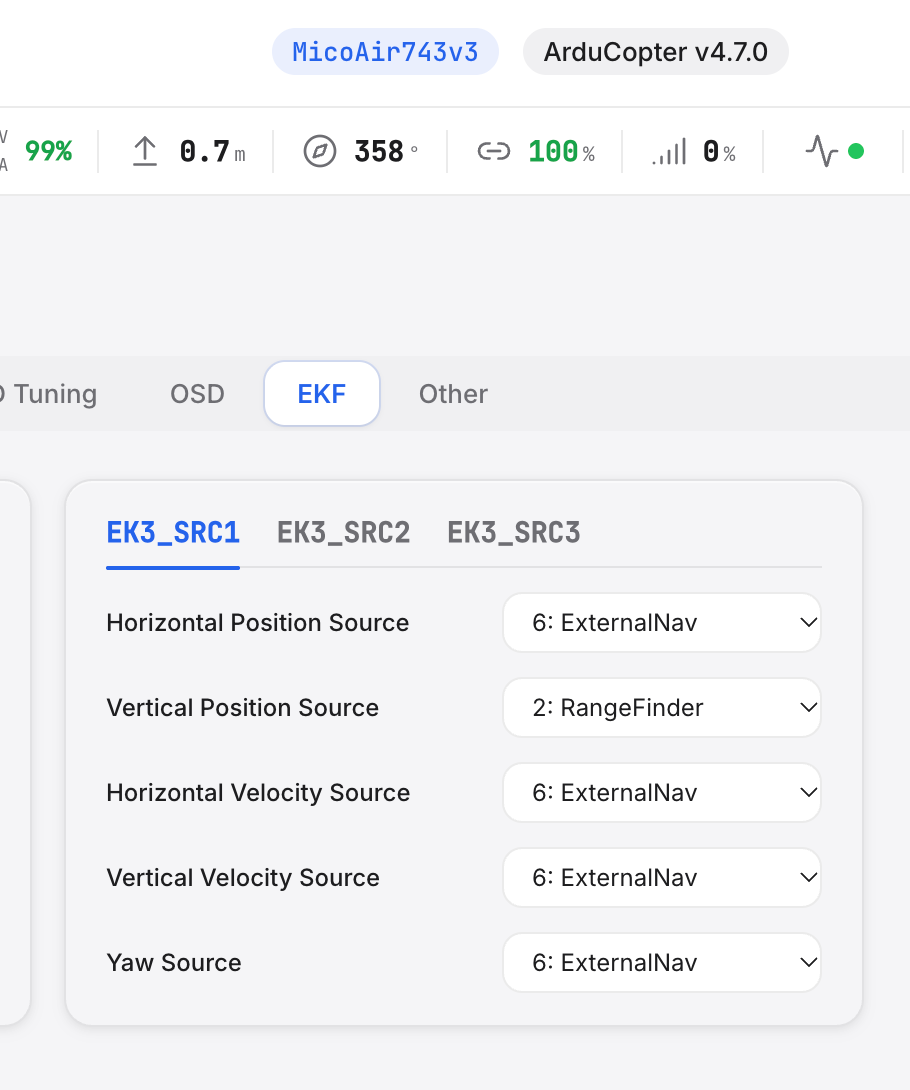
Cấu hình EKF
EK3_SRC1_POSXY = 6: ExternalNav
EK3_SRC1_POSZ = 2: RangeFinder
EK3_SRC1_VELXY = 6: ExternalNav
EK3_SRC1_VELZ = 6: ExternalNav
EK3_SRC1_YAW = 6: ExternalNav

Cũng có thể đặt EK3_SRC1_YAW thành 1: Compass, nhưng phải bảo đảm VISO_TYPE = 3.
PX4
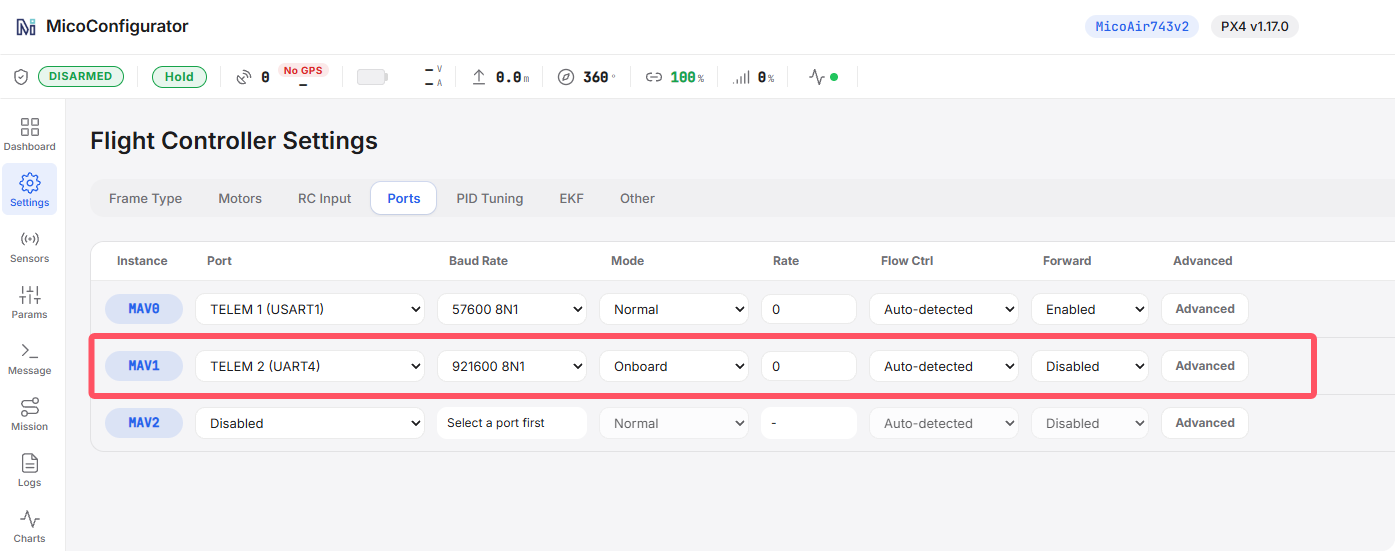
Cấu hình cổng
MAV_1_CONFIG   TELEM n
Khởi động lại bộ điều khiển bay.
MAV_1_MODE = Onboard
MAV_1_FORWARD = Disabled
SER_TELn_BAUD   921600 8N1
n phụ thuộc vào cổng trên bộ điều khiển bay được dùng để kết nối MicoVIO. Xem hướng dẫn của bộ điều khiển bay để biết ánh xạ giữa cổng vật lý và số cổng nối tiếp, hoặc kiểm tra trang cài đặt cổng trong MicoConfigurator.
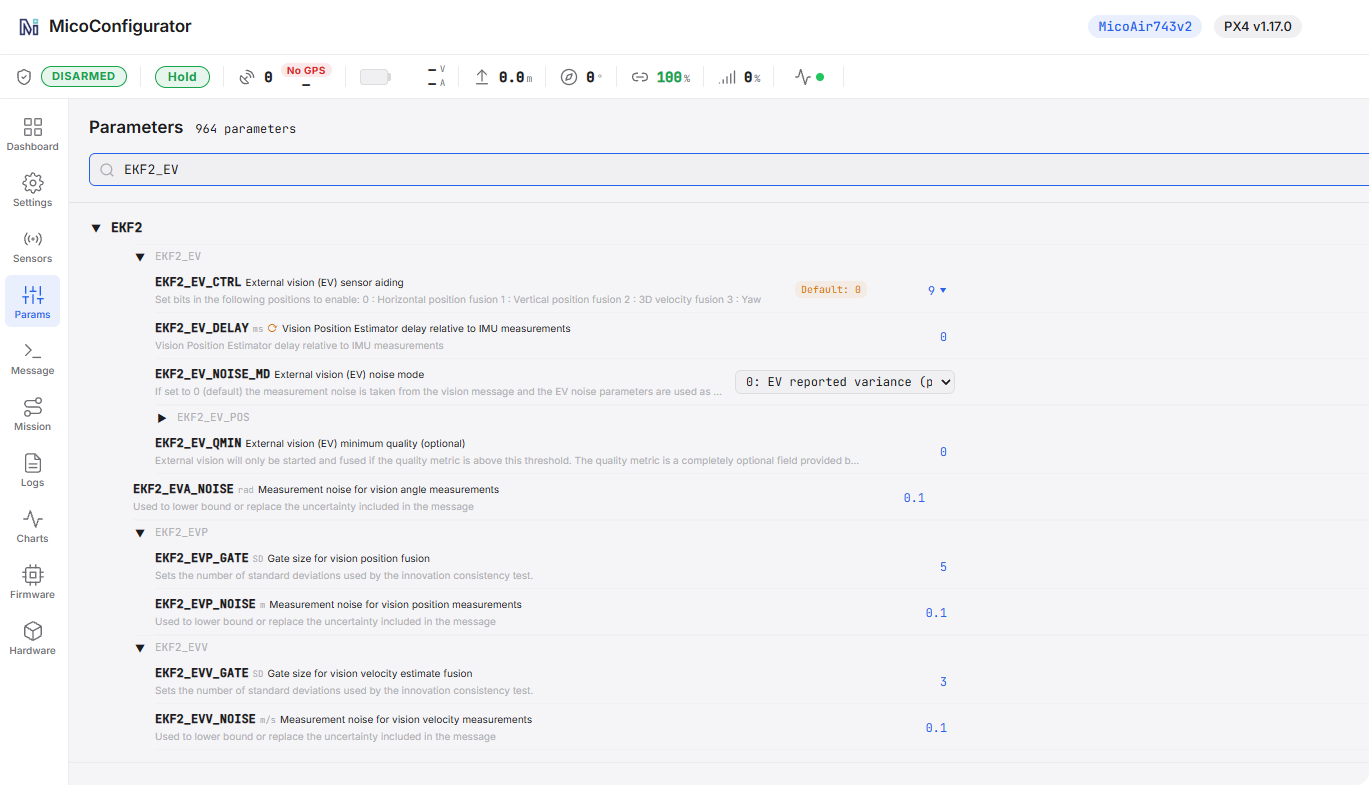
Cấu hình EKF
EKF2_EV_CTRL = 9
EKF2_HGT_REF = 2: Range sensor
Tham số độ lệch vị trí lắp đặt
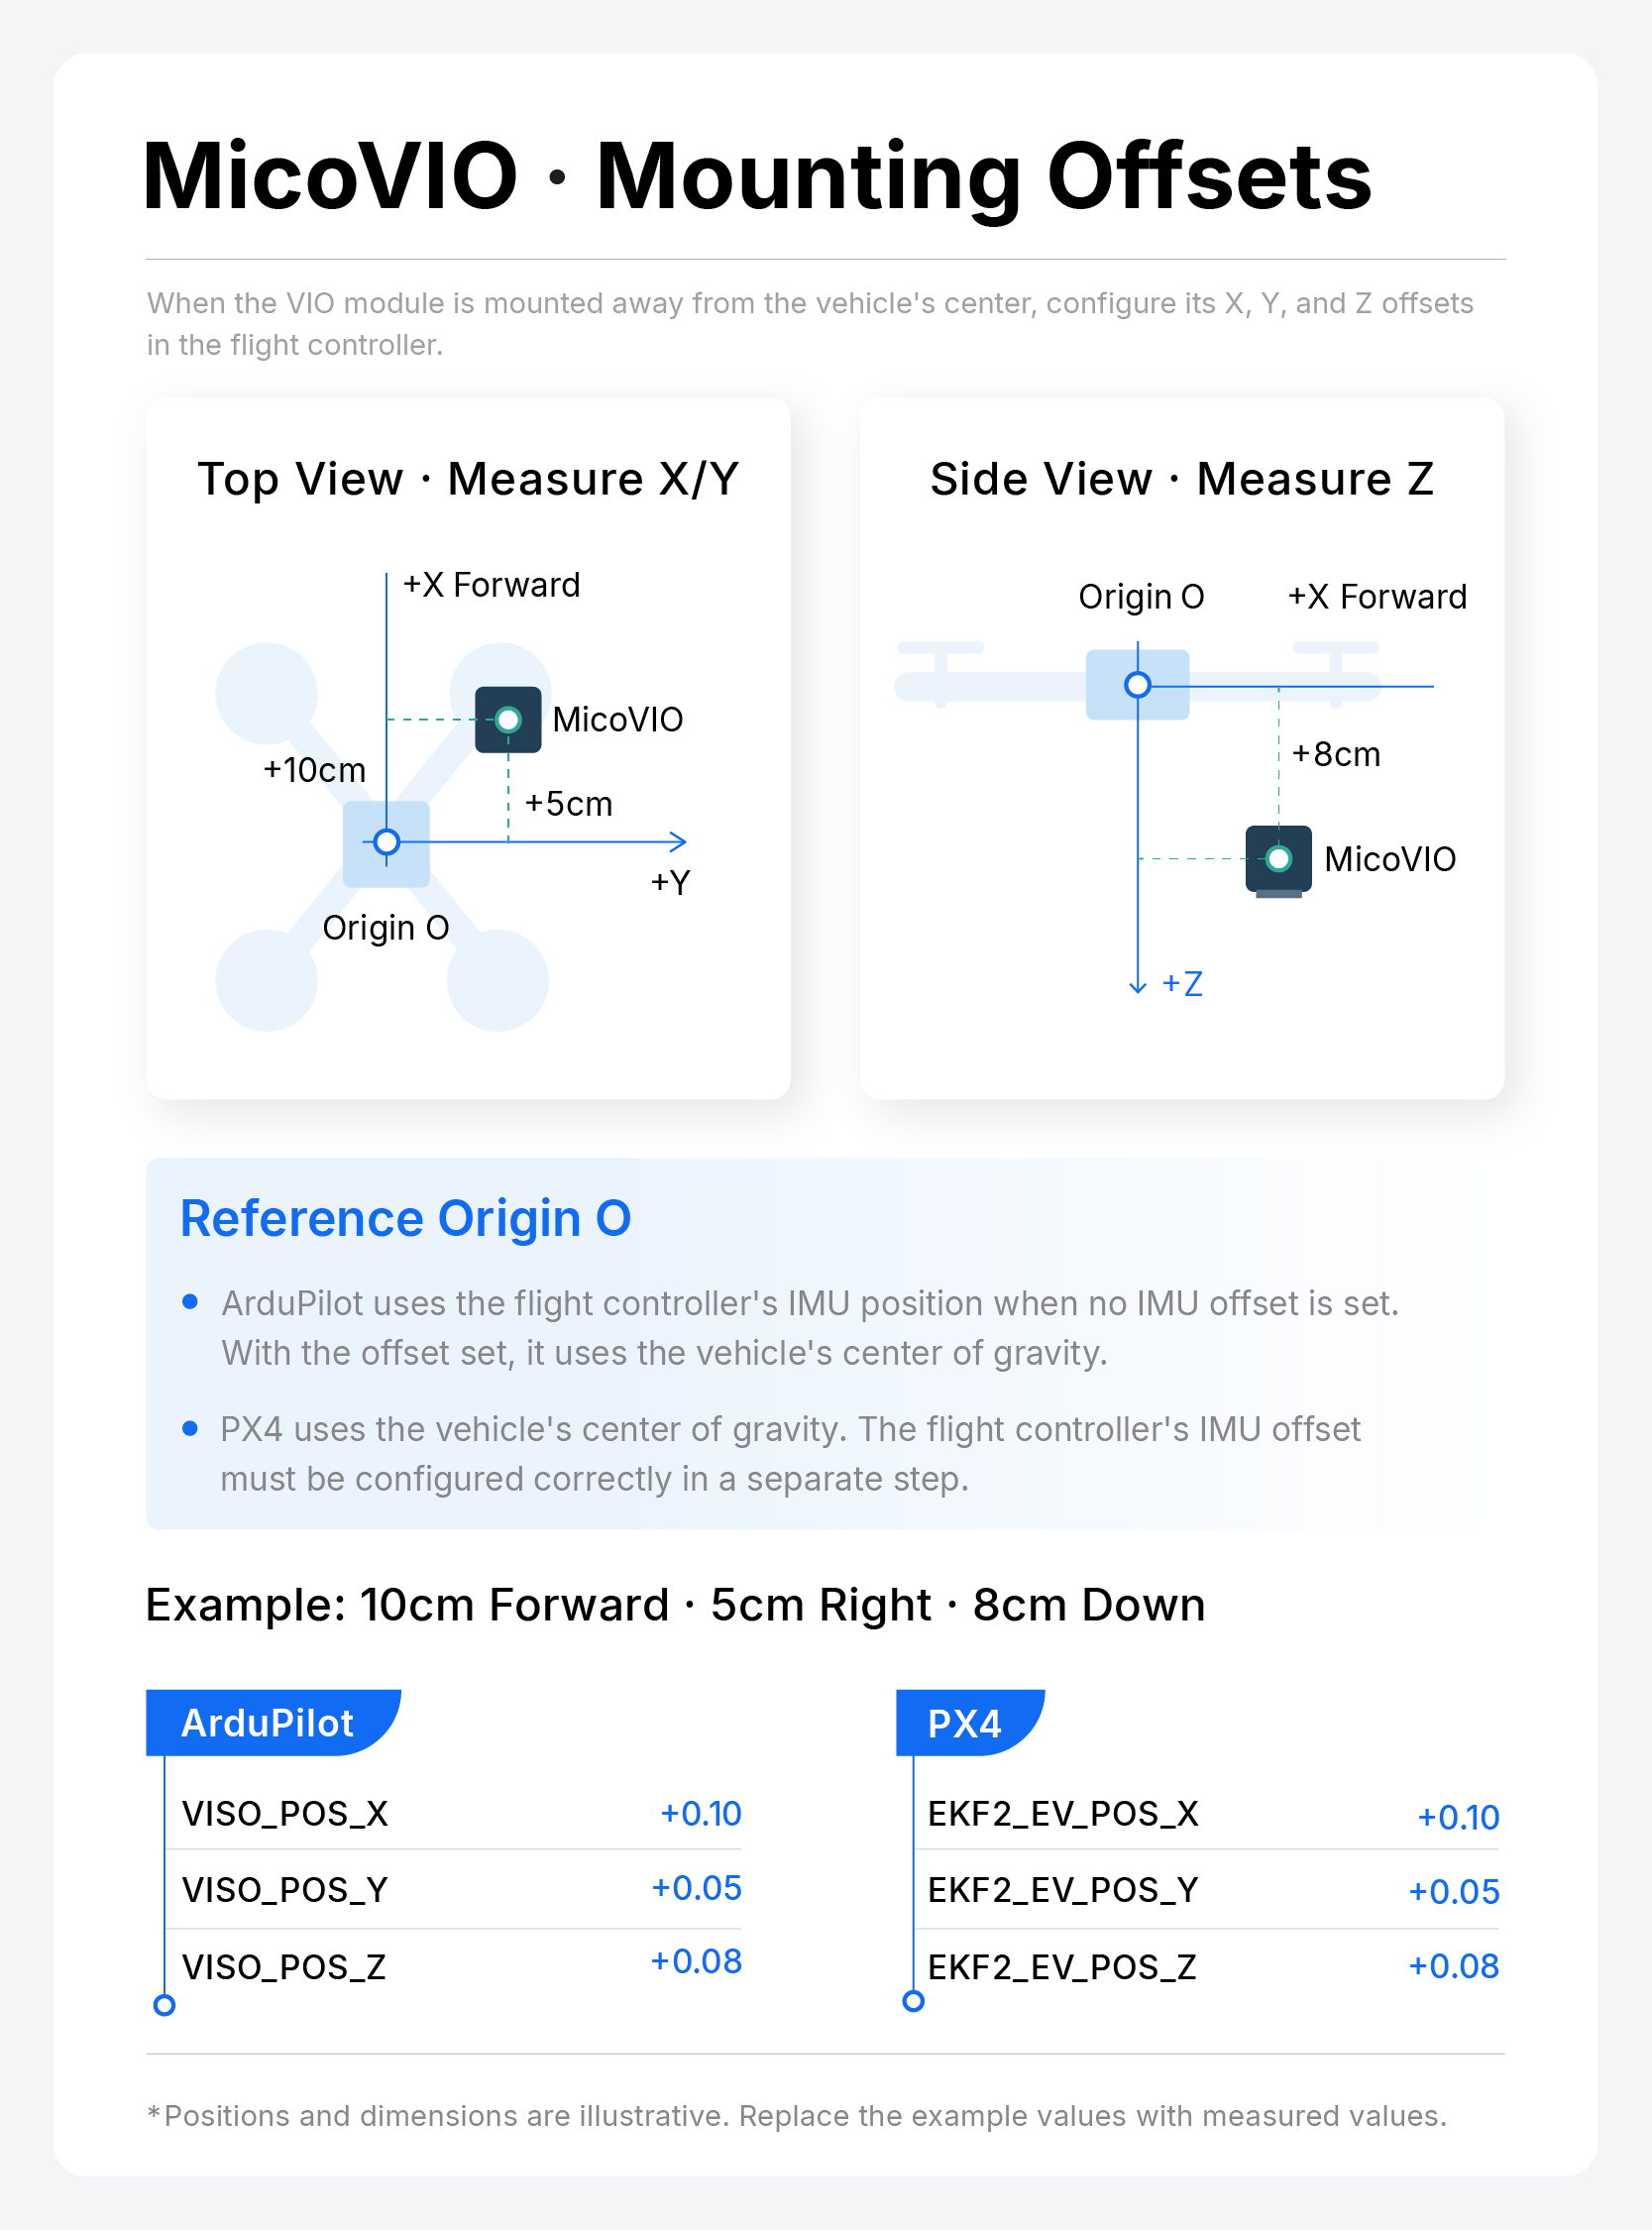
Nếu mô-đun MicoVIO không được lắp tại tâm quay của drone, cần cấu hình chính xác độ lệch vị trí X/Y/Z trong bộ điều khiển bay.
Độ lệch chưa được cấu hình hoặc được cấu hình sai có thể ảnh hưởng đến độ ổn định bay và độ chính xác định vị khi cơ động. Đặc biệt, khi drone xoay tại chỗ, máy bay có thể bị trôi hoặc bay vòng quanh tâm quay dự kiến thay vì giữ vị trí ổn định.