文档目录
文章目录
MicoAir743v3 飞控用户手册
产品概览
MicoAir743v3 是微空科技面向多旋翼、自主飞行平台推出的全新一代 H7 旗舰飞控,从经典之作 MicoAir743v2 升级而来。它采用主频 480 MHz 的 STM32H743VIT6,配备 BMI088 + ICM45686 双旗舰级 IMU、SPA06 气压计、IST8310 板载磁力计、AT7456E 模拟 OSD,以及 microSD 日志存储卡槽。
飞控提供 7 路 UART、11 路 PWM、1 路 CAN 接口,1 路 I²C、双路 BEC、数字图传接口和板载双模蓝牙数传,可运行 ArduPilot、PX4、INAV 与 Betaflight 等开源固件。
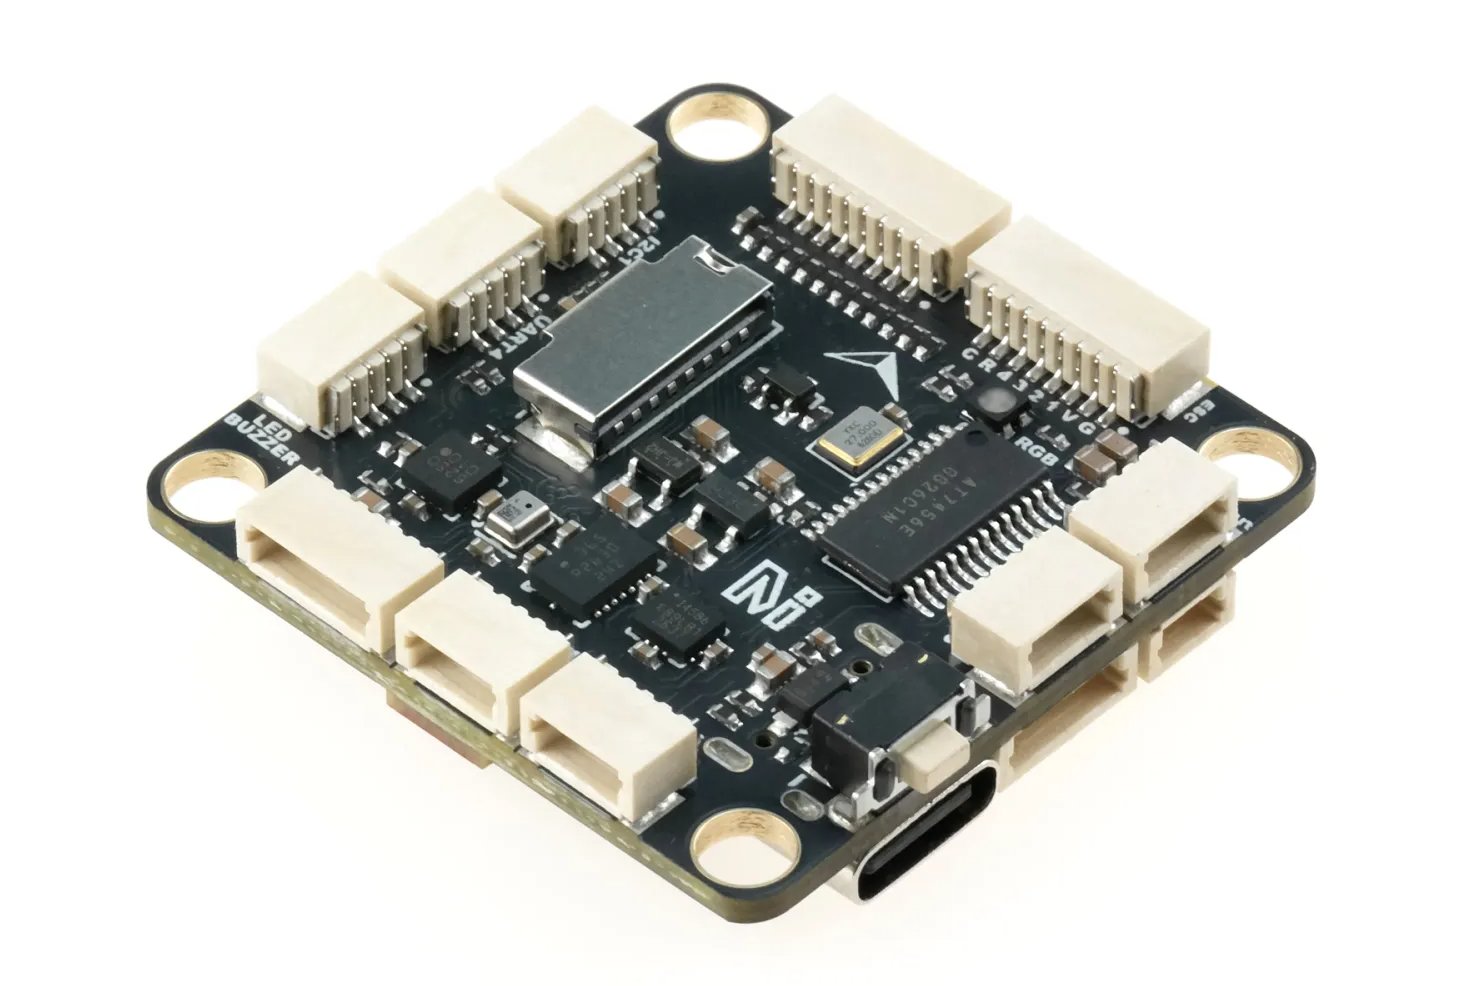
相比 V2 版本,MicoAir743v3 升级了传感器,性能更强劲。增加 CAN 接口以应对日益增长的 CAN 外设需求。优化了 SD 卡接口设计以应对特定固件的高速存储需求。板载蓝牙升级至双模,可以同时支持 SPP / BLE 模式,连接更便捷。优化了电源设计,并增加 9V 图传供电的开关控制支持。
核心特性
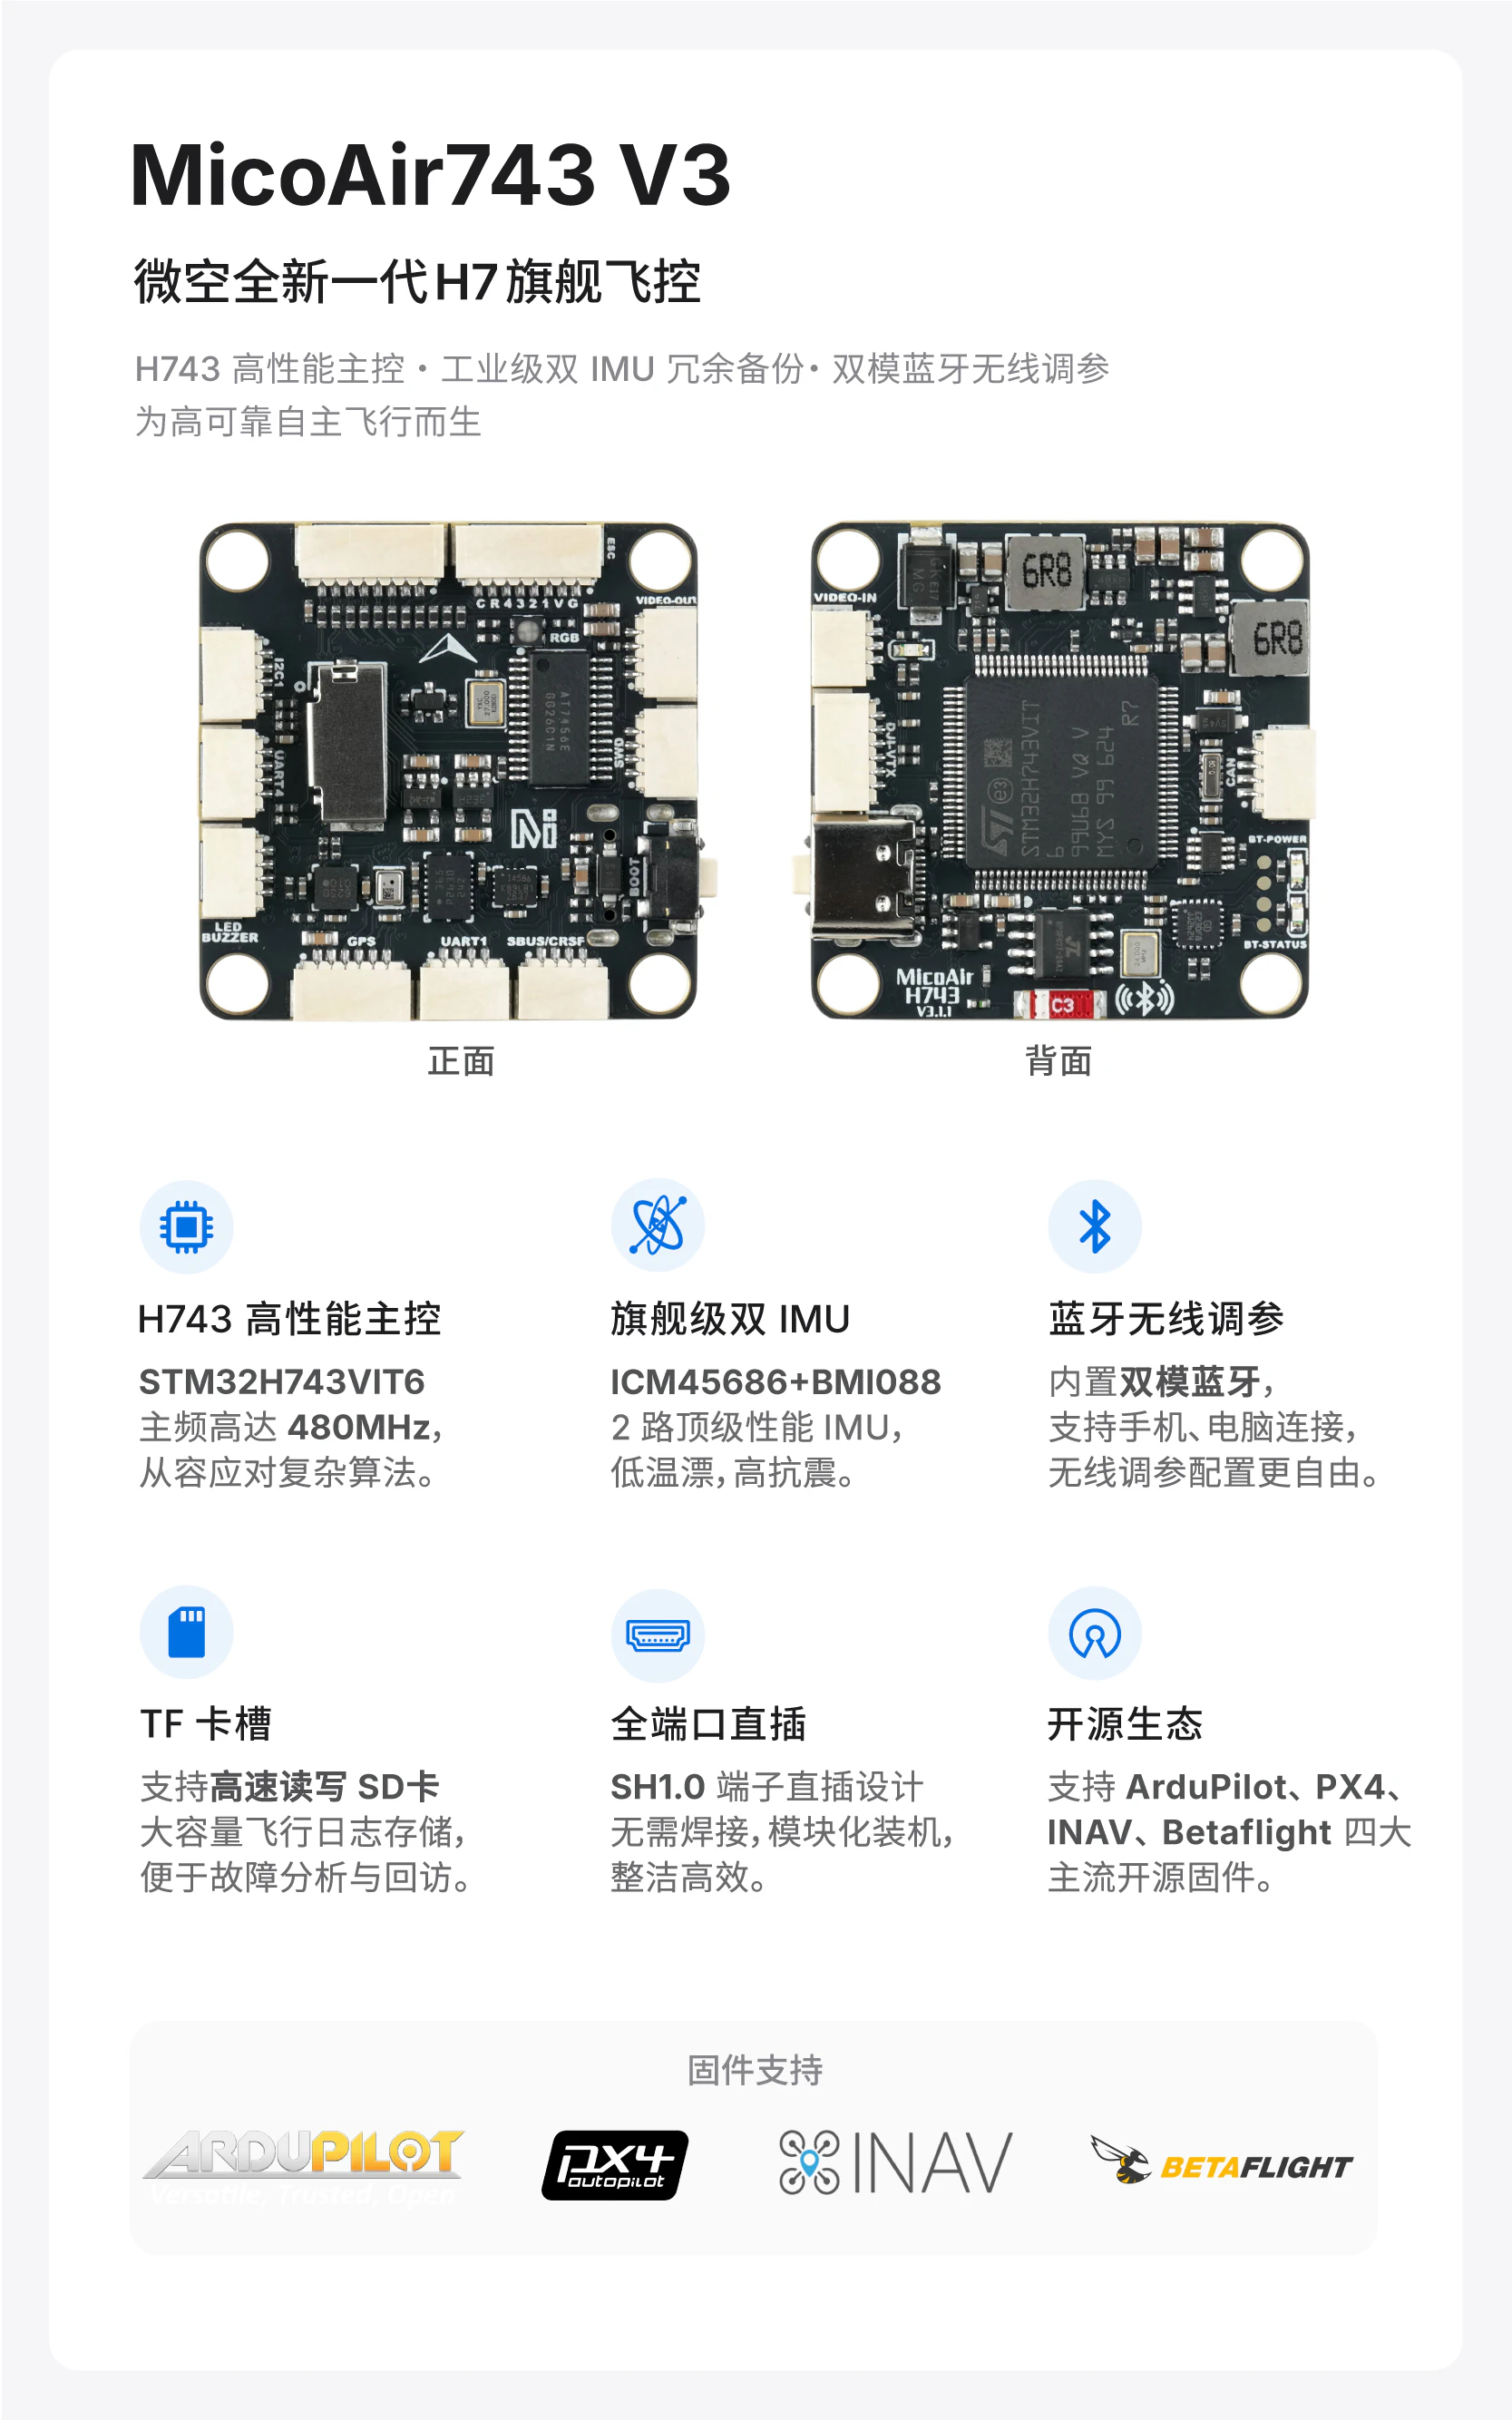
STM32H743VIT6,480 MHz,2 MB FlashBMI088 + ICM45686双 IMUSPA06气压计与IST8310板载磁力计AT7456E模拟 OSD 与数字图传 DisplayPort 接口- 7 路 UART、11 路 PWM、1 路 CAN、1 路 I²C、1 路 SWD
- microSD 卡槽,用于飞行日志存储
- 板载 SPP / BLE 双模蓝牙数传,内部连接至 UART8,默认波特率
115200 - 4.6 V / 2 A 与 9 V / 2 A 两路 BEC,9 V 输出支持 IO 开关控制
- 2–6S 锂电池输入,支持 6–27 V
- 支持 ArduPilot、PX4、INAV 与 Betaflight 开源飞控固件
产品购买
微空科技企业店
硬件规格
处理器与传感器
| 项目 | 规格 |
|---|---|
| 主控 MCU | STM32H743VIT6,480 MHz,2 MB Flash |
| IMU | BMI088 + ICM45686 双 IMU |
| 气压计 | SPA06 |
| 板载磁力计 | IST8310 |
| 模拟 OSD | AT7456E |
| 日志存储 | microSD 卡槽 |
接口与输出
| 项目 | 数量 / 说明 |
|---|---|
| UART | 7 路,其中 UART8 内接板载蓝牙,UART7 仅引出 RX 用于电调遥测 |
| PWM | 11 路;PWM1–PWM8 支持 DShot 与双向 DShot,实际能力取决于固件 |
| CAN | 1 路 |
| I²C | 1 路 |
| SWD | 1 路 |
| ADC | 2 路:电池电压与电流检测 |
| USB | USB Type-C |
| 高清图传 | DJI O3/O4 兼容接口,支持 DisplayPort |
| 接收机 | UART6 为默认 RC 输入;ArduPilot 下也可使用其他 UART |
| 其他 | 蜂鸣器、串行 LED、BOOT 按键/焊盘 |
电源与结构
| 项目 | 规格 |
|---|---|
| 电池输入 | 2–6S,6–27 V |
| 4.6 V BEC | 最大 2 A,适用于接收机、GPS、光流等外设 |
| 9 V BEC | 最大 2 A,适用于图传、摄像头等外设,支持 IO 开关控制 |
| 安装孔距 | 30.5 × 30.5 mm |
| 安装孔径 | Φ4 mm |
| 外形尺寸 | 36 × 36 × 8 mm |
| 重量 | 10 g |
尺寸与安装
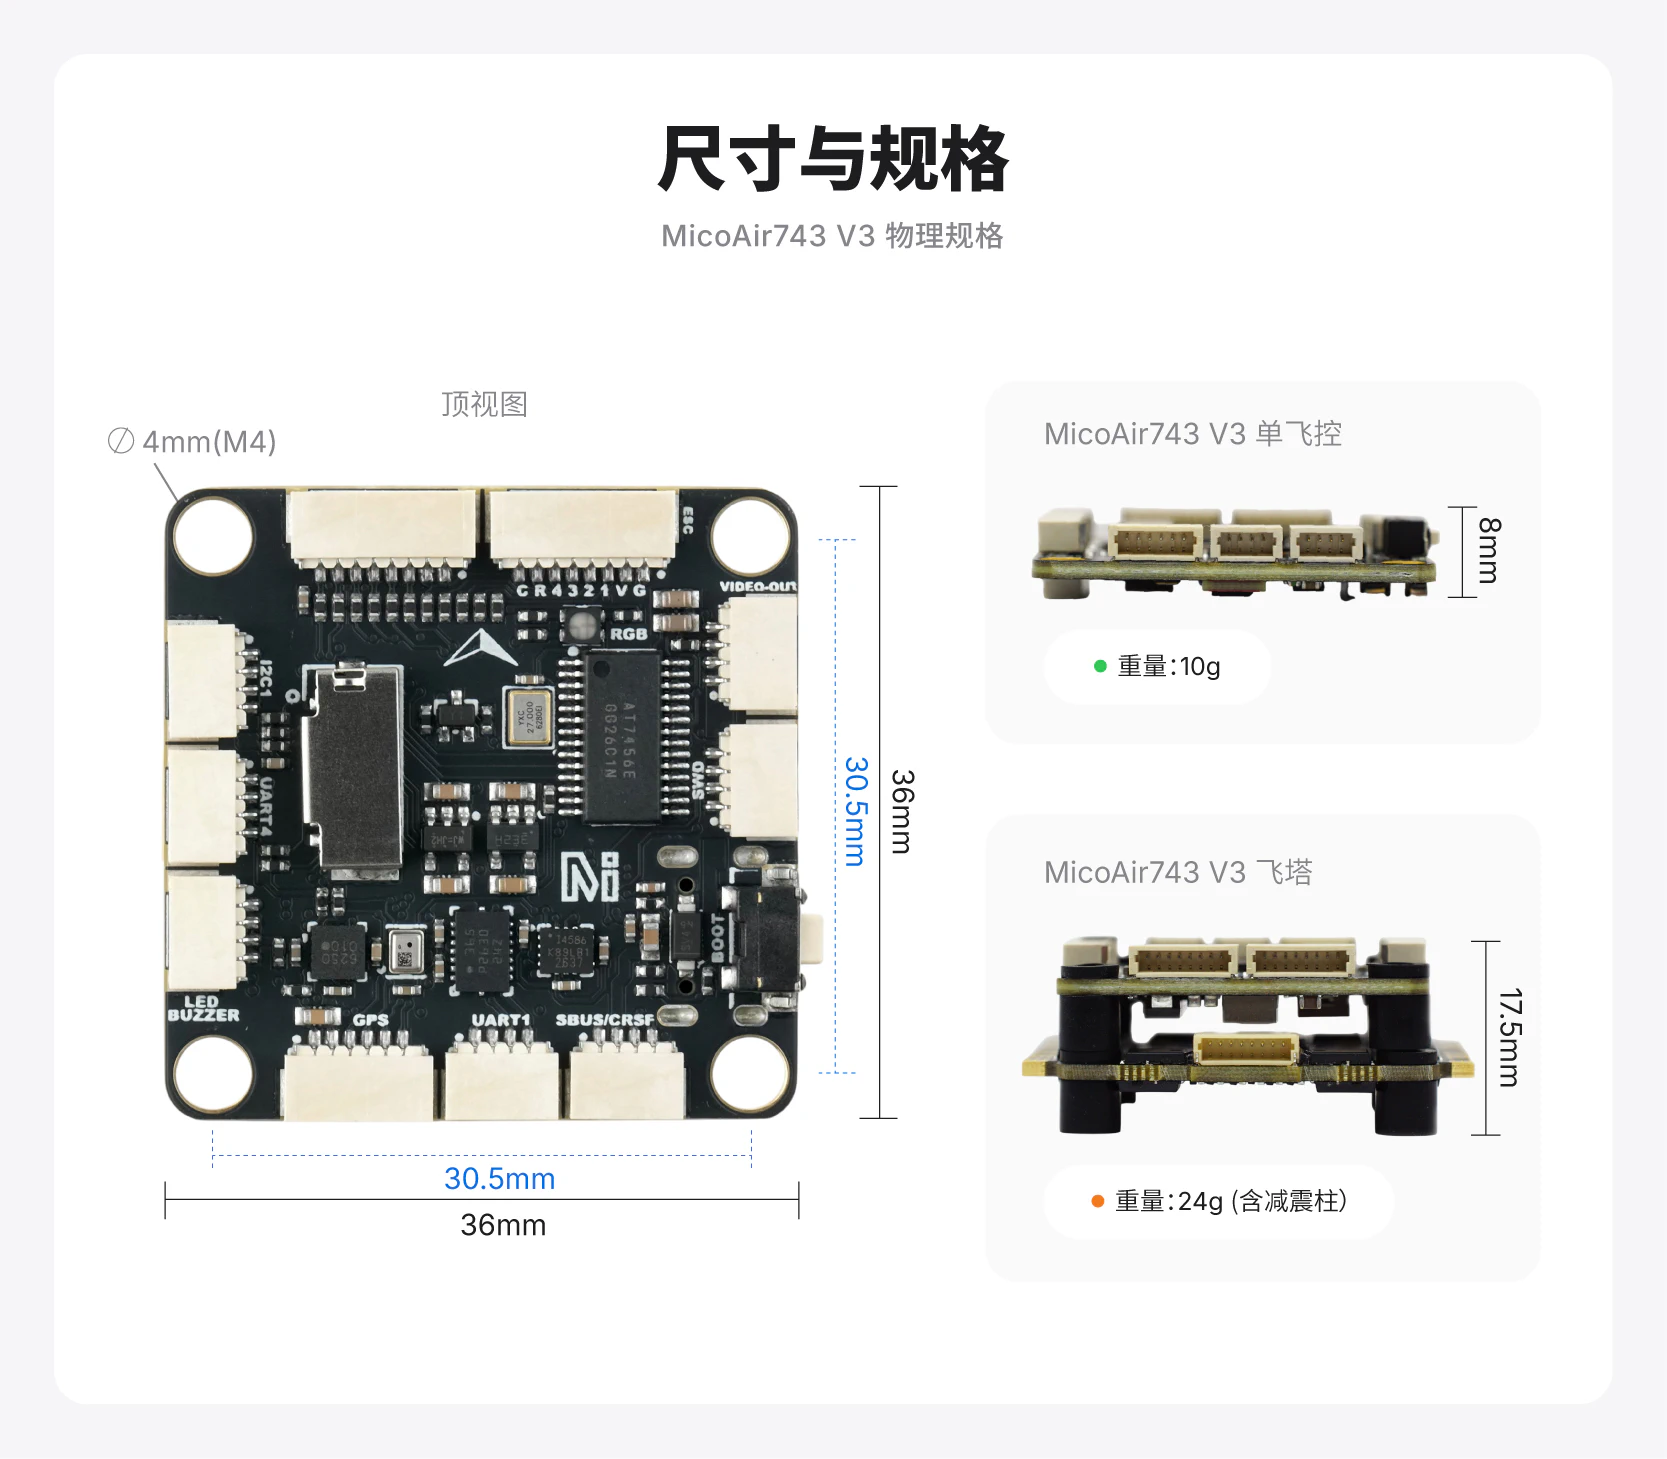
安装时请遵循以下原则:
- 使用 30.5 × 30.5 mm 孔位固定飞控,避免螺丝或垫片接触板上元件。
- 建议使用减震柱,均匀锁紧,避免飞控板弯曲。
- 保持飞控箭头朝向机头;如受结构限制需要旋转安装,应在固件中设置正确的方向参数。
接口与供电
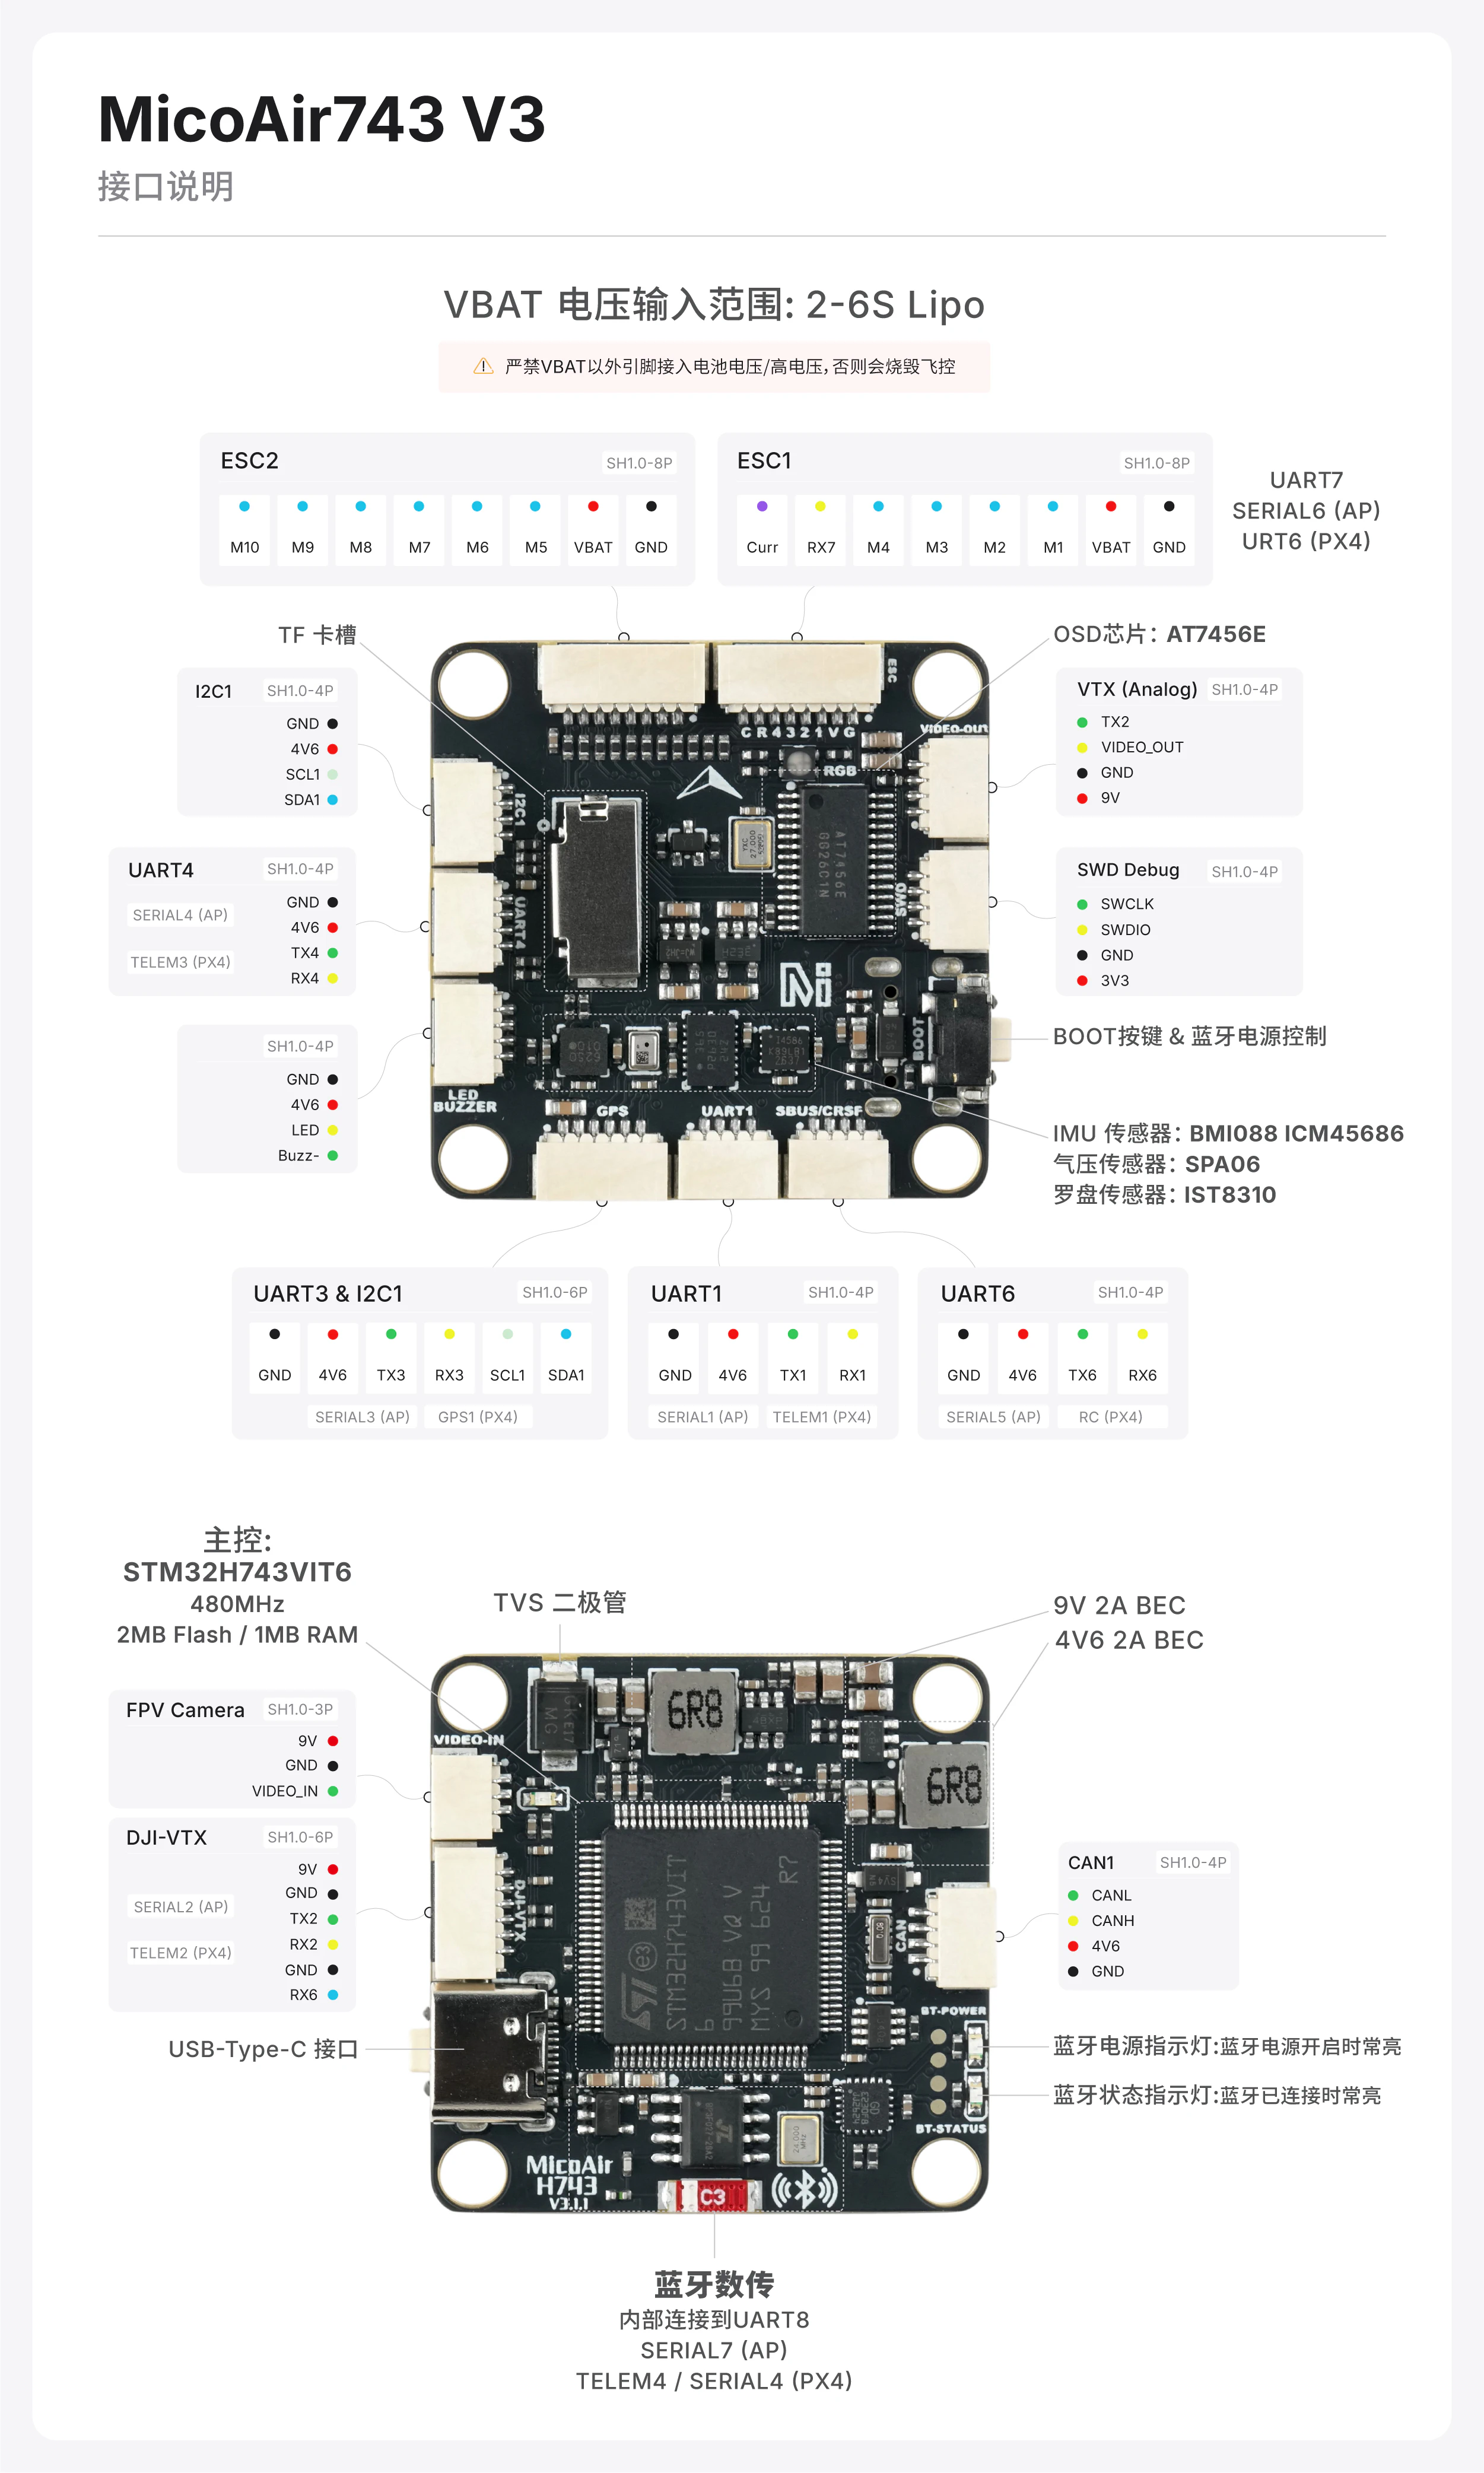
接口定义
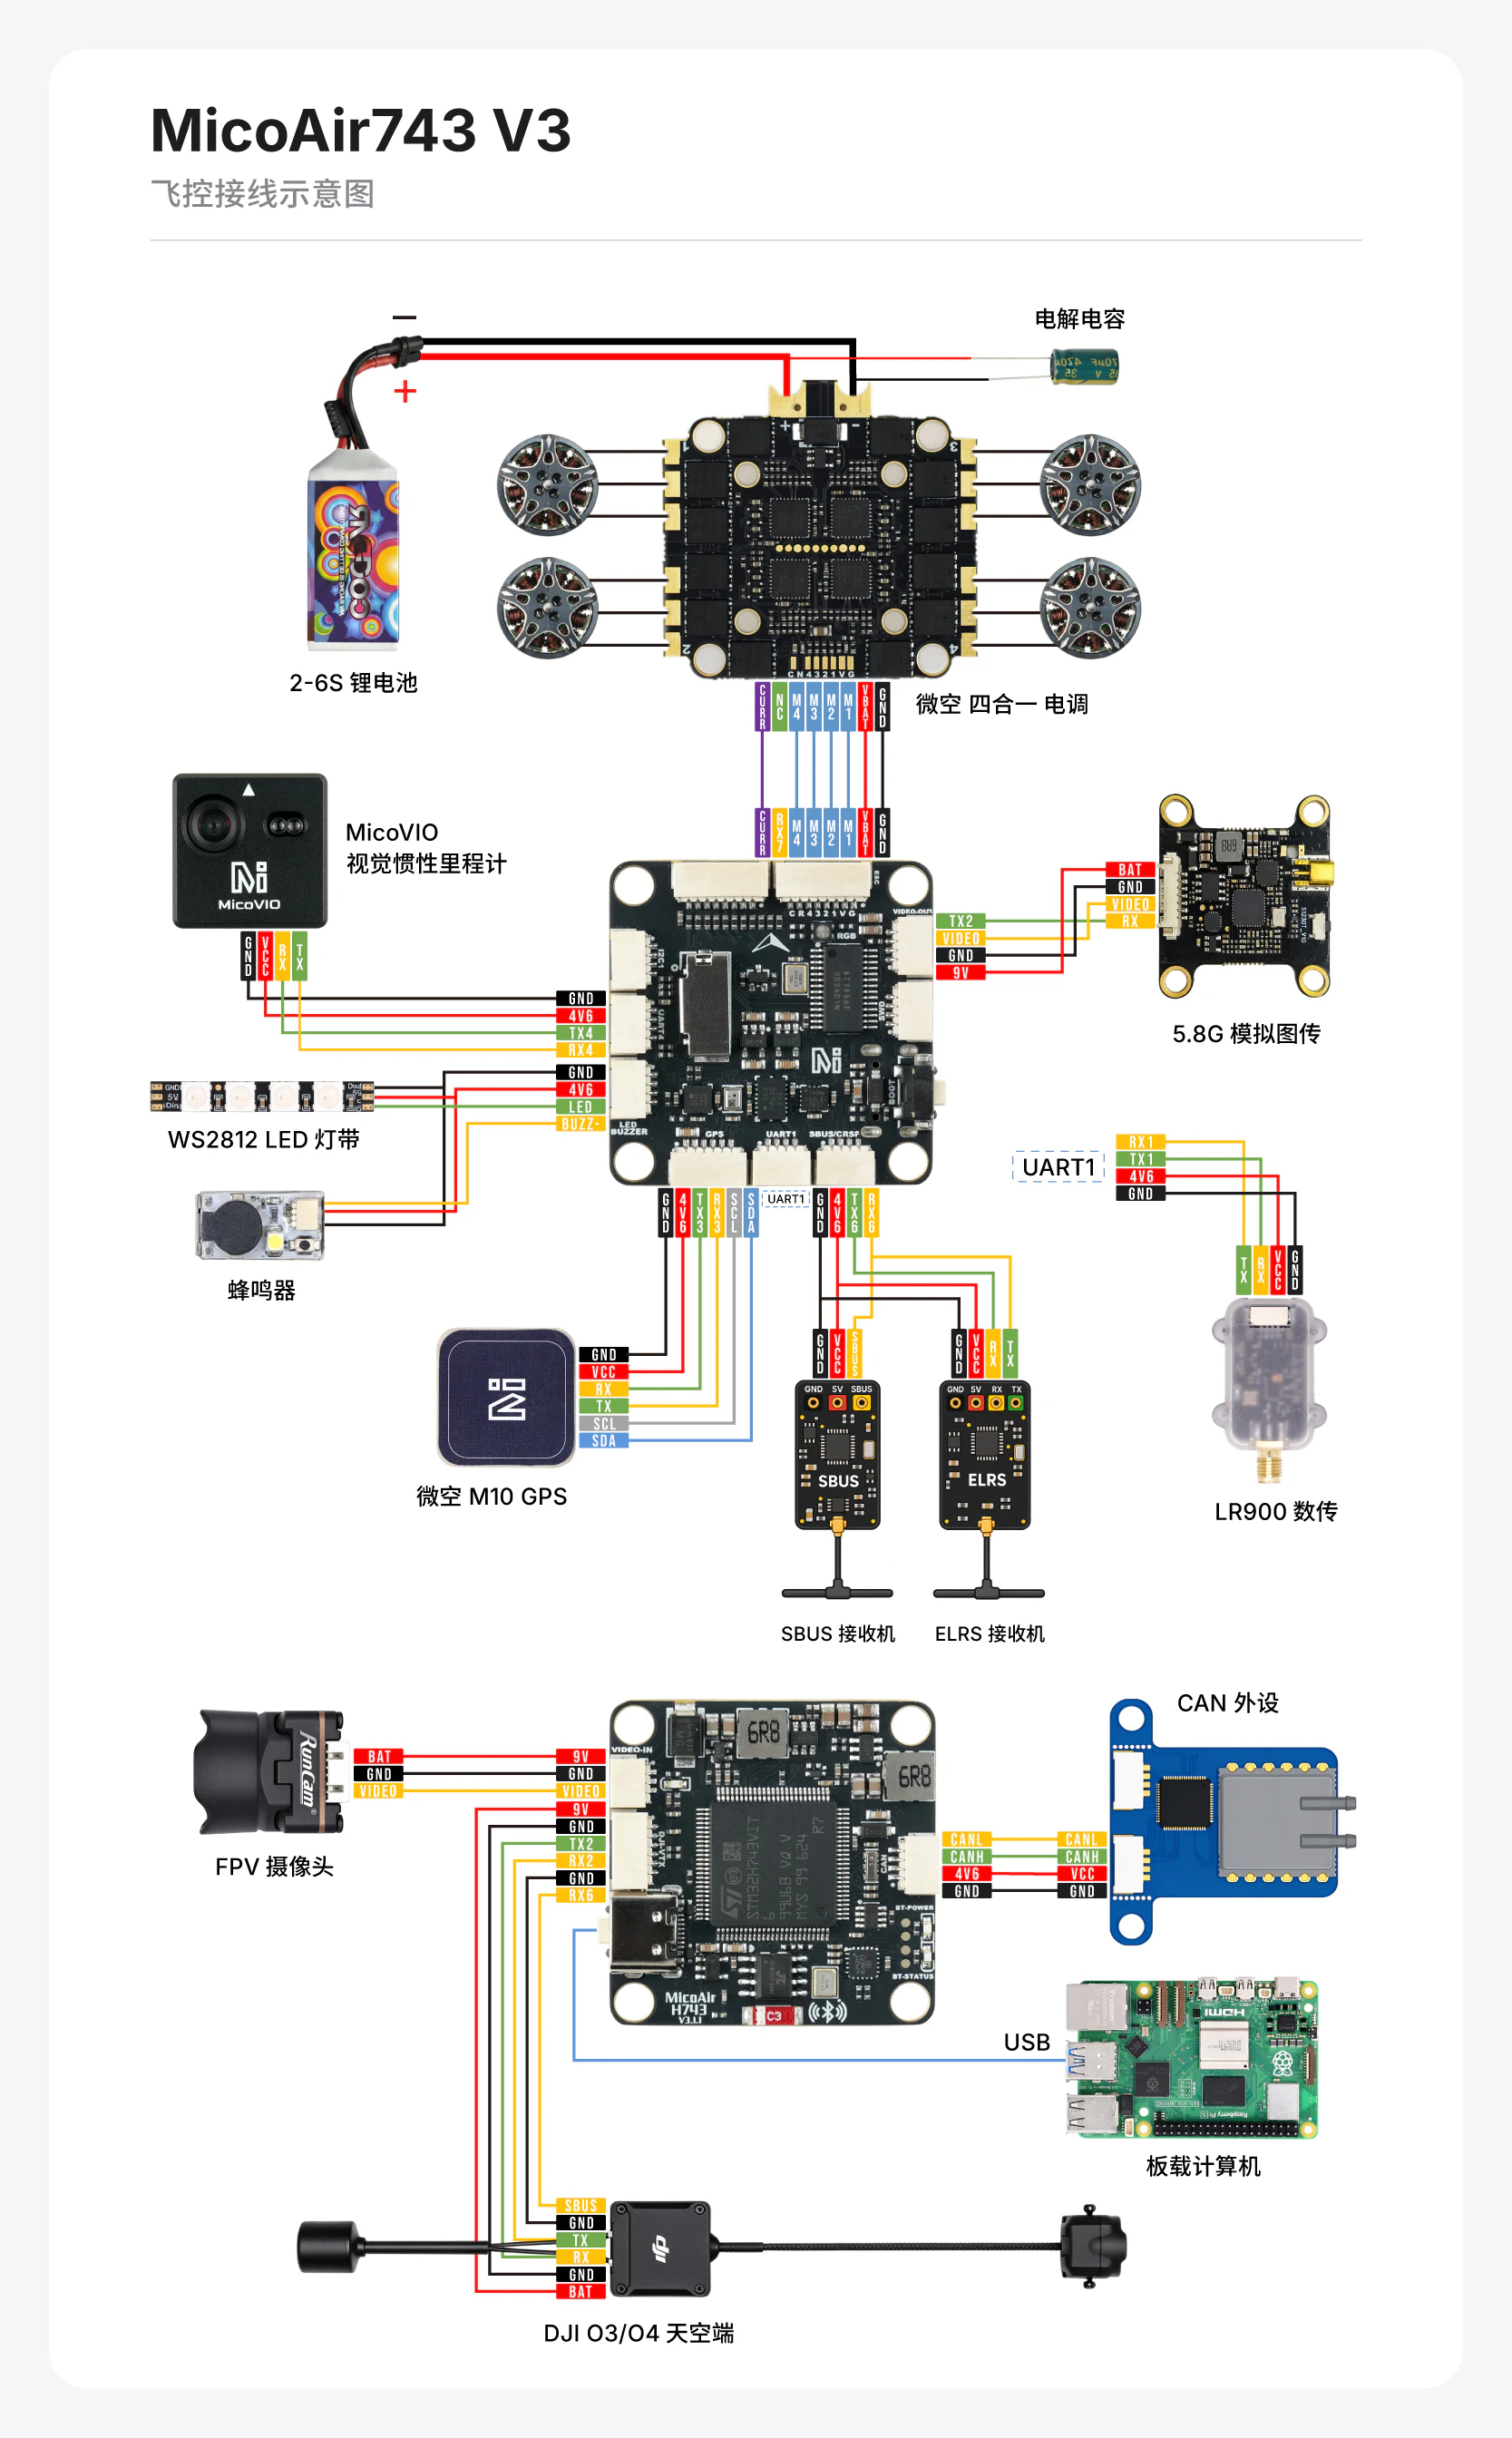
典型接线
供电规则
| 接口 | 电压 | 典型用途 | 注意事项 |
|---|---|---|---|
VBAT | 6–27 V | 飞控主电源输入 | 仅接 2–6S 电池或等效电源 |
4V6 | 4.6 V | 接收机、GPS、光流、测距仪等外设供电 | |
9V | 9 V | DJI 图传、摄像头等供电 | 禁止连接只支持 5 V 的外设 |
GND | 0 V | 电源与信号参考地 |
高清图传接口的第 1 针为 9 V。连接 DJI O3/O4 或其他图传前,必须核对线序与设备输入电压。不要把 9 V 接到接收机、GPS 或只支持 5 V 的摄像头。
串口通信通常需要连接
TX、RX与GND。飞控TX应接外设RX,飞控RX应接外设TX;只有单向协议时,按协议要求连接对应信号线即可。
串口映射
ArduPilot 串口映射
| ArduPilot 端口 | 物理接口 | 默认用途 / 特性 |
|---|---|---|
SERIAL0 | USB | USB 虚拟串口 |
SERIAL1 | UART1 | MAVLink2,支持 DMA |
SERIAL2 | UART2 | DisplayPort,支持 DMA |
SERIAL3 | UART3 | GPS,支持 DMA |
SERIAL4 | UART4 | MAVLink2,支持 DMA |
SERIAL5 | UART6 | RC 输入,支持 DMA |
SERIAL6 | UART7 | 电调遥测,支持 DMA |
SERIAL7 | UART8 | 板载蓝牙数传,支持 DMA |
PX4 串口映射
| PX4 设备 | PX4 接口名 | 物理接口 |
|---|---|---|
ttyACM0 | USB | USB 虚拟串口 |
ttyS0 | TELEM1 | UART1 |
ttyS1 | TELEM2 | UART2 |
ttyS2 | GPS1 | UART3 |
ttyS3 | TELEM3 | UART4 |
ttyS4 | RC | UART6 |
ttyS5 | URT6 | UART7 |
ttyS6 | TELEM4 / SERIAL4 | UART8 |
UART8 被板载蓝牙占用,默认波特率为
115200。
PWM 输出
MicoAir743v3 最多提供 11 路 PWM 输出,其中 10 路为电机输出,另 1 路与 LED 输出复用。其中 PWM1–PWM8 在硬件上支持 DShot 与双向 DShot;最终能否使用取决于所安装的飞控固件及其版本。
PWM 定时器分组
| 分组 | 通道 | 说明 |
|---|---|---|
| 第 1 组 | PWM1、PWM2、PWM3、PWM4 | 同组通道通常需要使用兼容的输出协议/频率 |
| 第 2 组 | PWM5、PWM6 | 同组约束 |
| 第 3 组 | PWM7、PWM8、PWM11 | PWM11 同时用于串行 LED 功能 |
| 第 4 组 | PWM9、PWM10 | 同组约束 |
同一定时器组内的通道通常不能任意混用不同输出协议。修改 PWM 协议、频率或串行 LED 配置时,应把同组通道作为一个整体检查。
当 PWM11 配置为串行 LED 输出时,PWM7 与 PWM8 受同一分组约束,可能也只能使用串行 LED 兼容配置。请以当前固件的输出分组规则为准。
电调协议建议
- 普通 PWM 电调:选择固件支持的标准 PWM 协议。
- DShot 电调:通常优先使用
DShot300,在可靠性与带宽之间取得平衡。 - 双向 DShot:需要飞控固件和电调固件同时支持。
电机测试前必须拆下桨叶。确认电机编号、旋转方向和失控保护后,才能安装桨叶并进行低风险地面测试。
接收机
UART6 是默认 RC 输入接口;在 ArduPilot 中,也可按接收机协议要求配置到其他可用 UART。
| 协议 | 建议接线 | 备注 |
|---|---|---|
| SBUS | 接收机信号 → RX6 | 通常只需单向信号线与 GND/供电 |
| DSM / SRXL | 接收机信号 → RX6 | 按接收机电压要求供电 |
| FPort | 接收机信号 → TX6 | 单线双向协议 |
| CRSF / ELRS | 接收机 TX → RX6;接收机 RX → TX6 | 可自动传输遥测 |
| SRXL2 | 接收机信号 → TX6 | ArduPilot 下设置 SERIAL5_PROTOCOL = 23、SERIAL5_OPTIONS = 4 |
| PPM | 不支持 | 请改用串口接收机协议 |
CRSF/ELRS 无法识别时,先检查 TX/RX 是否交叉连接、供电电压是否正确,以及 UART6 是否被其他功能占用。不要只依赖线材颜色判断针脚。
OSD 与图传接口
MicoAir743v3 同时提供 AT7456E 模拟 OSD 和面向 DJI O3/O4 等高清图传的 DisplayPort 接口。
模拟 OSD
- 板载芯片:
AT7456E - ArduPilot 可使用
OSD_TYPE = 1启用 MAX7456 兼容驱动 - 使用前应确认摄像头制式、视频输入/输出接线与固件支持
DisplayPort / DJI O3/O4
- 高清图传通过 SH1.0-6P 接口连接
- 默认使用 UART2 的 DisplayPort 功能
- 图传接口提供 9 V 供电
- OSD 能力和配置方法随固件版本变化,应以当前固件文档为准
连接图传前再次确认接口第 1 针为 9 V。线序错误可能同时损坏图传和飞控。
电池监测、磁力计与 I²C
电池电压与电流监测
飞控集成电压检测,并通过电调接口接收电流传感器信号,支持最高 6S 电池。
ArduPilot 官方硬件定义中的默认参数如下:
| 参数 | 默认值 | 作用 |
|---|---|---|
BATT_VOLT_PIN | 10 | 电压检测 ADC |
BATT_CURR_PIN | 11 | 电流检测 ADC |
BATT_VOLT_MULT | 21.2 | 电压分压系数 |
BATT_AMP_PERVLT | 40.2 | 电流传感器比例系数(A/V) |
电流传感器系数与所用电调的传感器电路有关。表中参数是 MicoAir743v3 默认值,不适用于所有电调。需根据实际情况来调整。
磁力计
- 板载磁力计:
IST8310 - 可通过 I²C 的
SDA/SCL接入外置磁力计 - 高电流线、蜂鸣器、磁铁和电机会引入磁干扰
对航向精度要求较高时,建议使用远离动力系统的外置 GPS/磁力计组合,并在整机装配完成后重新执行磁力计校准。
使用蓝牙连接飞控
板载蓝牙数传内部连接至 UART8,默认波特率为 115200。蓝牙支持 SPP/BLE 双模连接,SPP 兼容性较强,安卓 QGroundControl 等 APP 可以使用 SPP 方式来连接。BLE 连接快速便捷,但需要特定软件支持,比如 MicoConfigurator 或者 MicoPilot 均可通过 BLE 连接 MicoAir743v3,通常推荐使用这种方式。
蓝牙可用于地面参数配置、飞控状态查看。
开启蓝牙电源(出厂默认开启)
- 给飞控正常上电并等待至少 3 秒。
- 检查蓝牙蓝色电源指示灯。
- 如果指示灯熄灭,长按
BOOT按键约 2 秒以开启蓝牙。 - 再次长按可关闭蓝牙;开关状态会在断电后保留。
在 MicoConfigurator 中通过 BLE 连接
连接窗口中选择蓝牙 BLE,点击选择设备,在弹出的蓝牙设备列表页面中选择名称为 MicoAir743v3-xxxxx 的设备,点击配对。
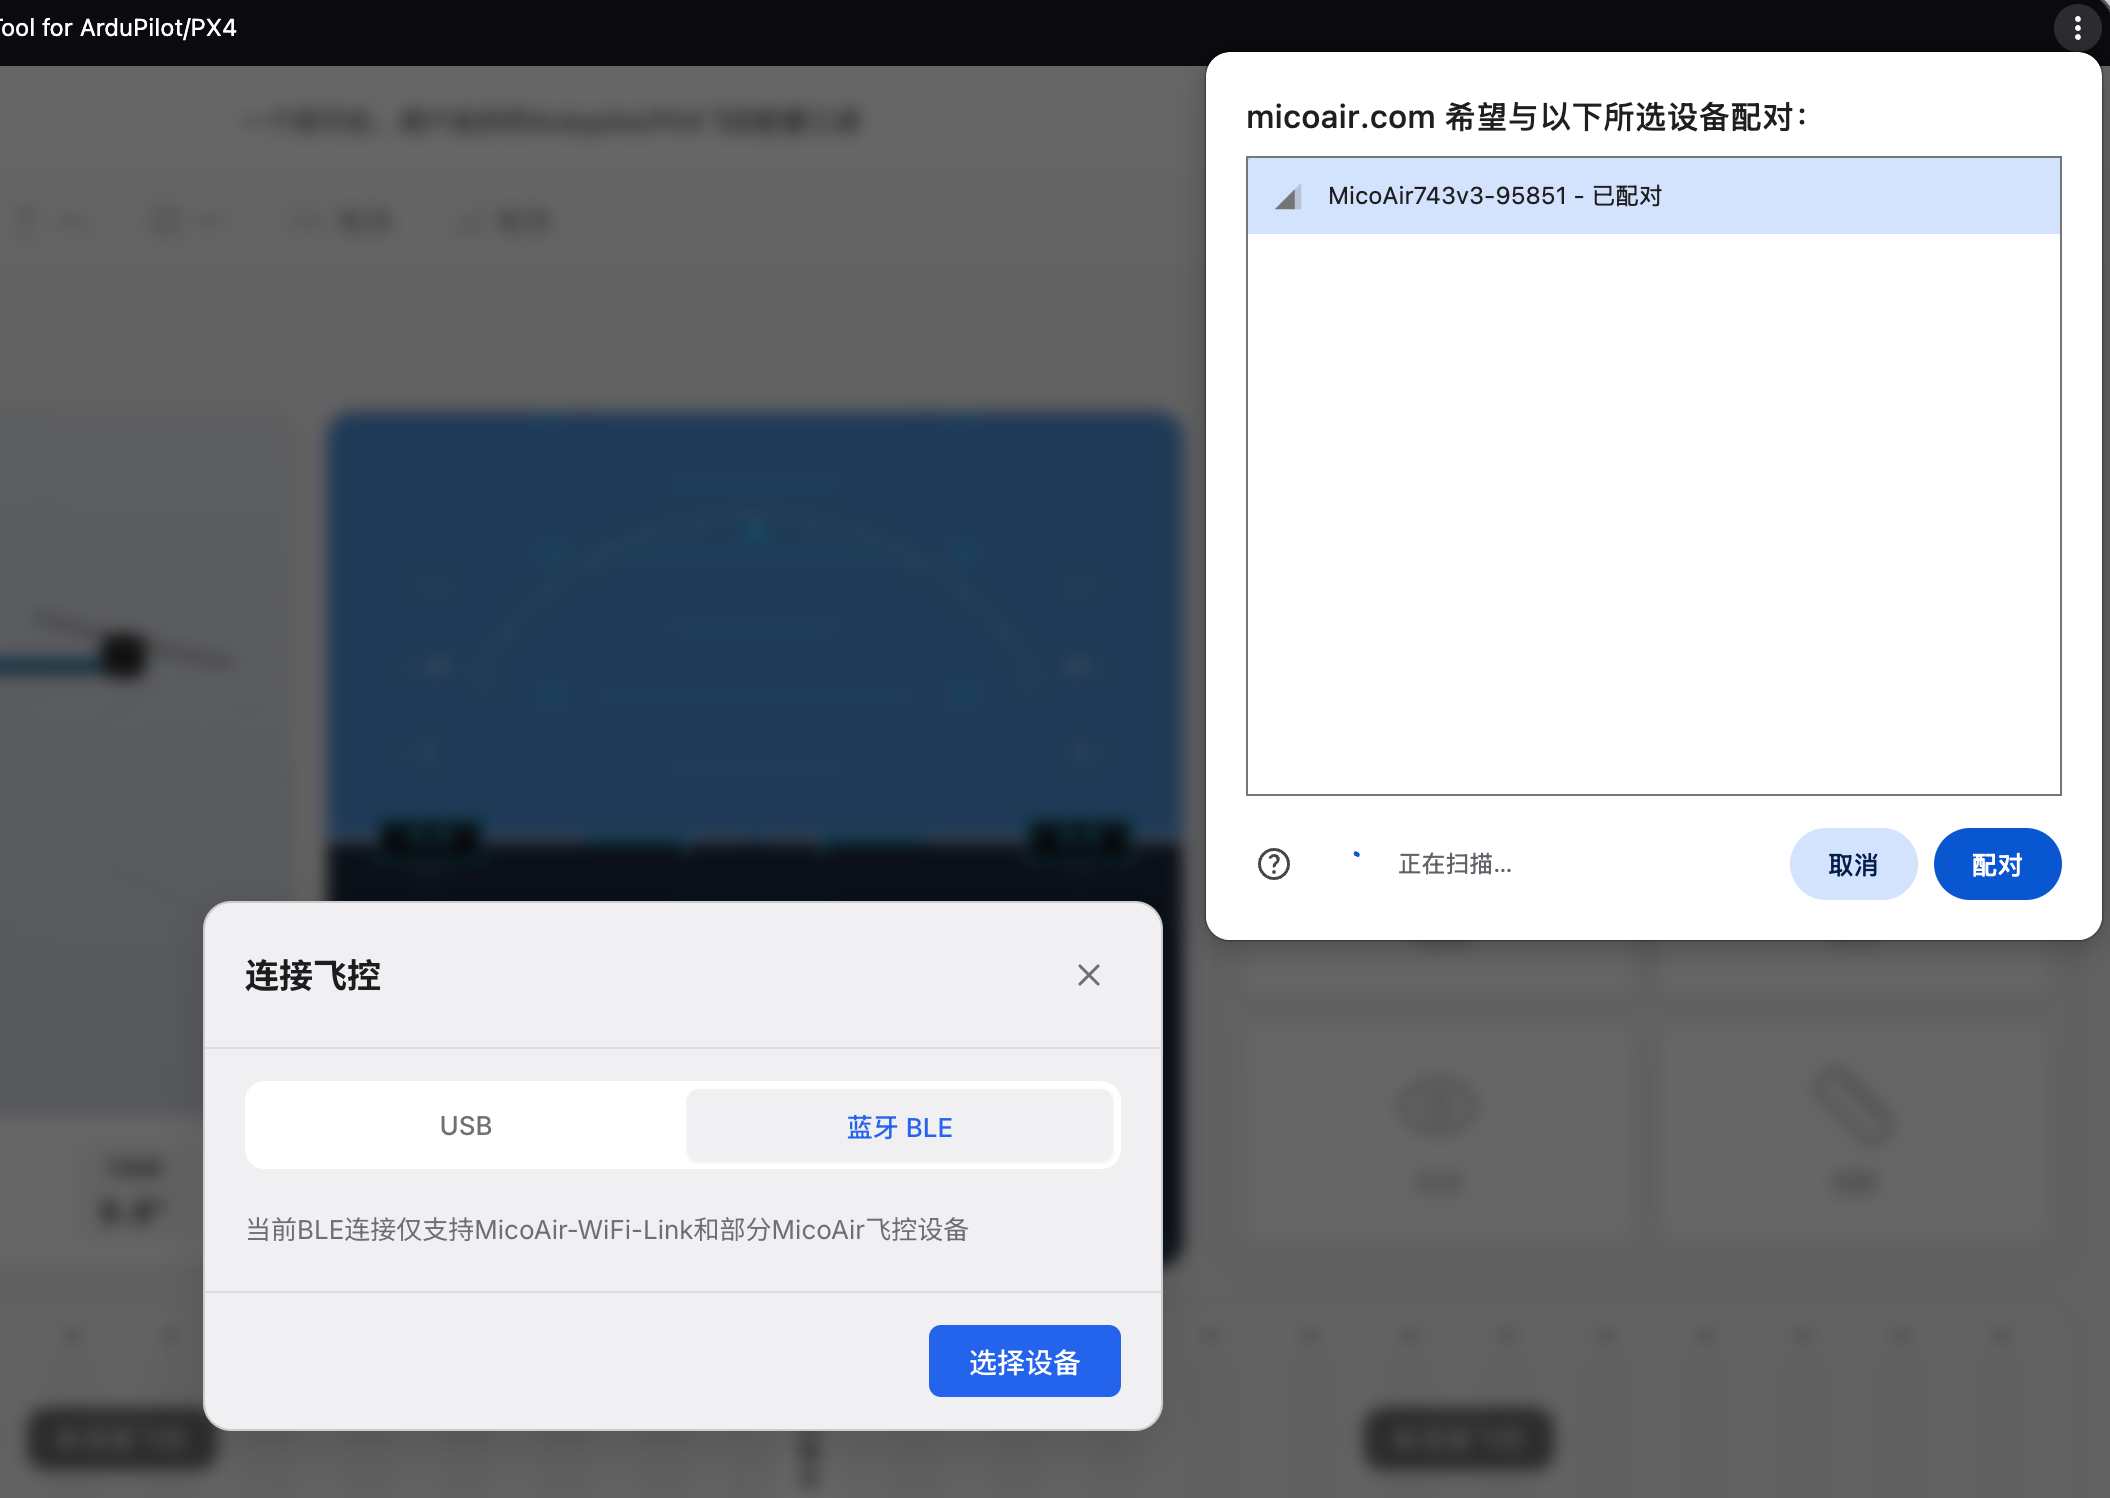
配对完成后连接窗口中会显示出对应蓝牙设备名称,点击连接,MicoConfigurator 就会连接到蓝牙并开始加载飞控参数。
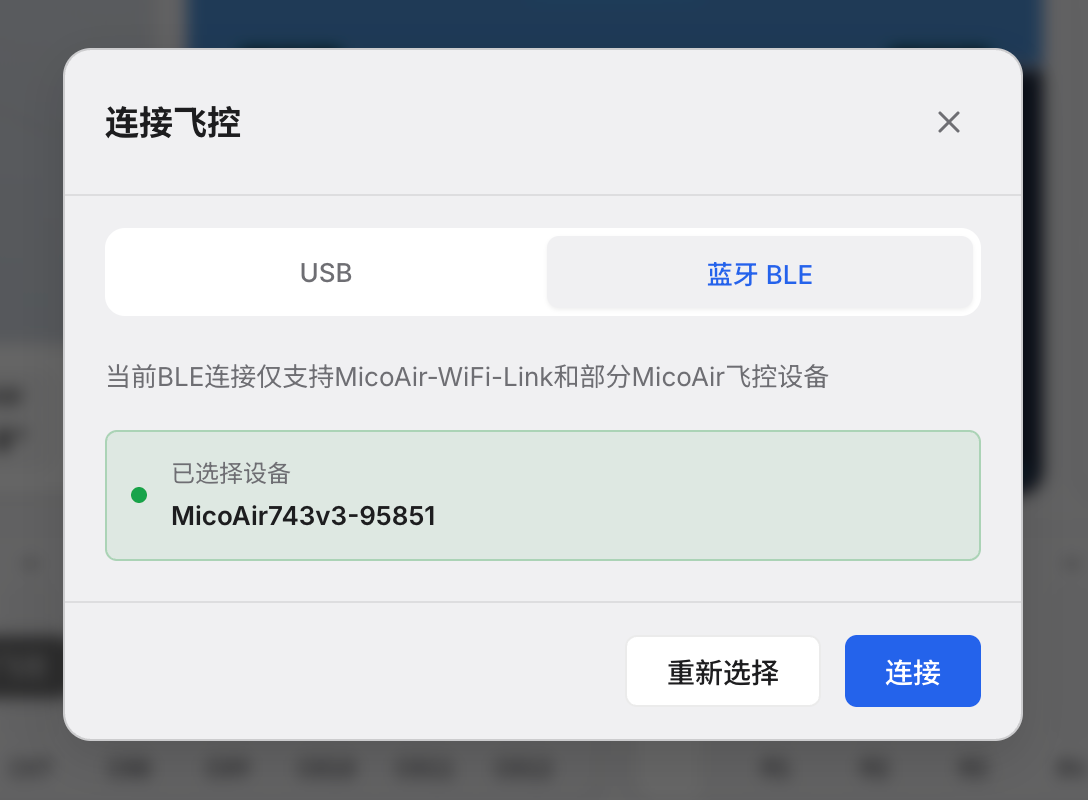
蓝牙成功连接后飞控上的绿色蓝牙状态灯会转为常亮。
在 MicoPilot 中通过 BLE 连接
打开 MicoPilot APP,右上角点击连接,连接方式选择蓝牙。
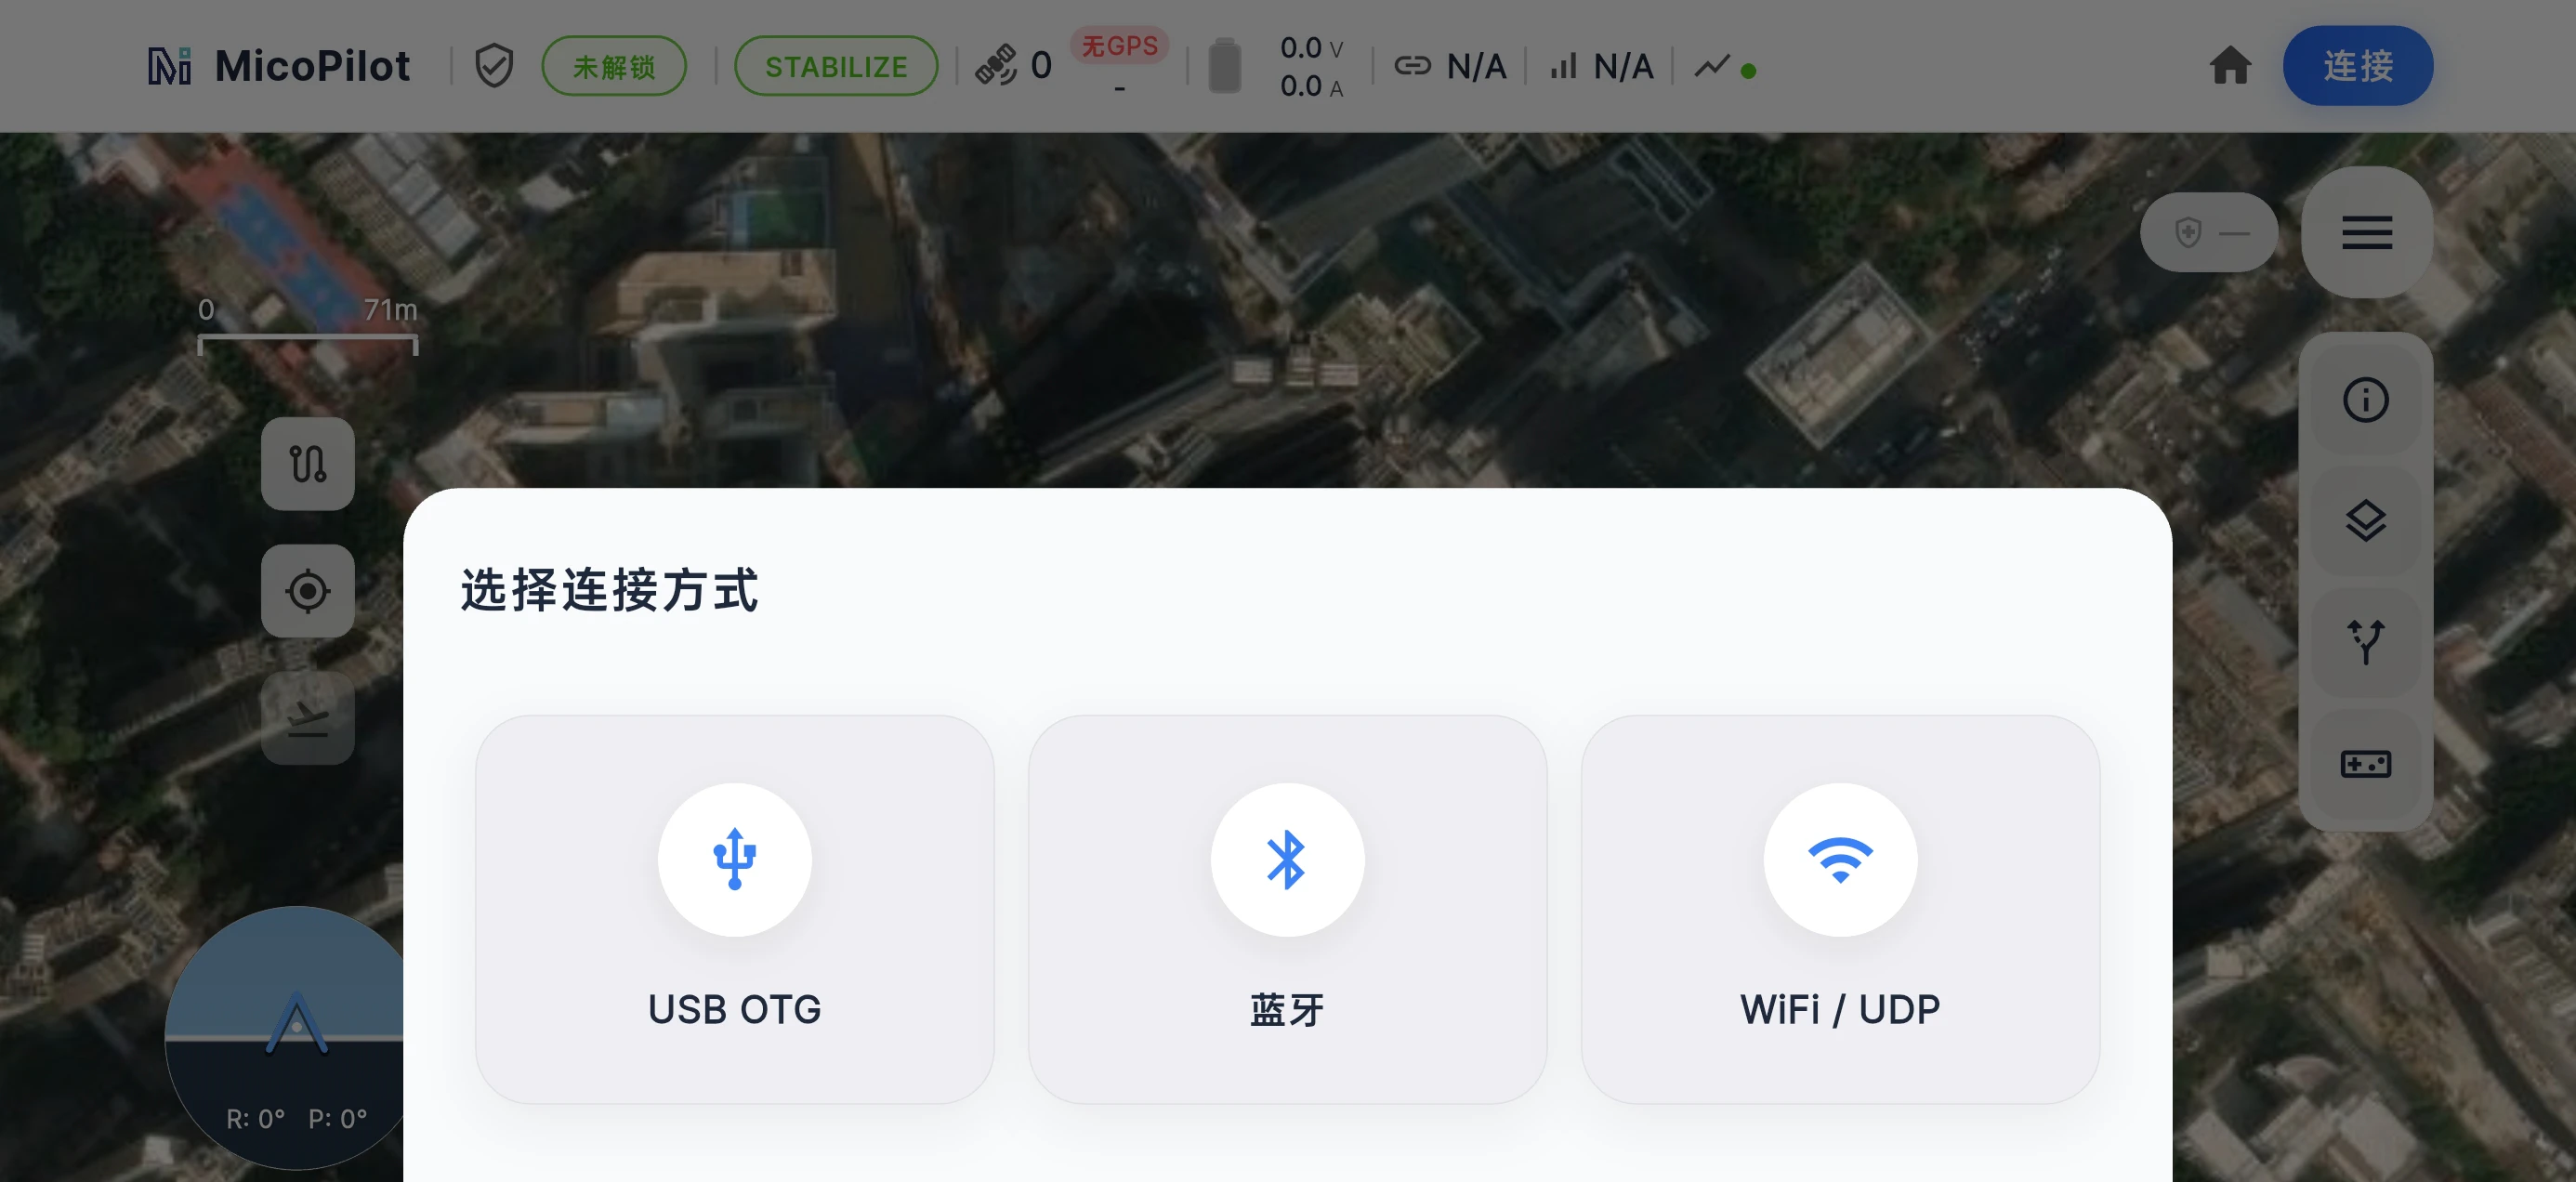
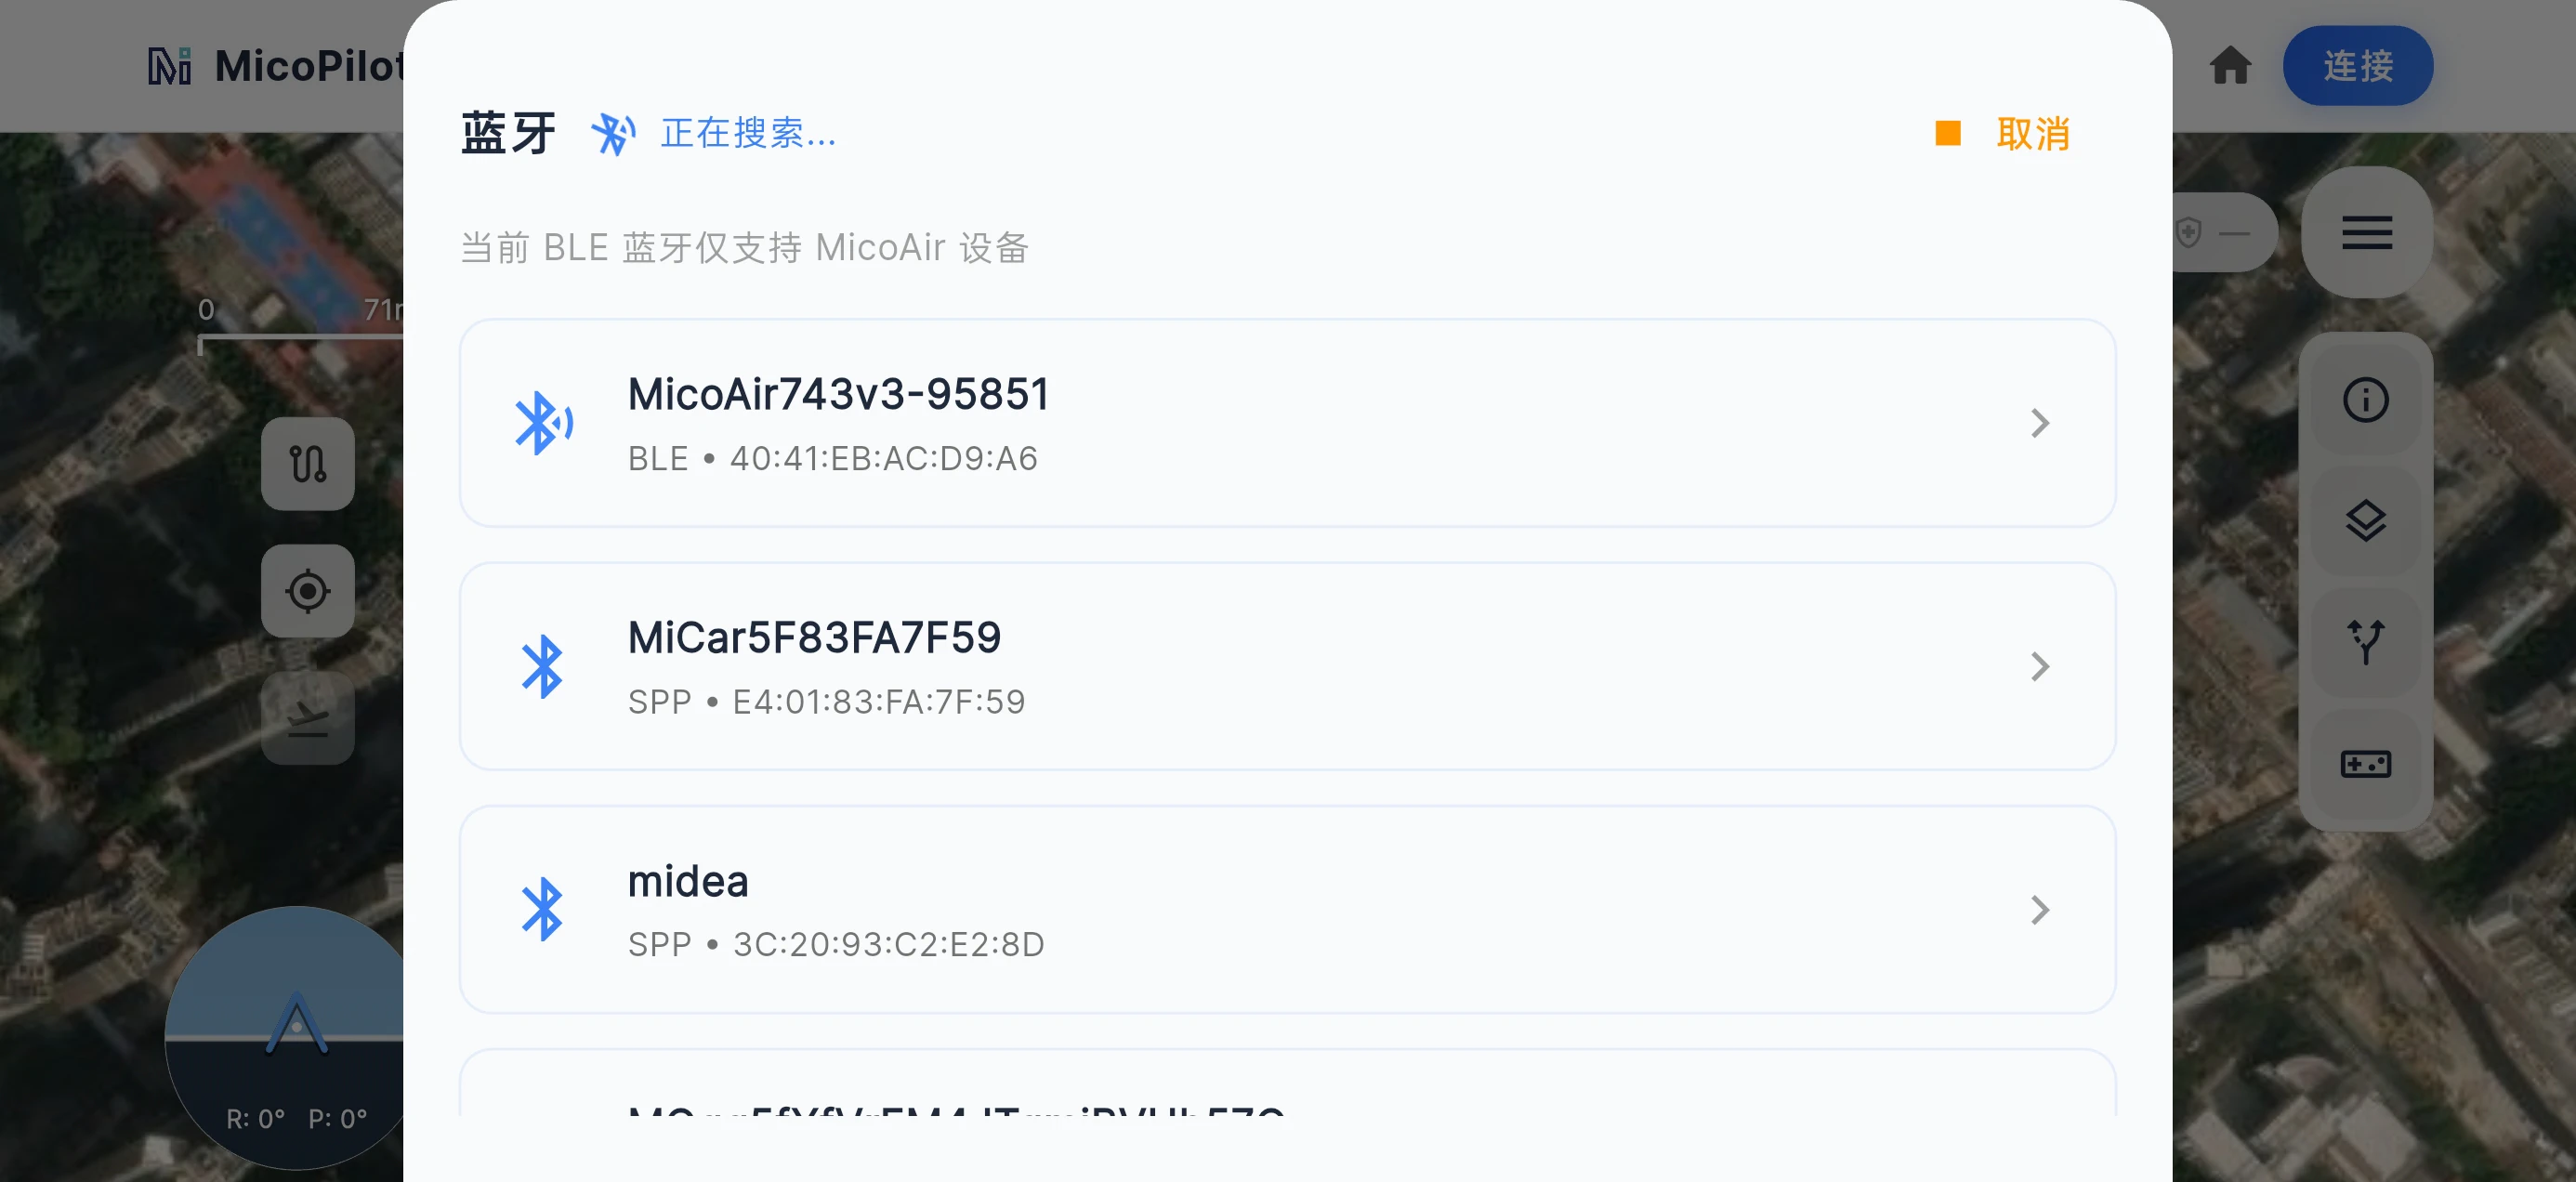
弹出的蓝牙连接窗口中会自动搜寻蓝牙设备,稍等数秒,在设备列表中选择名称为 MicoAir743v3-xxxxx 的设备,点击配对。MicoPilot 将会自动连接飞控蓝牙,并开始加载飞控参数,通常耗时 4–5 秒(ArduPilot 固件,仅供参考)。
飞控固件
MicoAir743v3 支持 ArduPilot、PX4、INAV、Betaflight。
MicoConfigurator 是浏览器端飞控配置工具,支持 Windows、macOS 与 Linux,可用于配置调试飞控,并通过在线、本地文件或 DFU 模式完成固件更新。
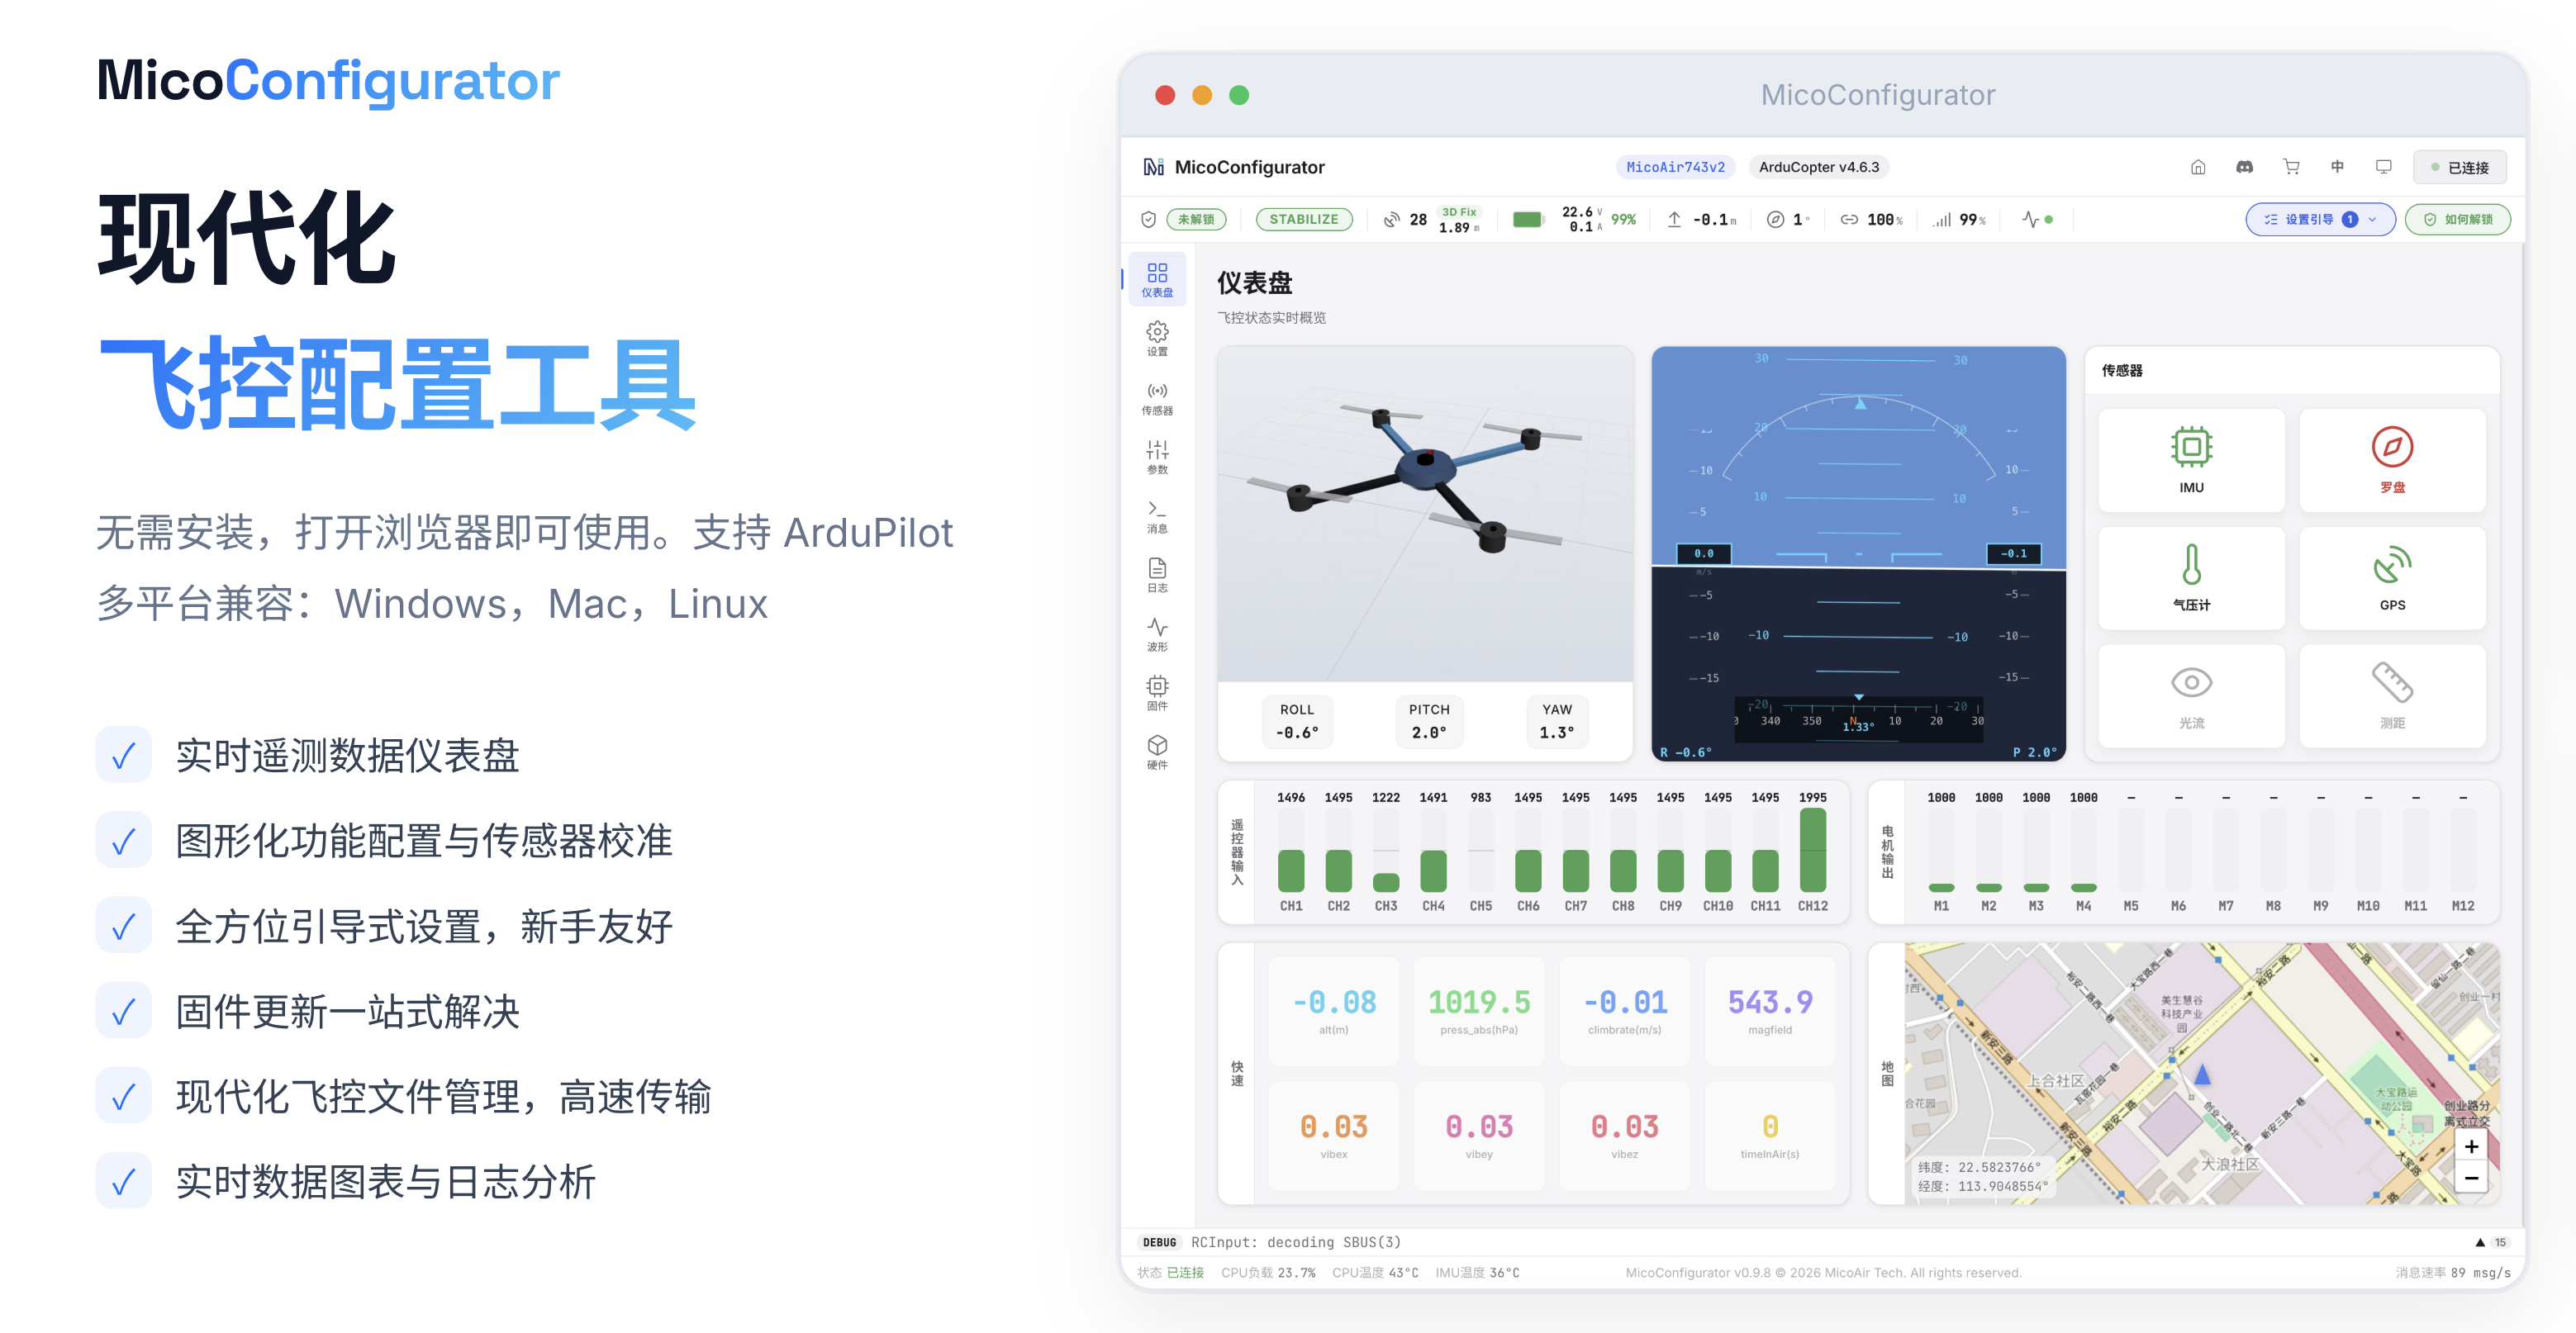
使用 Chrome 或 Edge 打开 MicoConfigurator。进入 DFU 模式后,可以直接在浏览器中选择机型和固件完成烧录(Windows 需安装 DFU 驱动)。
ArduPilot
PX4
INAV
Betaflight
固件烧录与恢复
正常升级
- 备份当前参数。
- 使用 MicoConfigurator 或 Mission Planner 在线升级稳定版固件。
- 完成烧录后断电重启。
进入 DFU 模式
- 断开飞控电源与 USB。
- 按住
BOOT按键。 - 保持按住并连接 USB Type-C。
- 电脑识别到 DFU 设备后松开按键。
- 在 MicoConfigurator 的固件/DFU 页面选择正确目标并烧录。
DFU 模式下飞控不会像正常固件那样在设备管理器显示端口,LED指示灯也不会工作,这是正常现象。
附录 A:Pinout 引脚定义表
本表主要用于底层驱动开发与硬件调试。普通装机和参数配置通常无需关注这些引脚定义。
| 功能分类 | 器件/用途 | 总线/外设 | 信号 | MCU 引脚 |
|---|---|---|---|---|
| IMU | ICM45686 | SPI3 | MOSI | PC12 |
| IMU | ICM45686 | SPI3 | MISO | PC11 |
| IMU | ICM45686 | SPI3 | SCLK | PC10 |
| IMU | ICM45686 | SPI3 | ICM45686_CS | PA15 |
| IMU | ICM45686 | GPIO | ICM45686_DR | PD2 |
| IMU | BMI088 | SPI2 | MOSI | PC3 |
| IMU | BMI088 | SPI2 | MISO | PC2 |
| IMU | BMI088 | SPI2 | SCLK | PD3 |
| IMU | BMI088 | SPI2 | BMI088_GYRO_CS | PD5 |
| IMU | BMI088 | SPI2 | BMI088_ACCEL_CS | PD4 |
| IMU | BMI088 | GPIO | BMI088_GYRO_DR | PC15 |
| IMU | BMI088 | GPIO | BMI088_ACCEL_DR | PC14 |
| 气压计 | SPA06 | I2C2 | SCL | PB10 |
| 气压计 | SPA06 | I2C2 | SDA | PB11 |
| 气压计 | SPA06 | GPIO | SPL06_DR | PD0 |
| 磁力计 | IST8310 | I2C2 | SCL | PB10 |
| 磁力计 | IST8310 | I2C2 | SDA | PB11 |
| 电机输出 | PWM | TIM1/CH4 | M1 | PE14 |
| 电机输出 | PWM | TIM1/CH3 | M2 | PE13 |
| 电机输出 | PWM | TIM1/CH2 | M3 | PE11 |
| 电机输出 | PWM | TIM1/CH1 | M4 | PE9 |
| 电机输出 | PWM | TIM3/CH4 | M5 | PB1 |
| 电机输出 | PWM | TIM3/CH3 | M6 | PB0 |
| 电机输出 | PWM | TIM4/CH1 | M7 | PD12 |
| 电机输出 | PWM | TIM4/CH2 | M8 | PD13 |
| 电机输出 | PWM | TIM15/CH1 | M9 | PE5 |
| 电机输出 | PWM | TIM15/CH2 | M10 | PE6 |
| LED 灯带 | PWM | TIM4/CH3 | — | PD14 |
| 蜂鸣器 | GPIO | — | — | PD15 |
| VTX 电源控制 | GPIO | — | — | PE15 |
| OSD | AT7456E | SPI1 | MOSI | PA7 |
| OSD | AT7456E | SPI1 | MISO | PA6 |
| OSD | AT7456E | SPI1 | SCLK | PA5 |
| OSD | AT7456E | SPI1 | OSD_CS | PB12 |
| 外部晶振 | External | 8 MHz | OSC_IN | PH0 |
| 外部晶振 | External | 8 MHz | OSC_OUT | PH1 |
| 状态灯 | GPIO_OUTPUT | RED | — | PE3 |
| 状态灯 | GPIO_OUTPUT | BLUE | — | PE4 |
| 状态灯 | GPIO_OUTPUT | GREEN | — | PE2 |
| 按键 | — | BOOT | — | BOOT0 |
| CAN | — | CAN1 | TX | PB9 |
| CAN | — | CAN1 | RX | PB8 |
| I2C | — | I2C1 | SDA | PB7 |
| I2C | — | I2C1 | SCL | PB6 |
| UART | — | UART1 | TX | PA9 |
| UART | — | UART1 | RX | PA10 |
| UART | VTX-HD | UART2 | TX | PA2 |
| UART | VTX-HD | UART2 | RX | PA3 |
| UART | GPS | UART3 | TX | PD8 |
| UART | GPS | UART3 | RX | PD9 |
| UART | — | UART4 | TX | PA0 |
| UART | — | UART4 | RX | PA1 |
| UART | RCIN | UART6 | TX | PC6 |
| UART | RCIN | UART6 | RX | PC7 |
| UART | ESC_Telemetry | UART7 | RX | PE7 |
| UART | Bluetooth Telemetry | UART8 | TX | PE1 |
| UART | Bluetooth Telemetry | UART8 | RX | PE0 |
| USB | — | USB | USB_DM | PA11 |
| USB | — | USB | USB_DP | PA12 |
| SD 卡 | — | SDMMC2 | D0 | PB14 |
| SD 卡 | — | SDMMC2 | D1 | PB15 |
| SD 卡 | — | SDMMC2 | D2 | PB3 |
| SD 卡 | — | SDMMC2 | D3 | PB4 |
| SD 卡 | — | SDMMC2 | CLK | PD6 |
| SD 卡 | — | SDMMC2 | CMD | PD7 |
| 调试接口 | — | SWD | SWDIO | PA13 |
| 调试接口 | — | SWD | SWCLK | PA14 |
| 电池检测 | 分压比 1:21 | ADC | Voltage | PC0 |
| 电池检测 | — | ADC | Current | PC1 |