文档目录
文章目录
MSTAR24一对多数传配置和使用教程
本教程介绍 MSTAR24 一对多数传的接线、驱动安装、数传参数配置、飞控参数配置,以及在 Mission Planner 和 QGroundControl 中连接多架飞机的方法。
数传接线与驱动安装
天空端数传接线
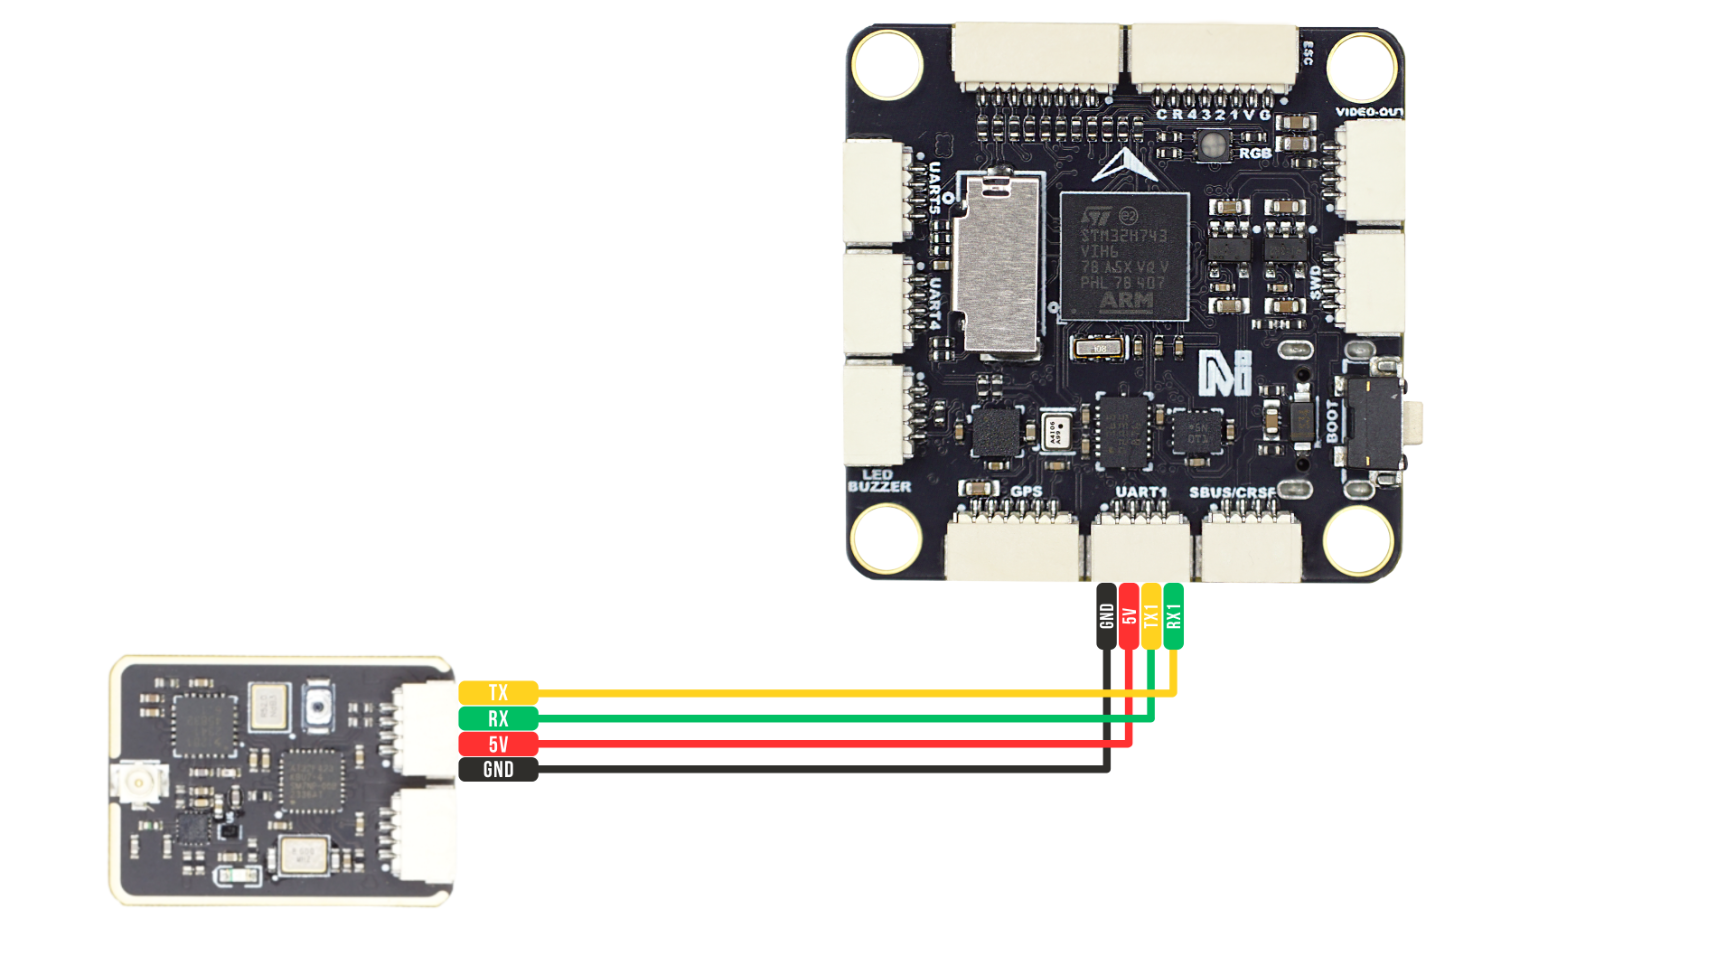
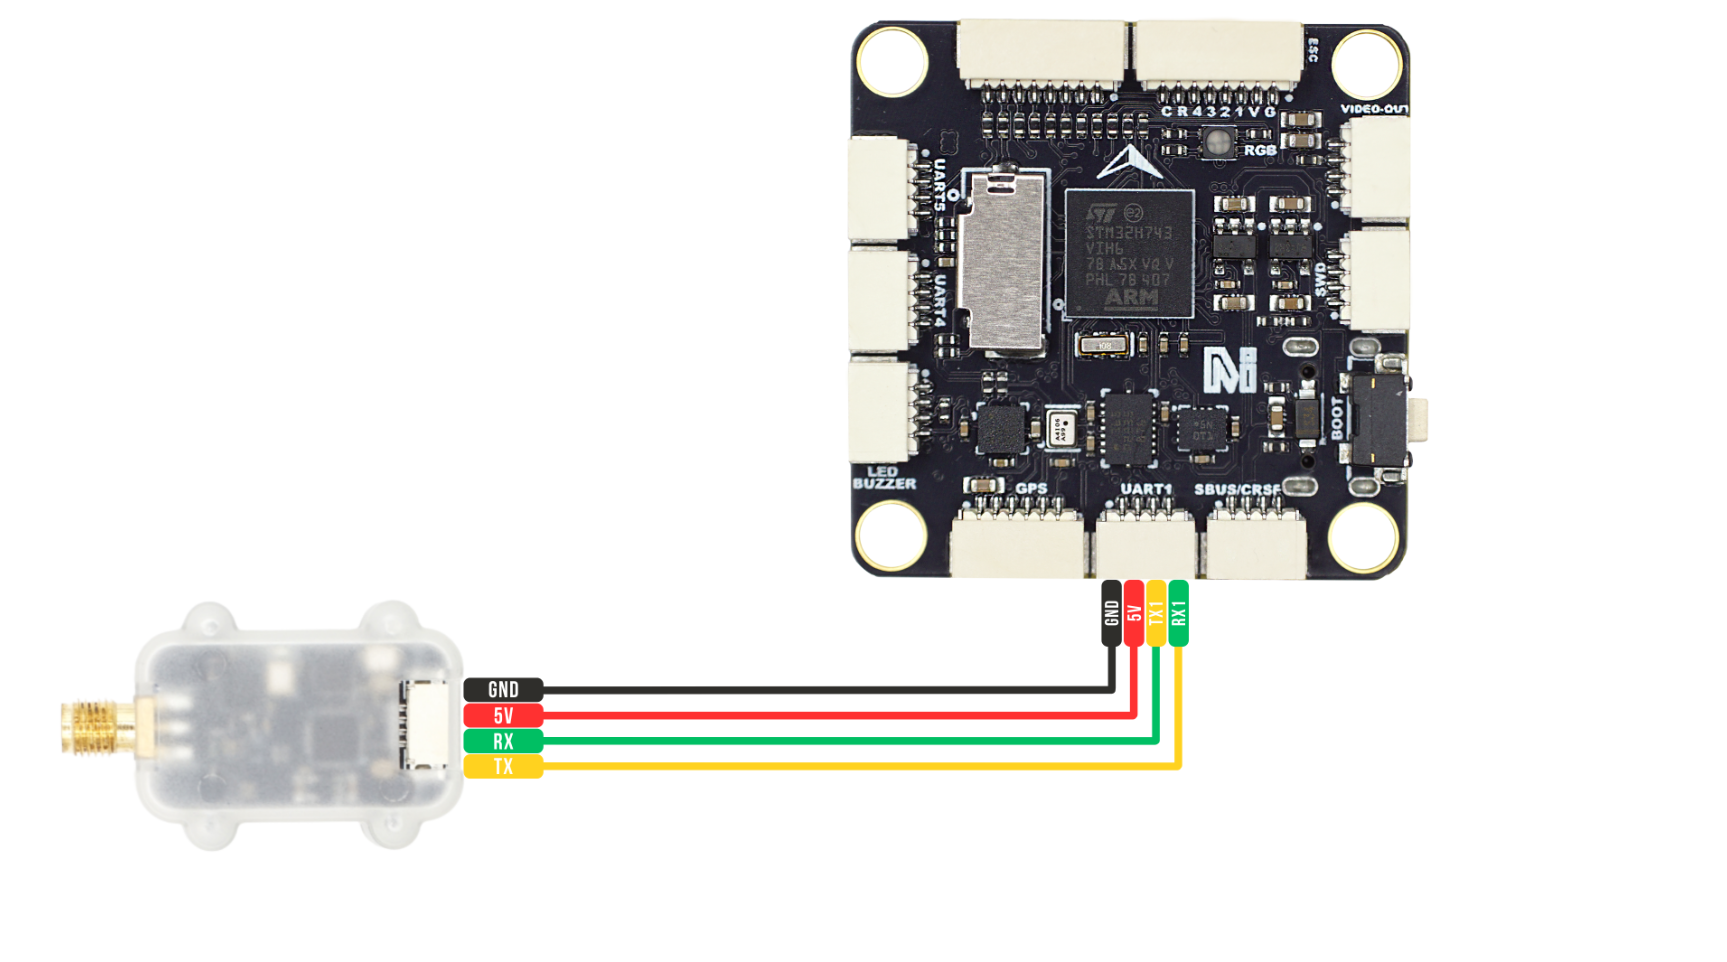
MSTAR24 天空端数传需要正确连接到飞控的串口,例如 TELEM1(Serial1)。
接线时请注意:
- 数传
TX连接飞控RX - 数传
RX连接飞控TX - 数传
GND连接飞控GND - 按照所使用天空端型号,为数传提供对应电源
MSTAR24-F-Mini 接线示意图:
MSTAR24-F 接线示意图:
数传驱动安装
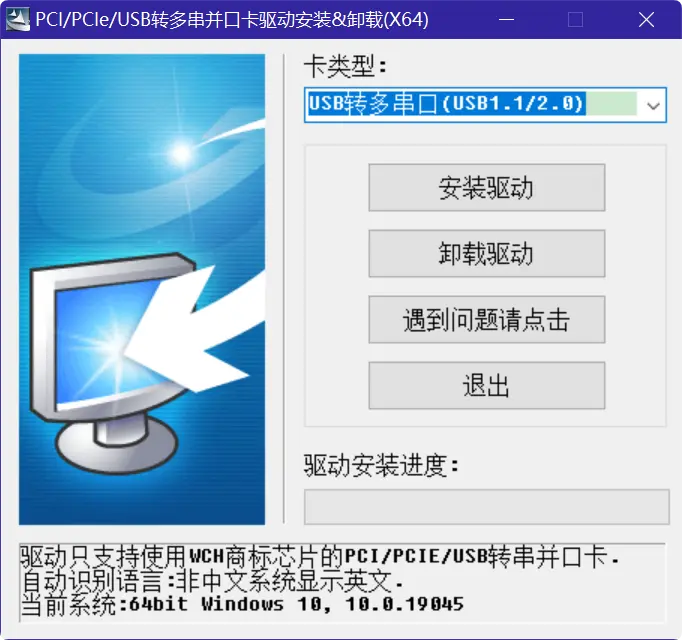
下载并解压驱动程序,双击打开安装文件,选择“USB 转多串口”,并点击“安装驱动”。稍后驱动将自动安装完成。
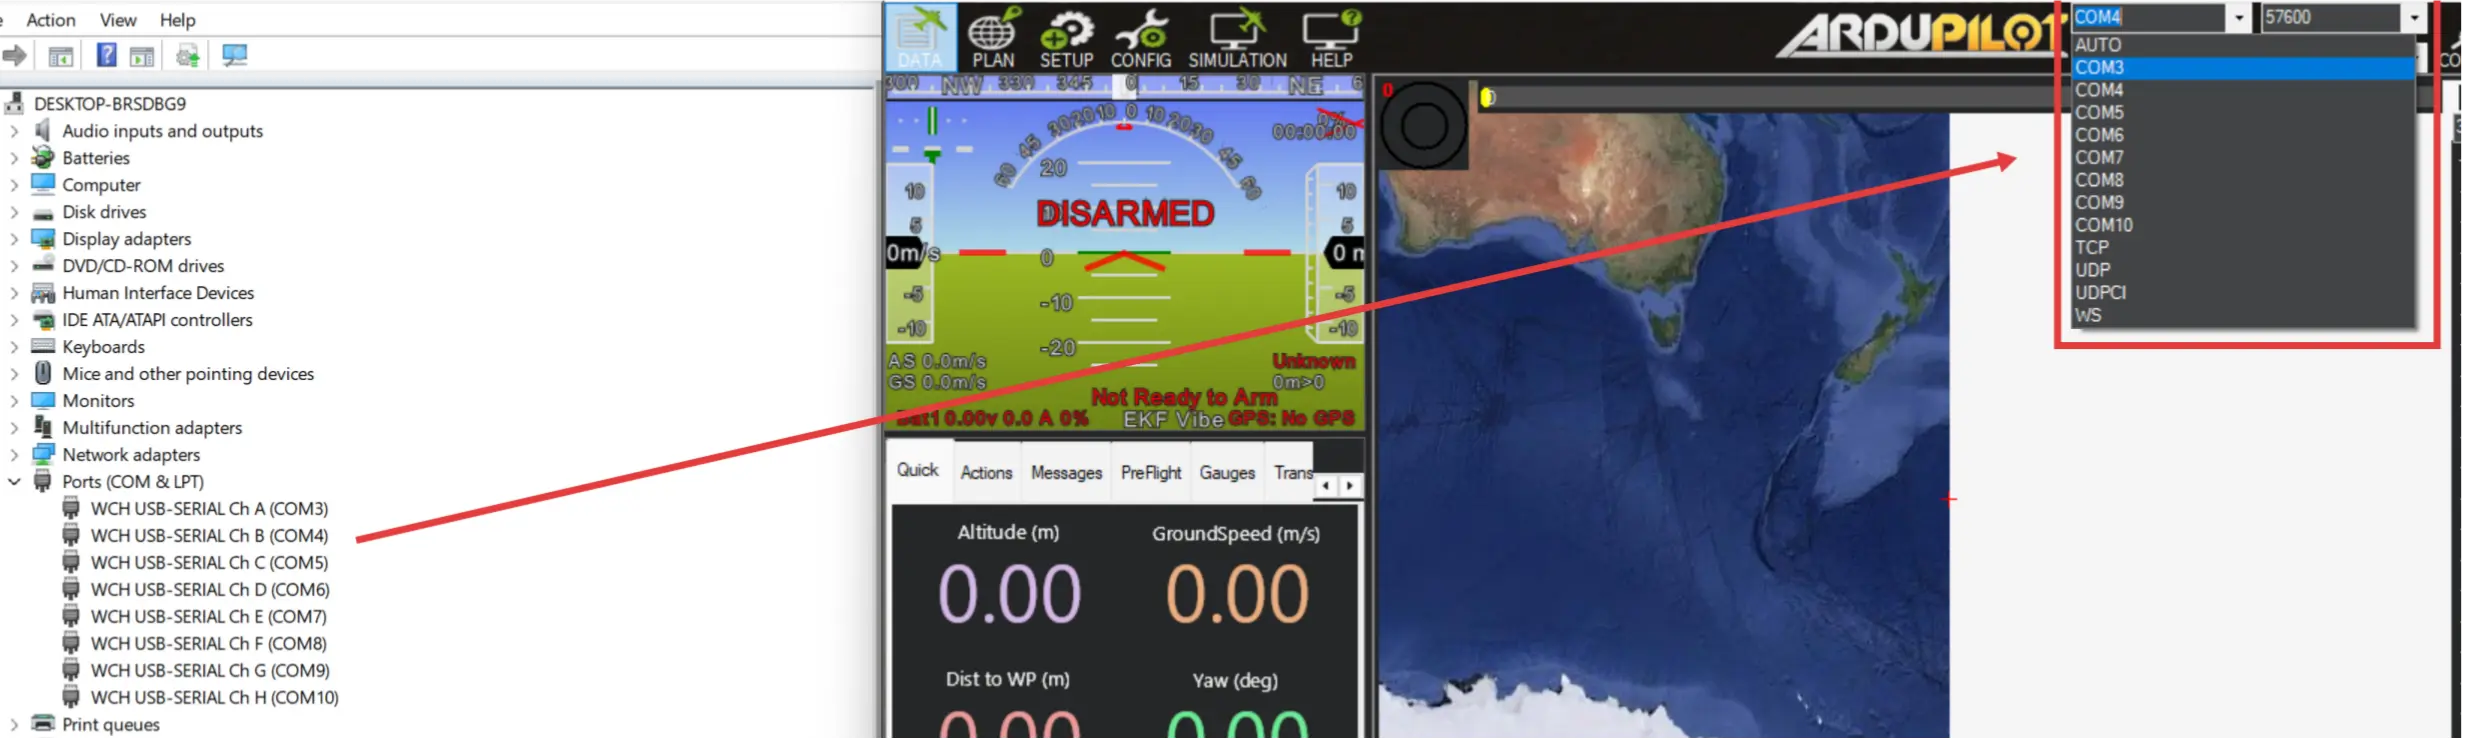
驱动安装完成后,使用 USB 线将 MSTAR24 地面端接入电脑,打开 Windows 设备管理器。此时应能看到 ChA 至 ChH 共 8 路串口。串口号由 Windows 系统自动分配,不同电脑上显示的串口号可能不同。
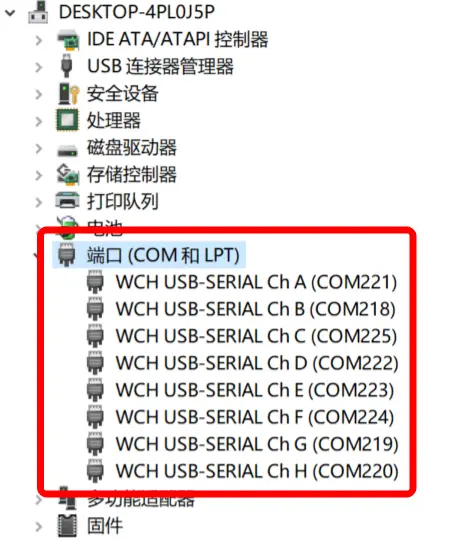
其中,
ChA对应 0 号天空端通道,同时也用于配置地面端参数;ChB对应 1 号天空端通道;ChC对应 2 号天空端通道。以此类推,最多支持ChH对应 7 号天空端通道。
如果电脑只能看到一个串口,或看不到
ChA至ChH,请检查驱动是否正确安装、USB 线是否支持数据传输、连接的设备是否为 MSTAR24 地面端,以及设备管理器中是否存在黄色感叹号。
数传参数配置
地面端配置
将地面端模块连接至电脑,打开设备管理器,记下 ChA 对应的串口号。
打开微空助手,选择上述串口号,波特率选择 57600或直接勾选配置数传,并点击“连接”,等待微空助手识别设备。
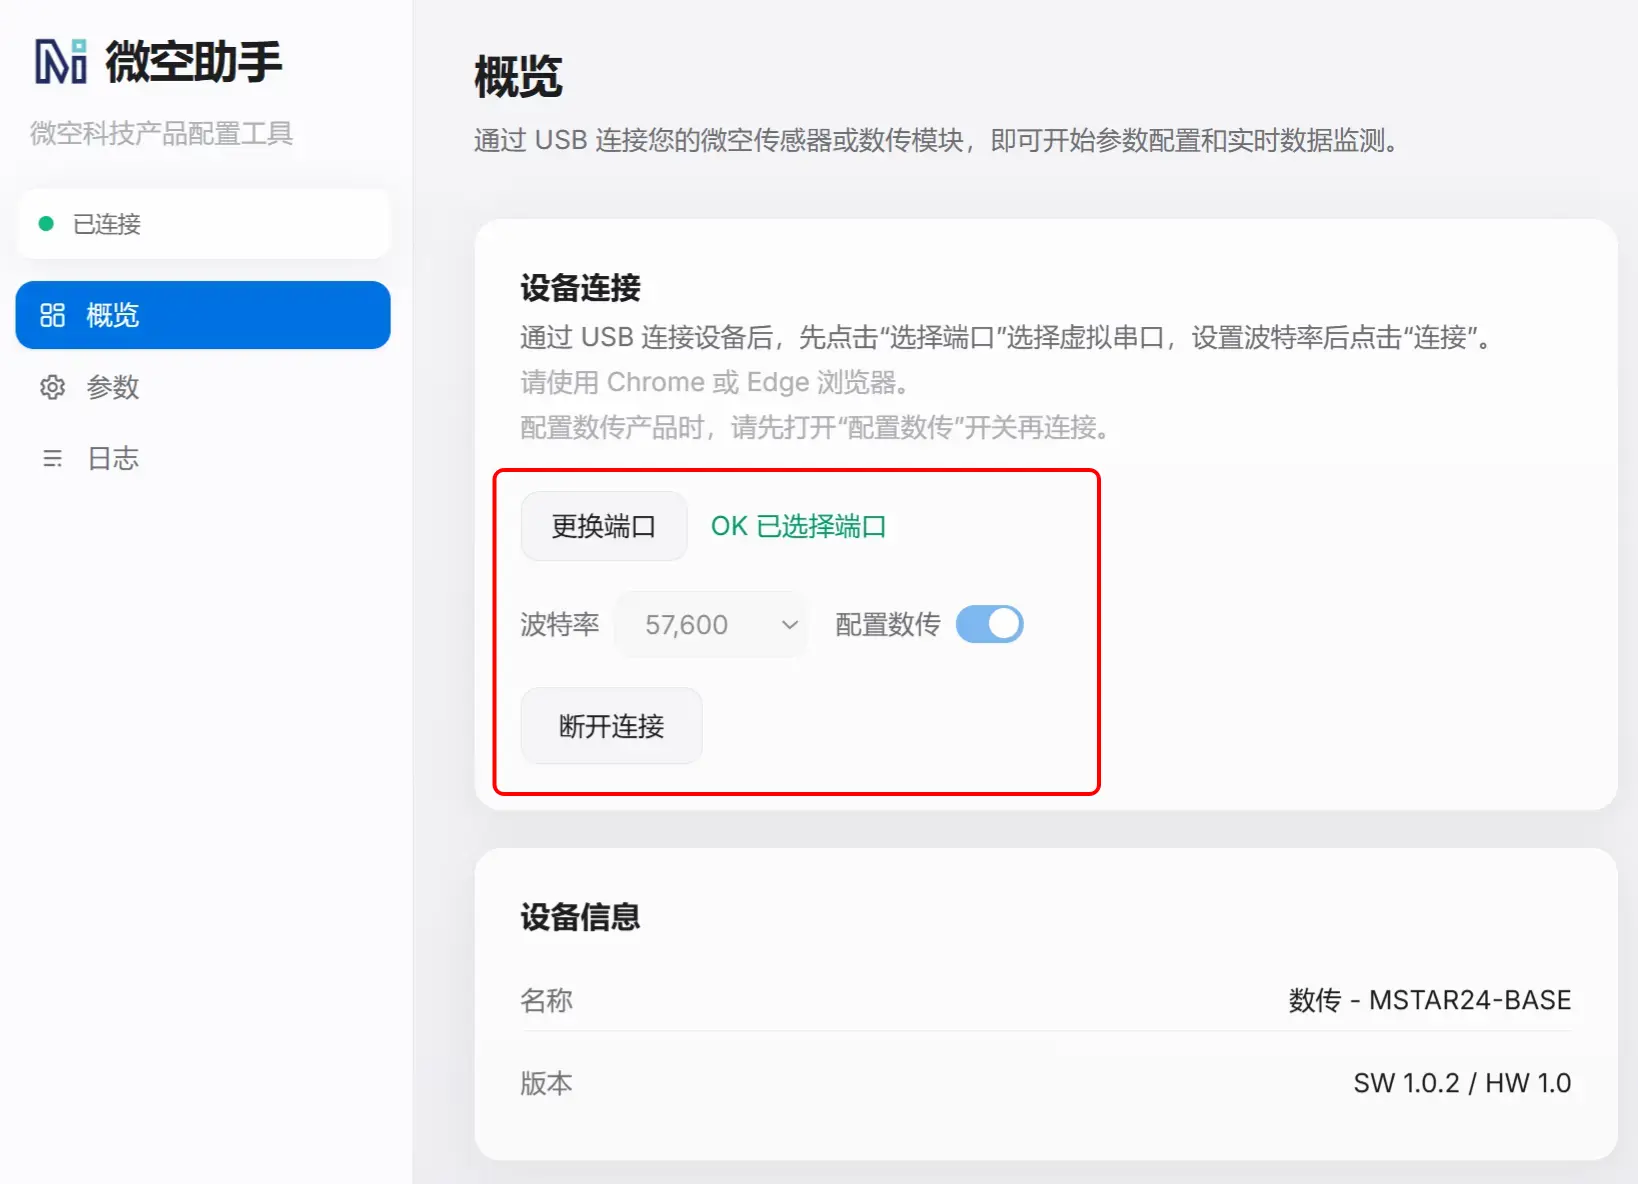
成功连接后,点击左侧的参数界面。上位机会自动识别模块并显示参数设置界面,修改参数后需要点击“保存到设备”。
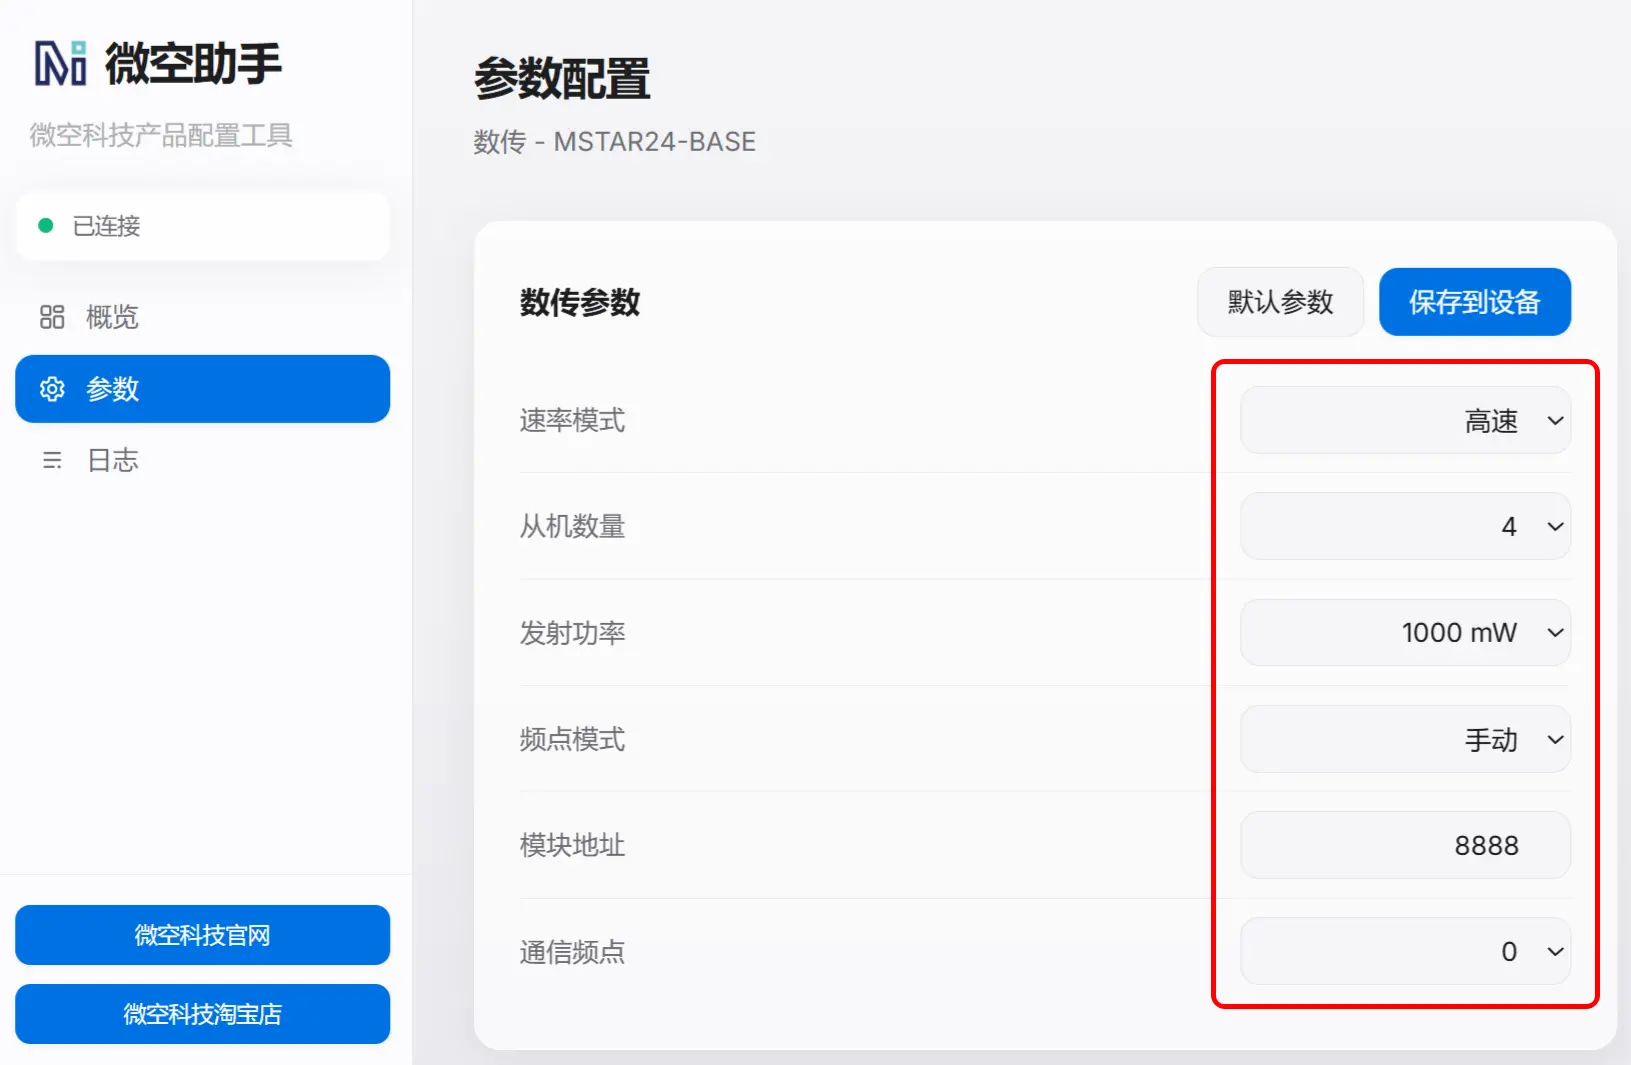
地面端参数说明如下:
| 参数 | 说明 | 建议 |
|---|---|---|
| 速率模式 | 标准模式为默认模式,此模式下天空端总下行传输速率为 10.5KB/s;高速模式下天空端总下行传输速率为 22KB/s。 | 多机数量较多或数据量较大时可使用高速模式。 |
| 从机数量 | 设置天空端从机数量,范围为 1-8,默认值为 4。从机数量越多,每个天空端分配到的带宽越小。 | 按实际接入天空端数量设置。 |
| 发射功率 | 设置地面端发射功率,默认最大值为 1000mW。 | 一般保持默认。 |
| 频点模式 | 固定为手动模式。 | 保持默认。 |
| 模块地址 | 只有模块地址相同的地面端和天空端才能连接通信。范围为 1-30000,默认值为 8888。 | 同一组数传必须保持一致;多套设备同时使用时应设置不同地址。 |
| 通信频点 | 数传工作频点,范围为 0-82,分别对应 2400-2482MHz,默认值为 0。 | 同一组数传必须保持一致;多套设备同时使用时建议错开频点。 |
速率分配示例:如果地面端从机数量设置为
4,并使用标准模式,则每个天空端分配到的下行速率约为10.5KB/s / 4 = 2.625KB/s。
天空端配置
MSTAR24 支持多种天空端硬件,例如 MSTAR24-F-Mini、MSTAR24-F。此处以 MSTAR24-F 为例说明配置方法。
MSTAR24-F-Mini 无板载 USB 端口,修改模块参数时必须使用串口转 USB 模块连接上位机。
MSTAR24-F 板载 USB 转串口芯片 CP2102,可参考 CP2102 驱动安装教程(Windows) 安装 CP2102 驱动。
将天空端数传连接至电脑,打开设备管理器,记下 CP2102 对应的串口号。
与地面端同理,打开微空助手,选择天空端上述串口号,波特率选择 57600或直接勾选配置数传,并点击“连接”,等待微空助手识别设备。成功连接后,点击左侧的参数界面。上位机会自动识别模块并显示参数设置界面,修改参数后需要点击“保存到设备”。
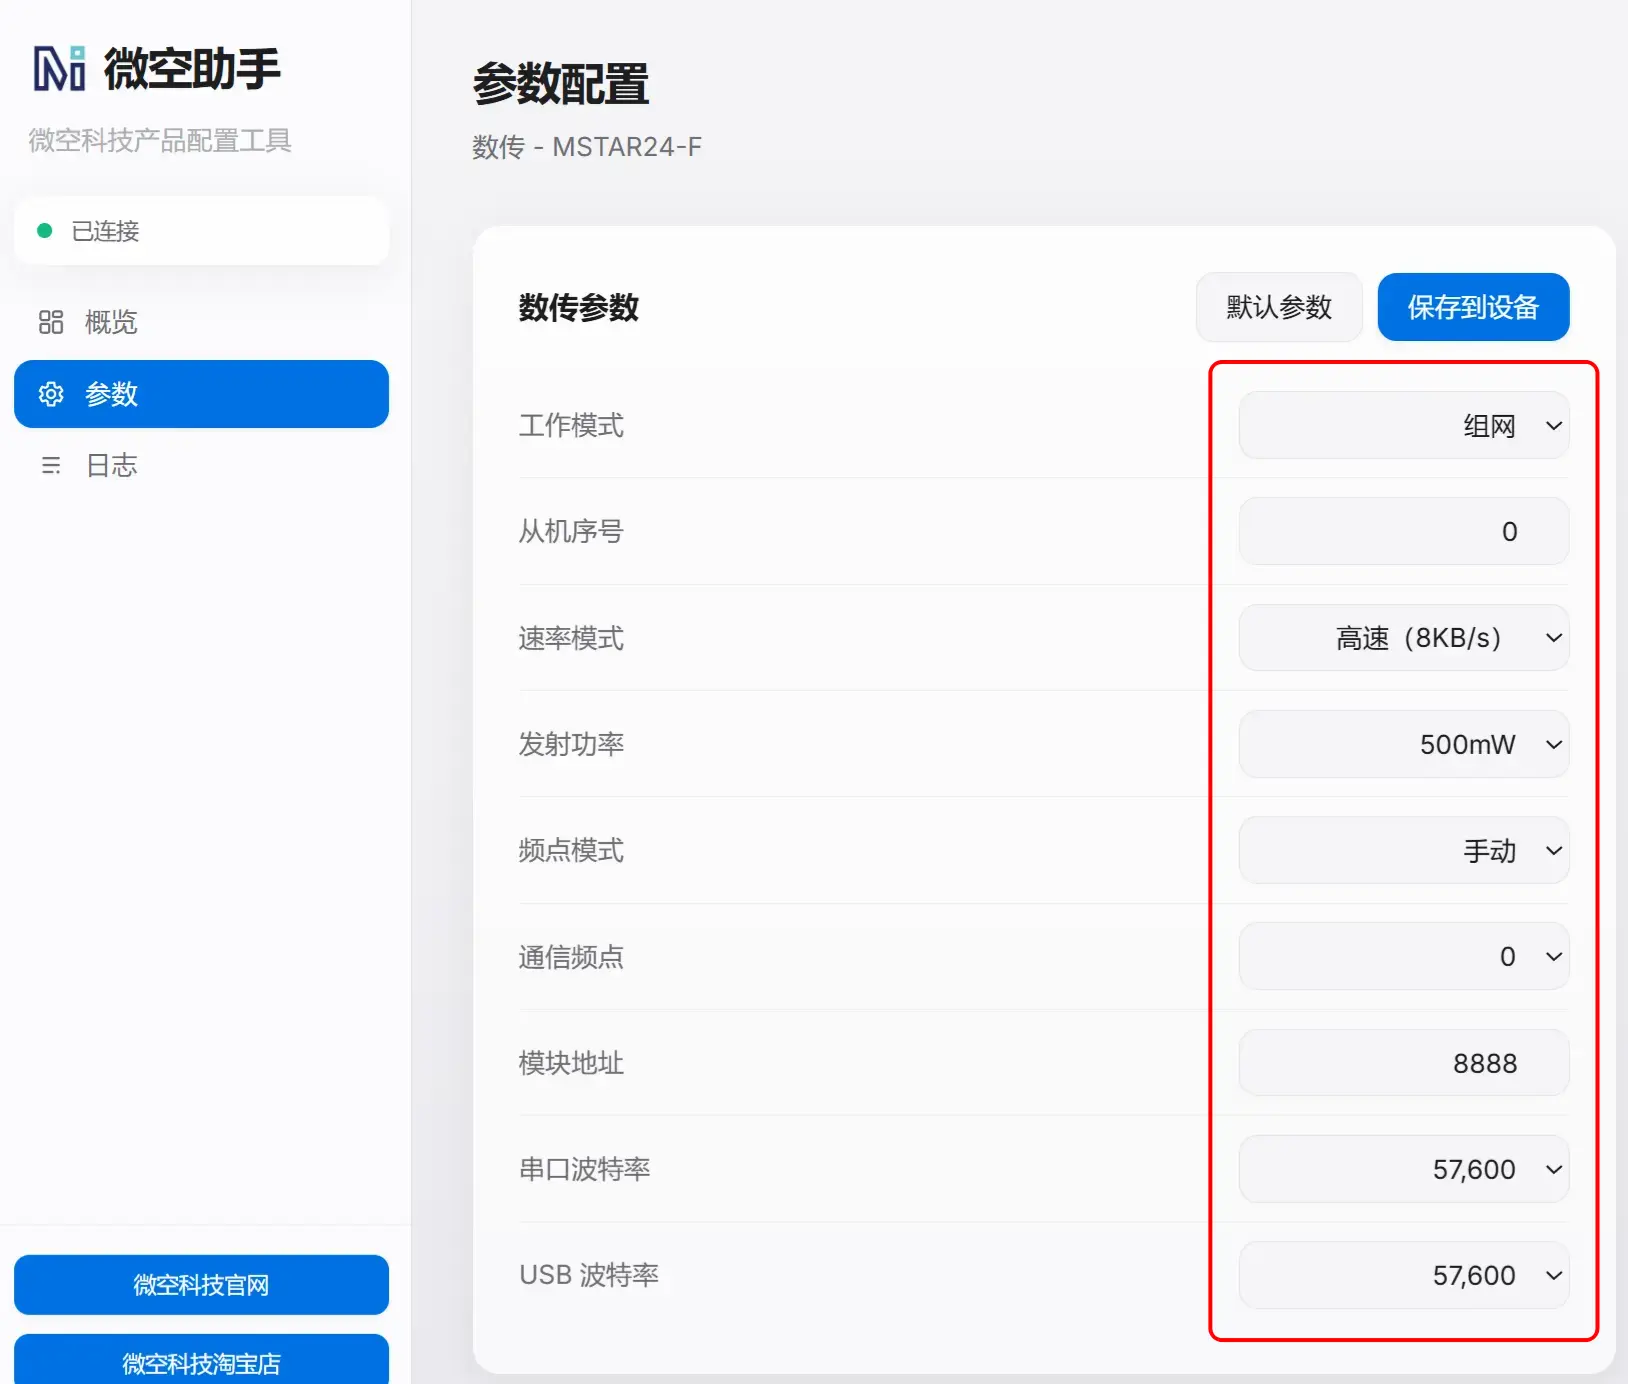
天空端参数说明如下:
| 参数 | 说明 | 建议 |
|---|---|---|
| 工作模式 | 作为一对多从机使用时,必须选择组网模式,默认即为该模式。 | 保持组网模式。 |
| 从机序号 | 用于区分不同天空端,范围为 0-7,默认值为 0。例如一对三通信时,三台天空端应分别设置为 0、1、2。 | 每个天空端必须不同,且建议从 0 开始连续设置。 |
| 发射功率 | MSTAR24-F/F-Mini 最大发射功率为 500mW。 | 一般保持默认或按实际距离调整。 |
| 速率模式 | 作为一对多从机时,仅可使用高速模式和超高速模式。天空端高速模式对应地面端标准模式;天空端超高速模式对应地面端高速模式。 | 地面端为标准模式时,天空端设为高速模式;地面端为高速模式时,天空端设为超高速模式。 |
| 模块地址 | 只有模块地址相同的数传才能连接通信。范围为 1-30000,默认值为 8888。 | 必须与地面端一致。 |
| 频点模式 | 作为天空端从机使用时,需设置为手动模式,默认即为手动模式。 | 保持默认。 |
| 通信频点 | 数传工作频点,范围为 0-82,分别对应 2400-2482MHz,默认值为 0。 | 必须与地面端一致。 |
| 串口波特率 | 对应 GH1.25 接口的串口波特率,默认 57600。 | 需与飞控对应串口波特率一致。 |
| USB 波特率 | 对应 USB 接口的串口波特率,默认 57600。 | 一般保持默认。 |
天空端从机序号对应关系
天空端从机序号与地面端串口通道的对应关系如下:
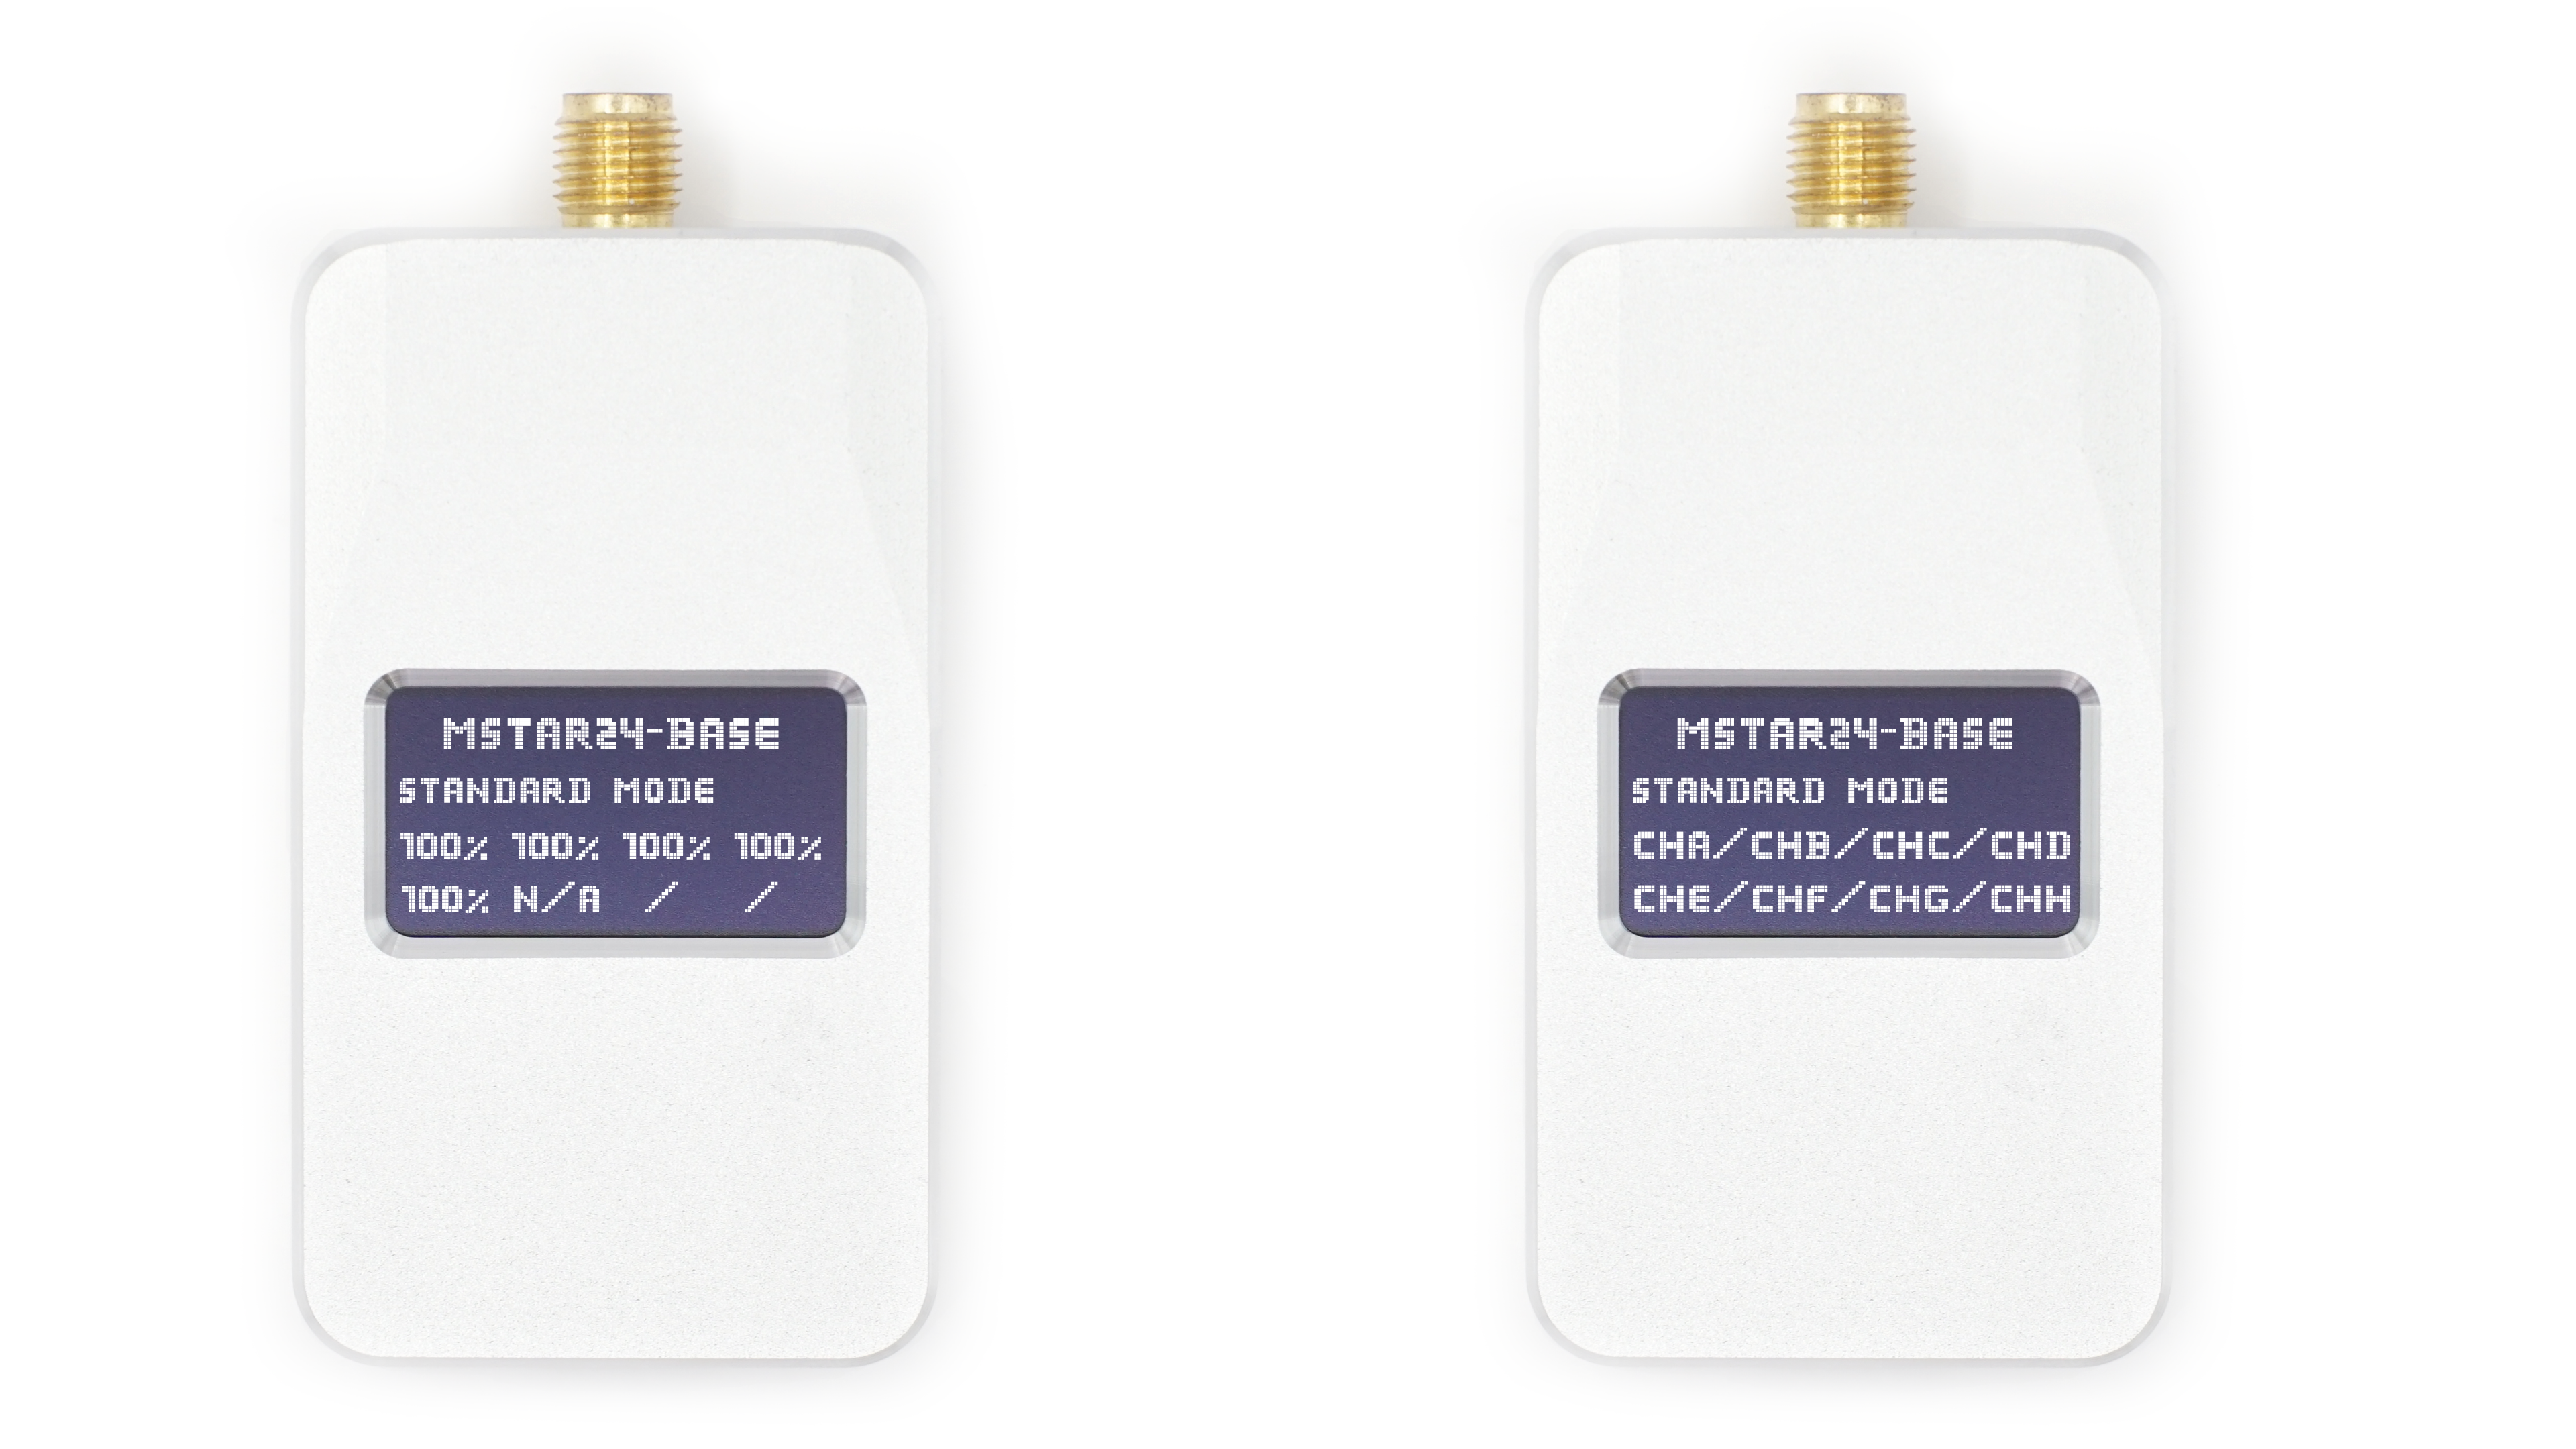
| 天空端从机序号 | 地面端通道 | 用途示例 |
|---|---|---|
0 | ChA | 飞机 1 |
1 | ChB | 飞机 2 |
2 | ChC | 飞机 3 |
3 | ChD | 飞机 4 |
4 | ChE | 飞机 5 |
5 | ChF | 飞机 6 |
6 | ChG | 飞机 7 |
7 | ChH | 飞机 8 |
飞控配置
多机连接时,每台飞控必须使用不同的系统编号。否则地面站无法正确区分多架飞机。
ArduPilot 飞控参数设置
使用 USB 将 ArduPilot 飞控连接到电脑,打开 Mission Planner 并连接飞控。
如果天空端数传连接到飞控 TELEM1(Serial1)接口,请设置以下参数:
SERIAL1_BAUD = 57600SERIAL1_PROTOCOL = MAVLink2
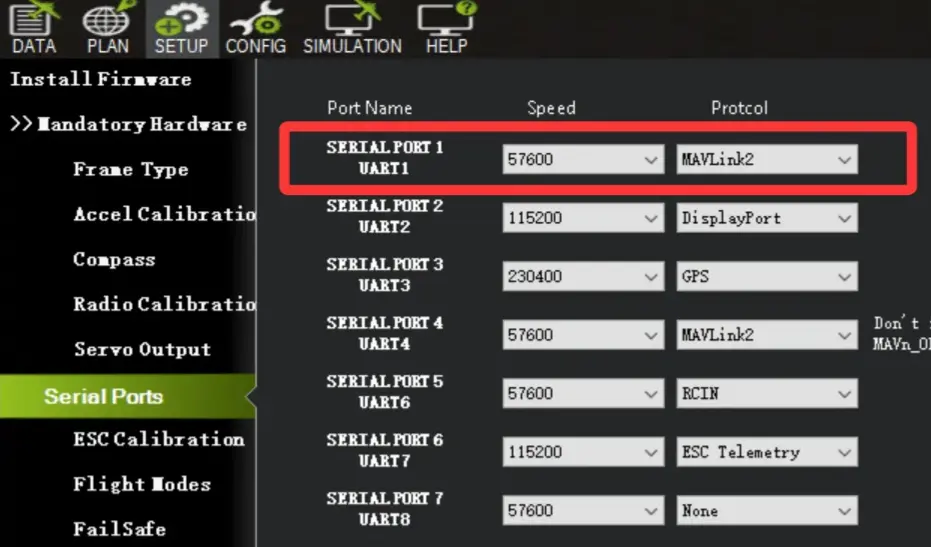
如果天空端连接到其他串口,请配置对应的
SERIALx_BAUD和SERIALx_PROTOCOL参数。
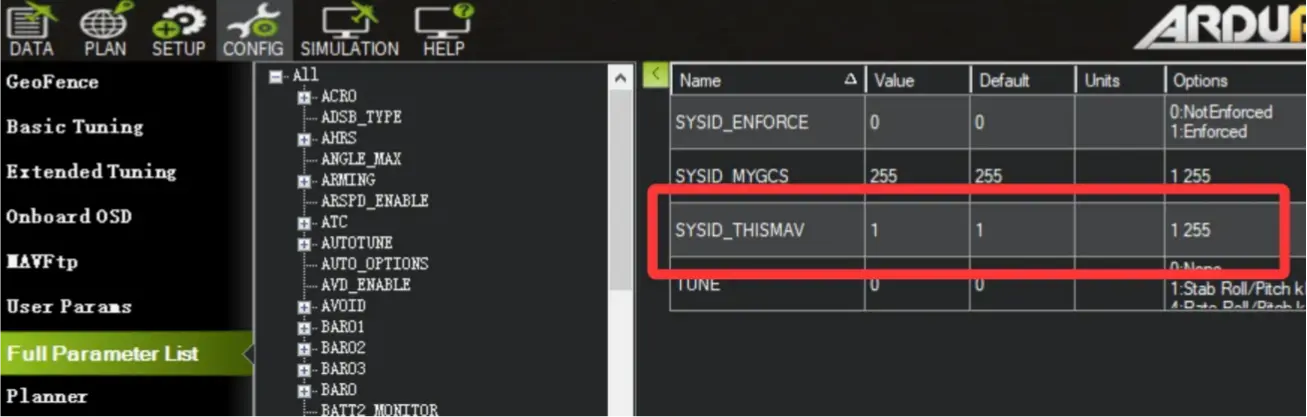
随后分别连接每台 ArduPilot 飞控,并设置 SYSID_THISMAV:
- 飞控 1:
SYSID_THISMAV = 1 - 飞控 2:
SYSID_THISMAV = 2 - 飞控 3:
SYSID_THISMAV = 3 - 后续飞控以此类推
PX4 飞控参数设置
使用 USB 将 PX4 飞控连接到电脑,打开 QGroundControl 并连接飞控。
在参数页面中找到 MAVLink。如果天空端数传连接到 TELEM1,请配置:
MAV_0_CONFIG = TELEM1MAV_0_FORWARD = DisabledMAV_0_MODE = NormalMAV_0_RATE = 1200B/s
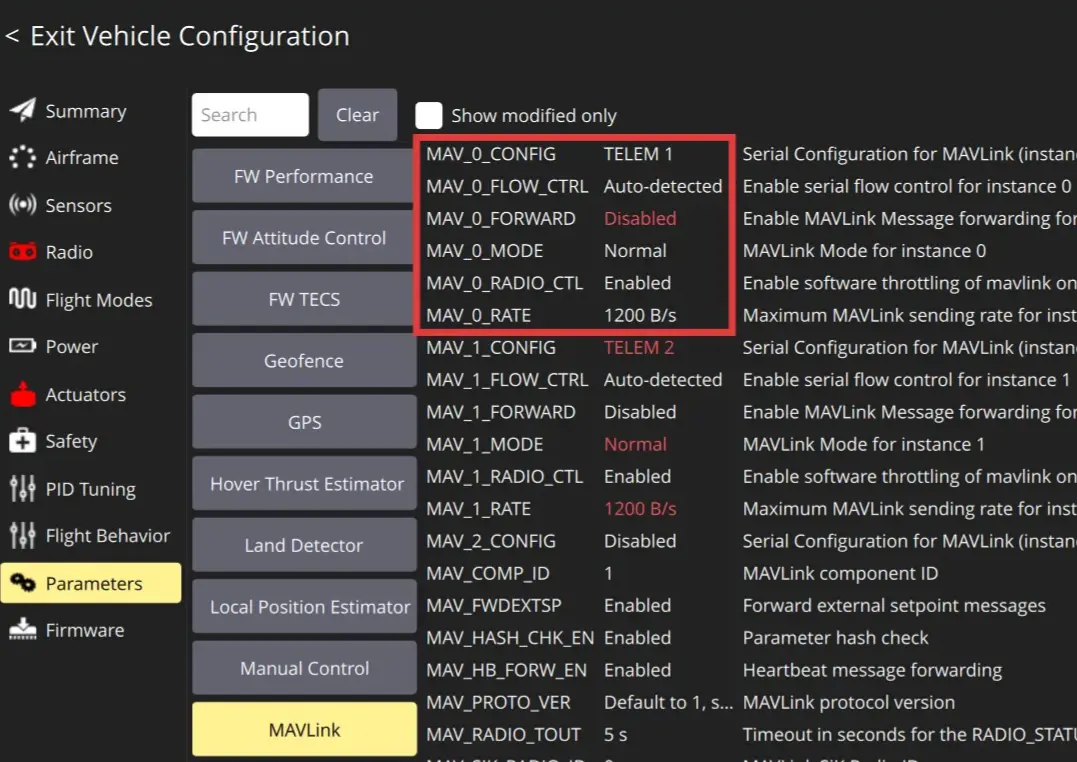
保存参数后重启飞控并重新连接。在参数页面中找到串口设置,设置:
SER_TEL1_BAUD = 57600 8N1
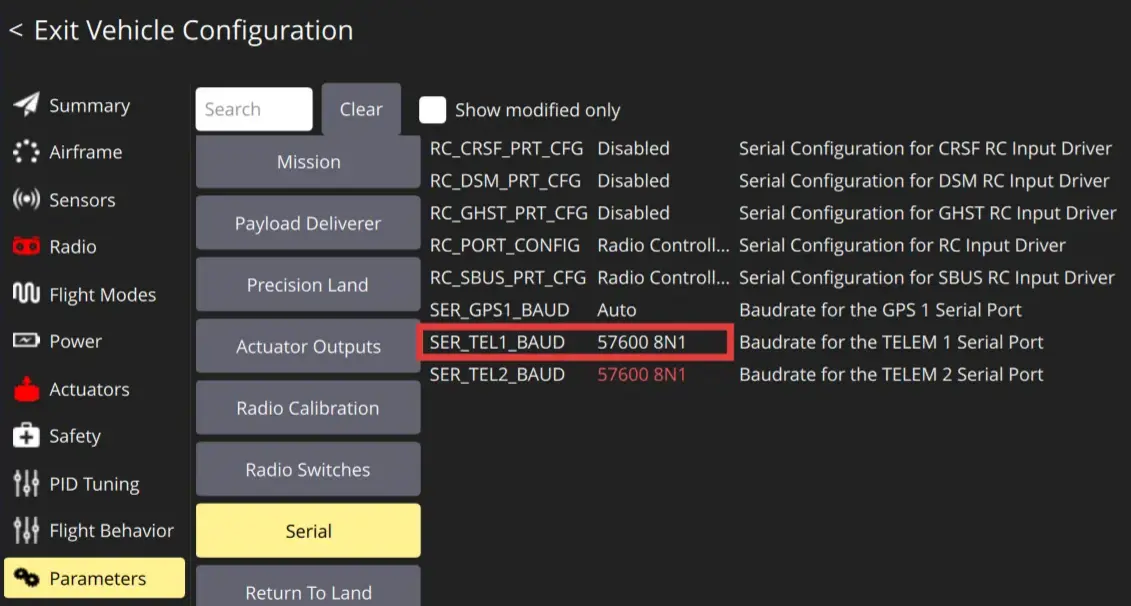
多台 PX4 飞控的系统编号必须设置为不同值,否则 QGroundControl 无法识别多架飞机。分别使用 USB 连接每台飞控,在 QGroundControl 中修改 MAV_SYS_ID:
- 飞控 1:
MAV_SYS_ID = 1 - 飞控 2:
MAV_SYS_ID = 2 - 飞控 3:
MAV_SYS_ID = 3 - 后续飞控以此类推
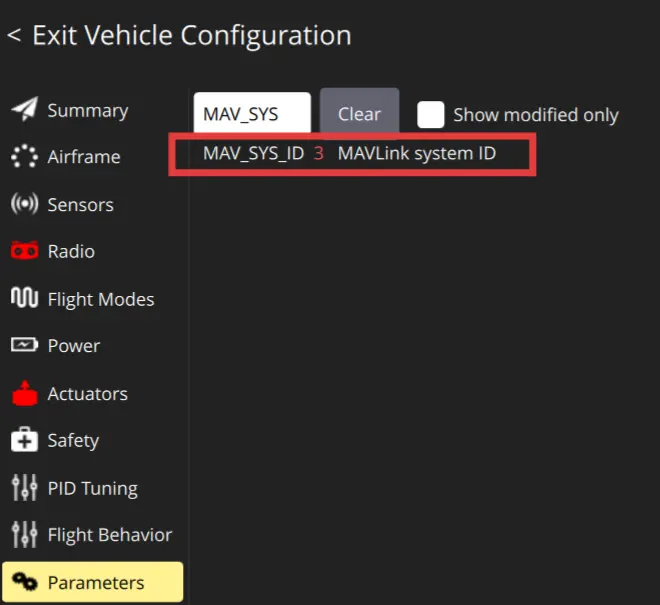
如果多架飞机只能连接一架,或地面站识别混乱,请重点检查每台天空端的从机序号是否不同、每台飞控的系统编号是否不同、飞控串口参数是否与数传串口波特率一致。
多机连接示例
完成地面端、天空端和飞控配置后,即可通过地面站软件连接多架飞机。
连接前请确认:
- 地面端已通过 USB 连接电脑
- 每台天空端已连接对应飞控并上电
- 每台天空端的从机序号不同
- 每台飞控的 MAV ID 编号不同
- 地面端与所有天空端的模块地址、通信频点一致
- 地面端与天空端速率模式对应正确
如果天空端已正常连接到地面端,天空端绿灯会常亮,地面端显示屏会显示对应通道的信号强度。
ArduPilot 多机连接
以一对三连接为例,需要一台地面端连接电脑,三台天空端分别连接三架飞机。完成前文数传配置后,将三台天空端的从机序号分别设置为 0、1、2;0 号天空端连接飞控 1,1 号天空端连接飞控 2,2 号天空端连接飞控 3。三台飞控的 SYSID_THISMAV 分别设置为 1、2、3。
打开 Mission Planner,在右上角连接区域选择 ChA 对应的串口号,波特率选择 57600,点击“连接”。此时将连接 0 号天空端对应的飞机 1。
飞机 1 正常连接后,在 Mission Planner 顶部工具栏黑色区域点击右键,选择 Connection Options 。
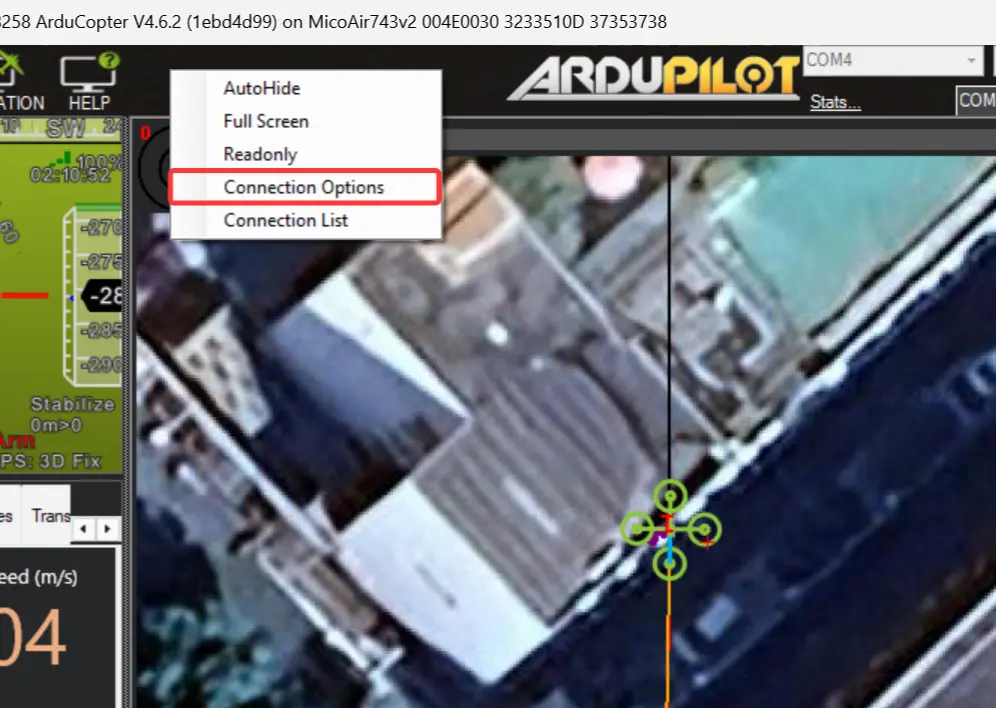
在弹出的连接窗口中选择 ChB 对应的串口号,波特率同样选择 57600,点击 Connect。随后飞机 2 会连接到 Mission Planner。
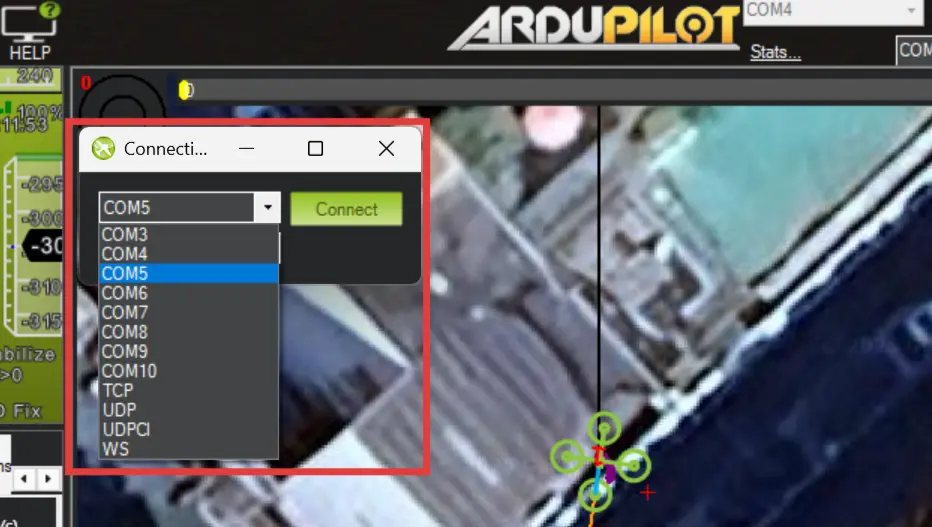
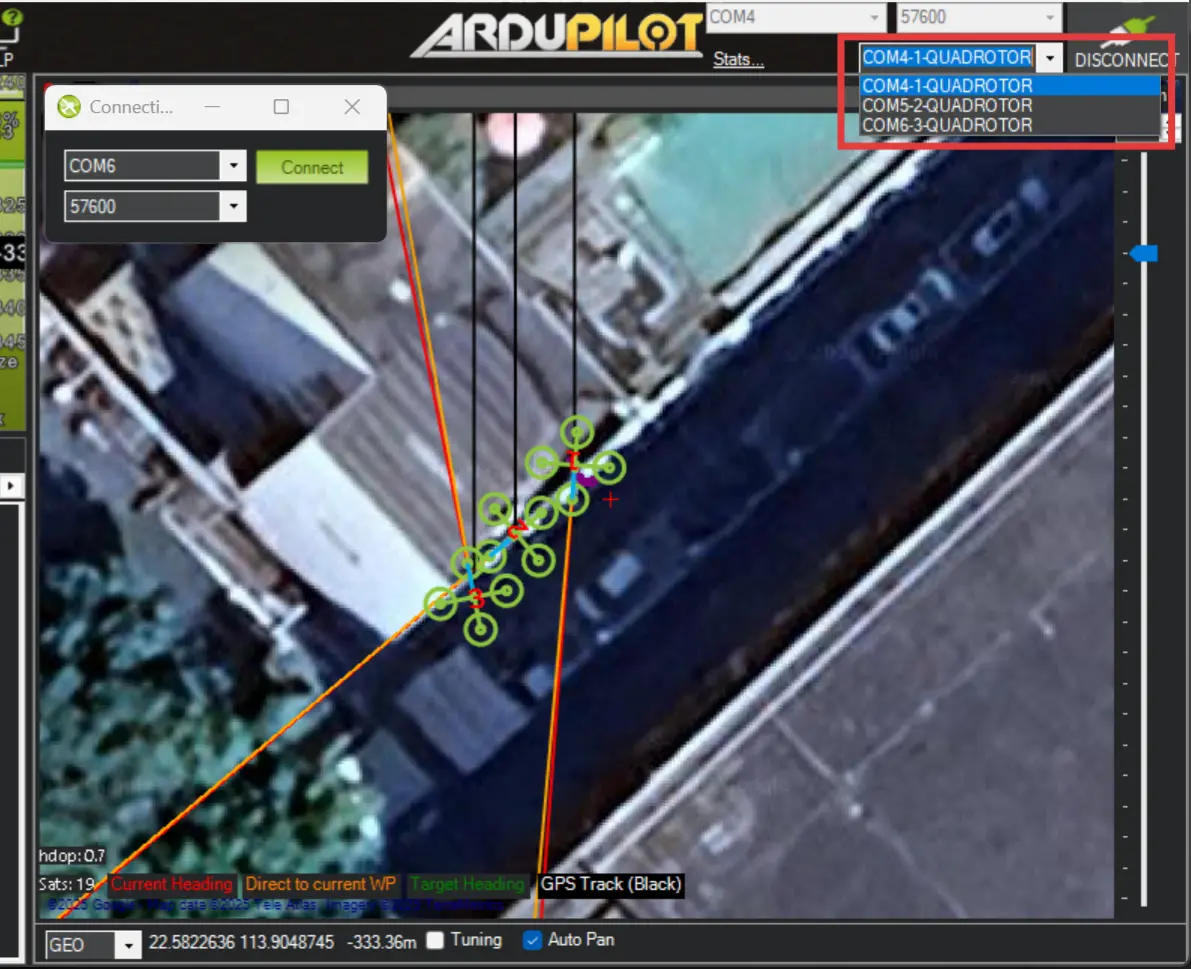
飞机 3 及更多飞机按同样方法连接。如果使用一对五或一对八模式,也按照 ChA、ChB、ChC、ChD 的顺序依次添加连接。
连接完成后,如果飞机在室外且已完成定位,可以在 Mission Planner 右侧地图中看到多架飞机的实时位置。
PX4 多机连接
以一对三连接为例,需要一台地面端连接电脑,三台天空端分别连接三架飞机。三台天空端的从机序号分别设置为 0、1、2;三台 PX4 飞控的 MAV_SYS_ID 分别设置为 1、2、3。
打开 QGroundControl,进入 Comm Links 界面,点击 Add 创建新的连接配置。
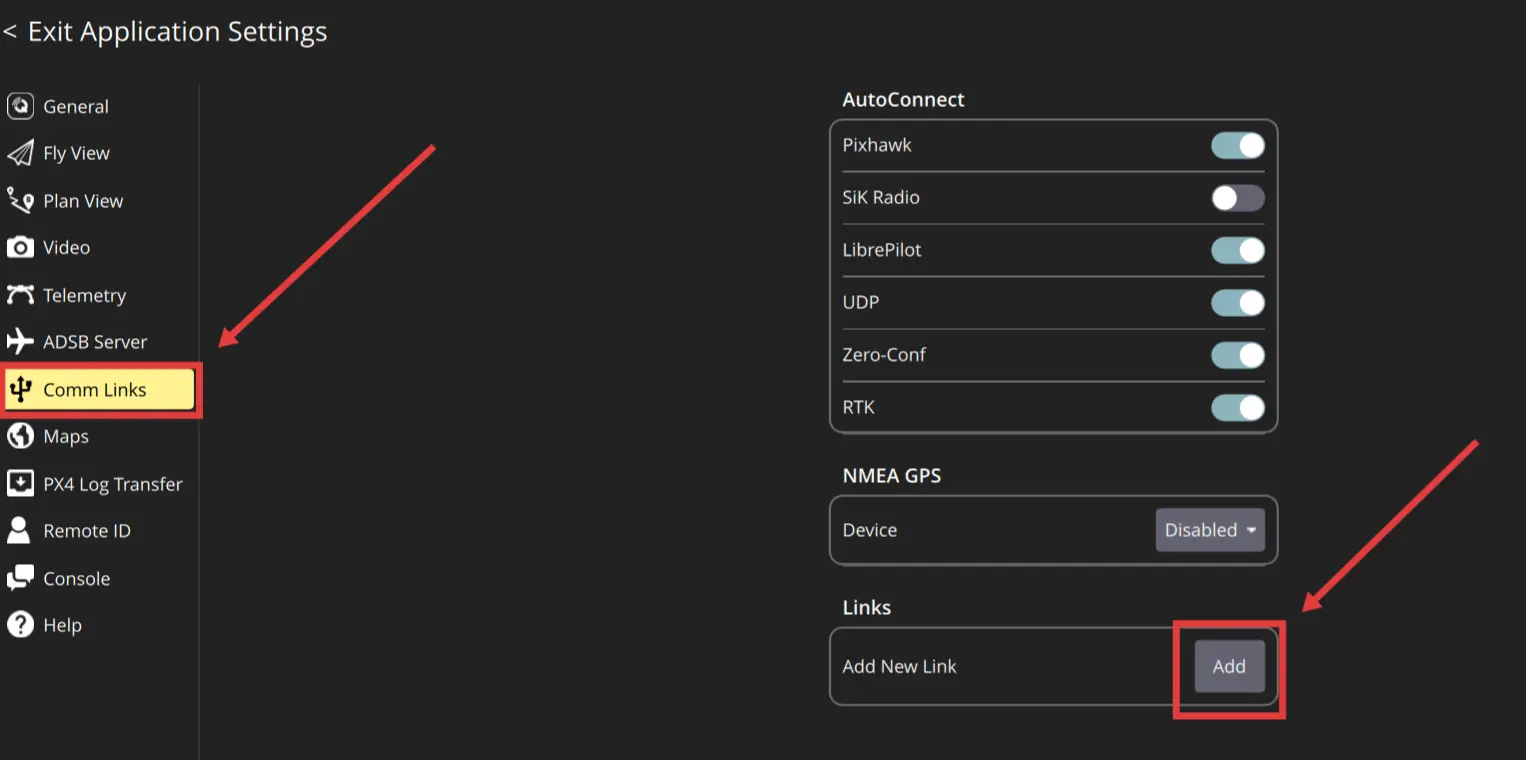
第一个连接配置可命名为“飞机 1”,选择 ChA 对应的串口号,波特率选择 57600,点击 Save。
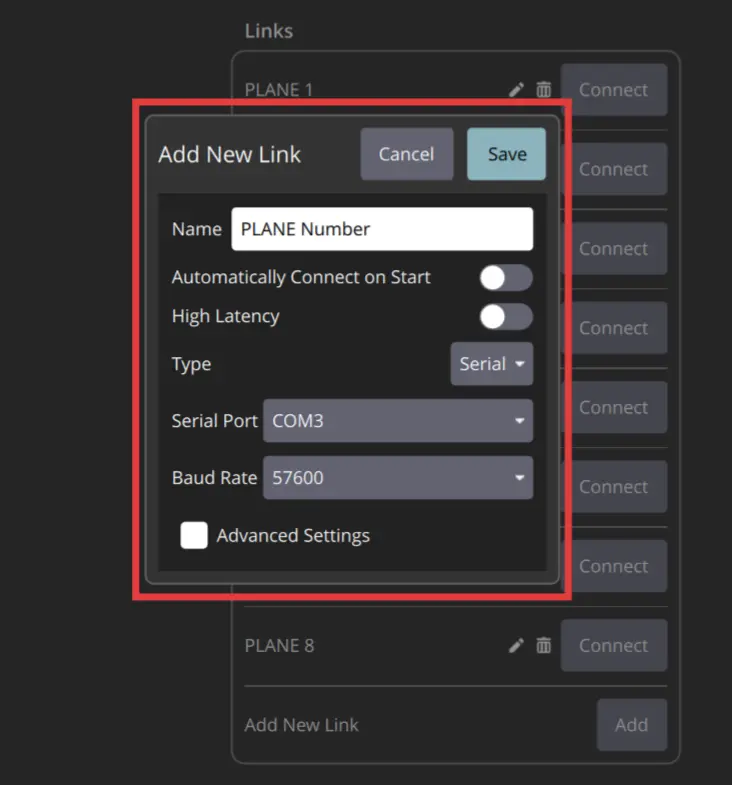
之后按同样方法添加“飞机 2”、“飞机 3”等连接配置,分别选择 ChB、ChC 等对应串口。
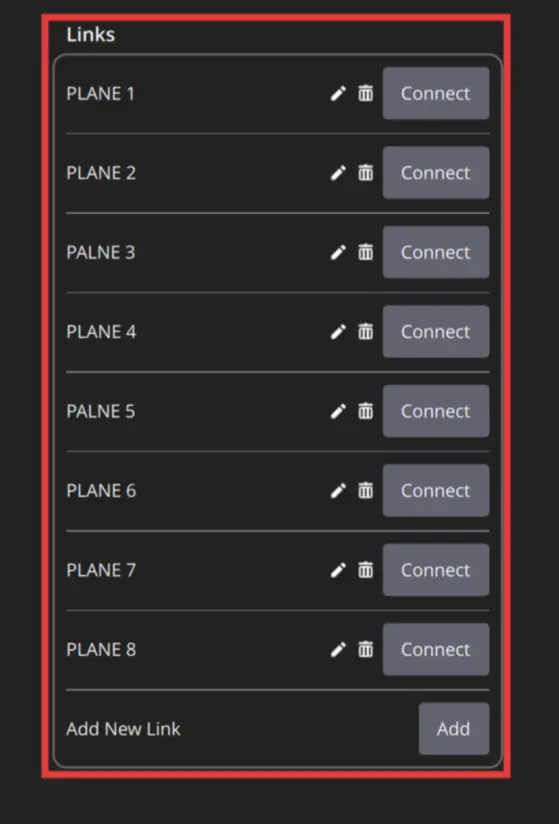
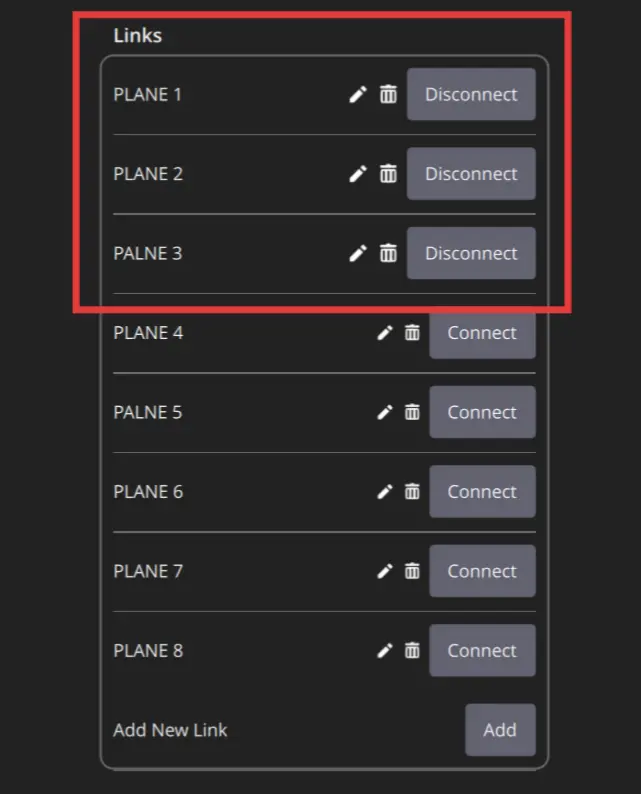
选中需要连接的多个配置,例如“飞机 1”至“飞机 3”,点击 Connect 。QGroundControl 会同时连接 3 架飞机,读取参数可能需要 1~2 分钟。
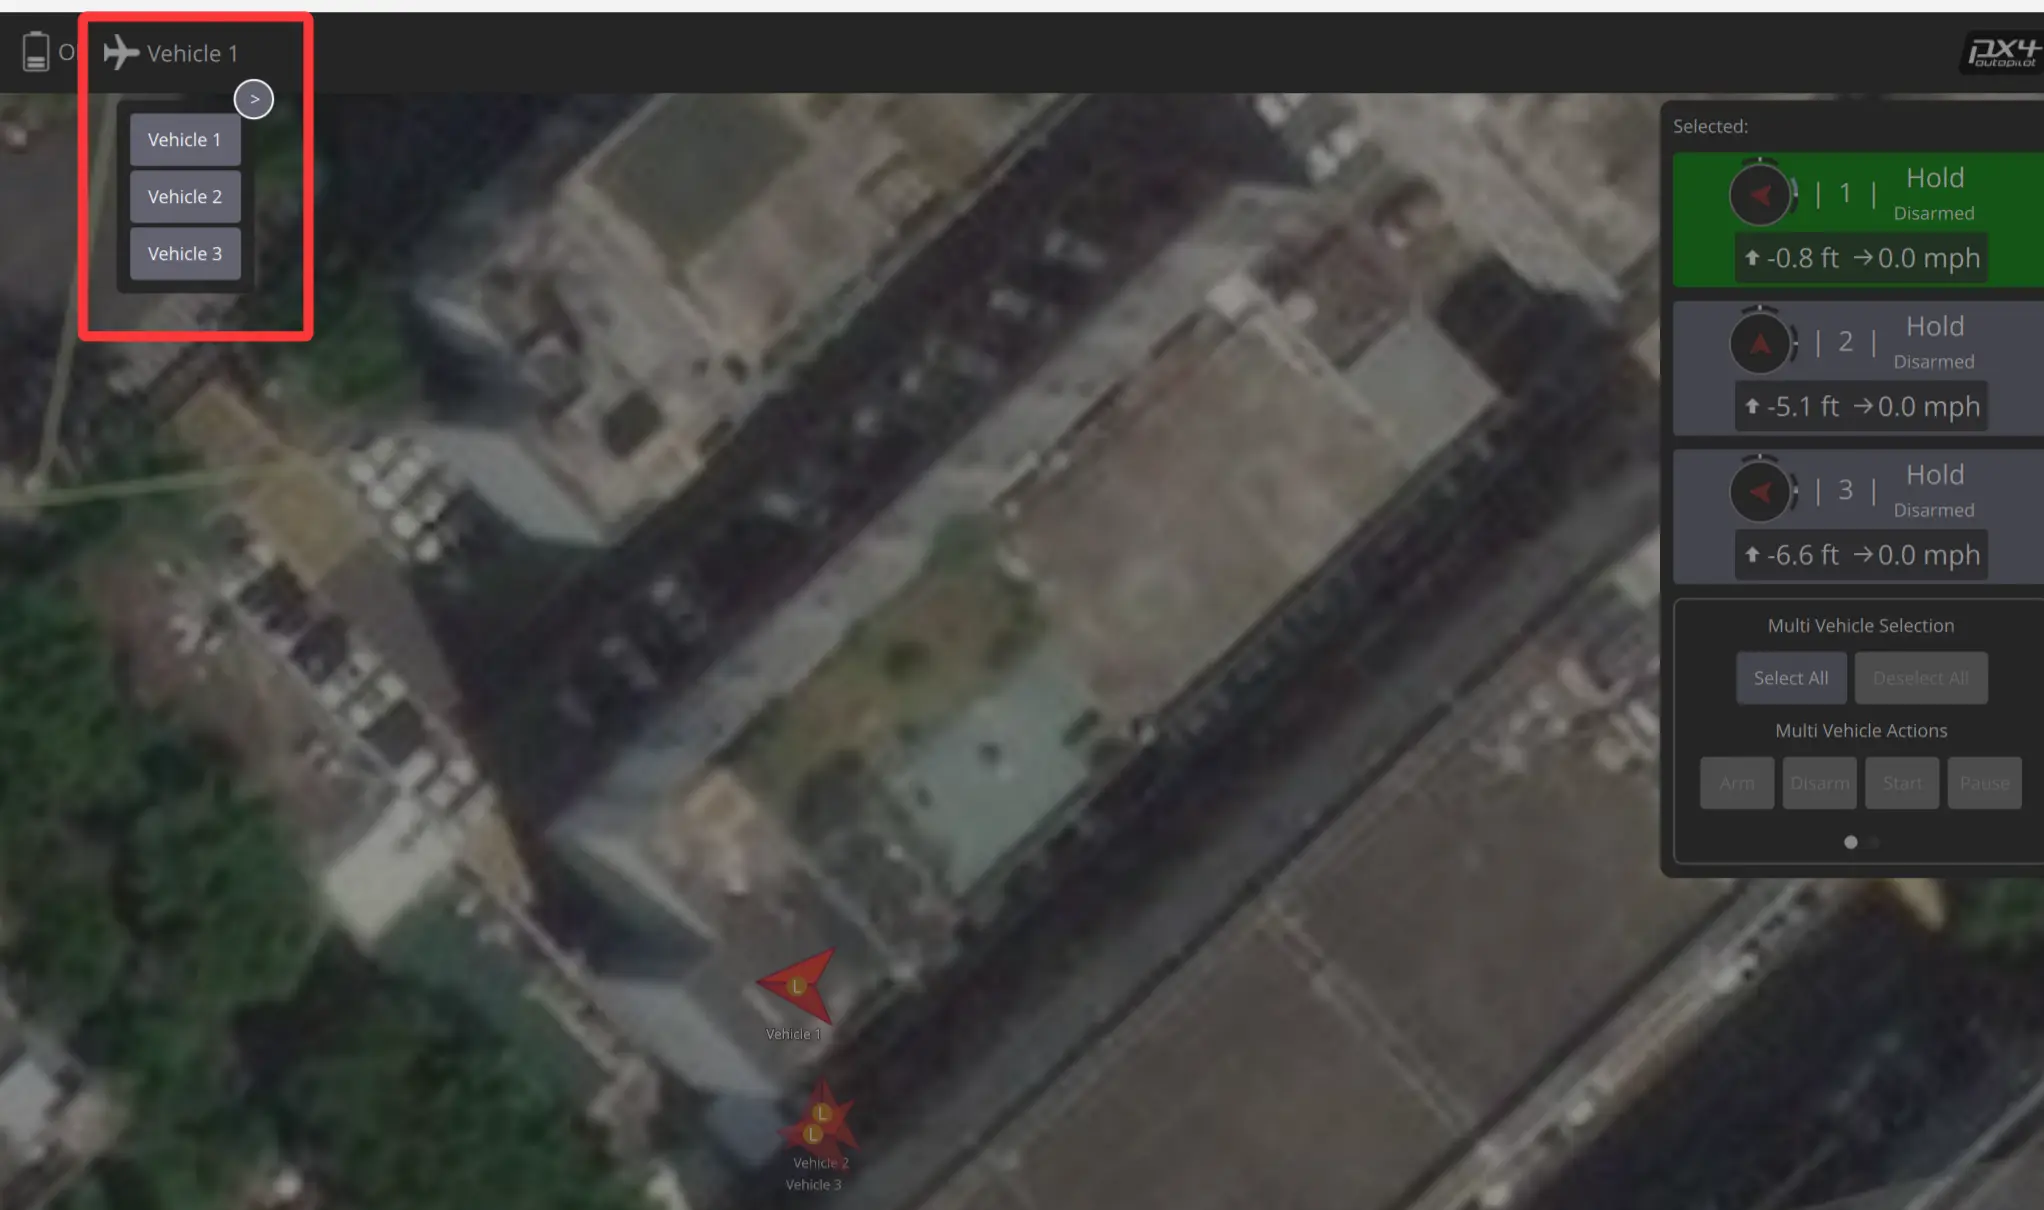
连接完成后,可以在右上角选择多机视图,查看当前所有已连接飞机的状态和仪表信息。
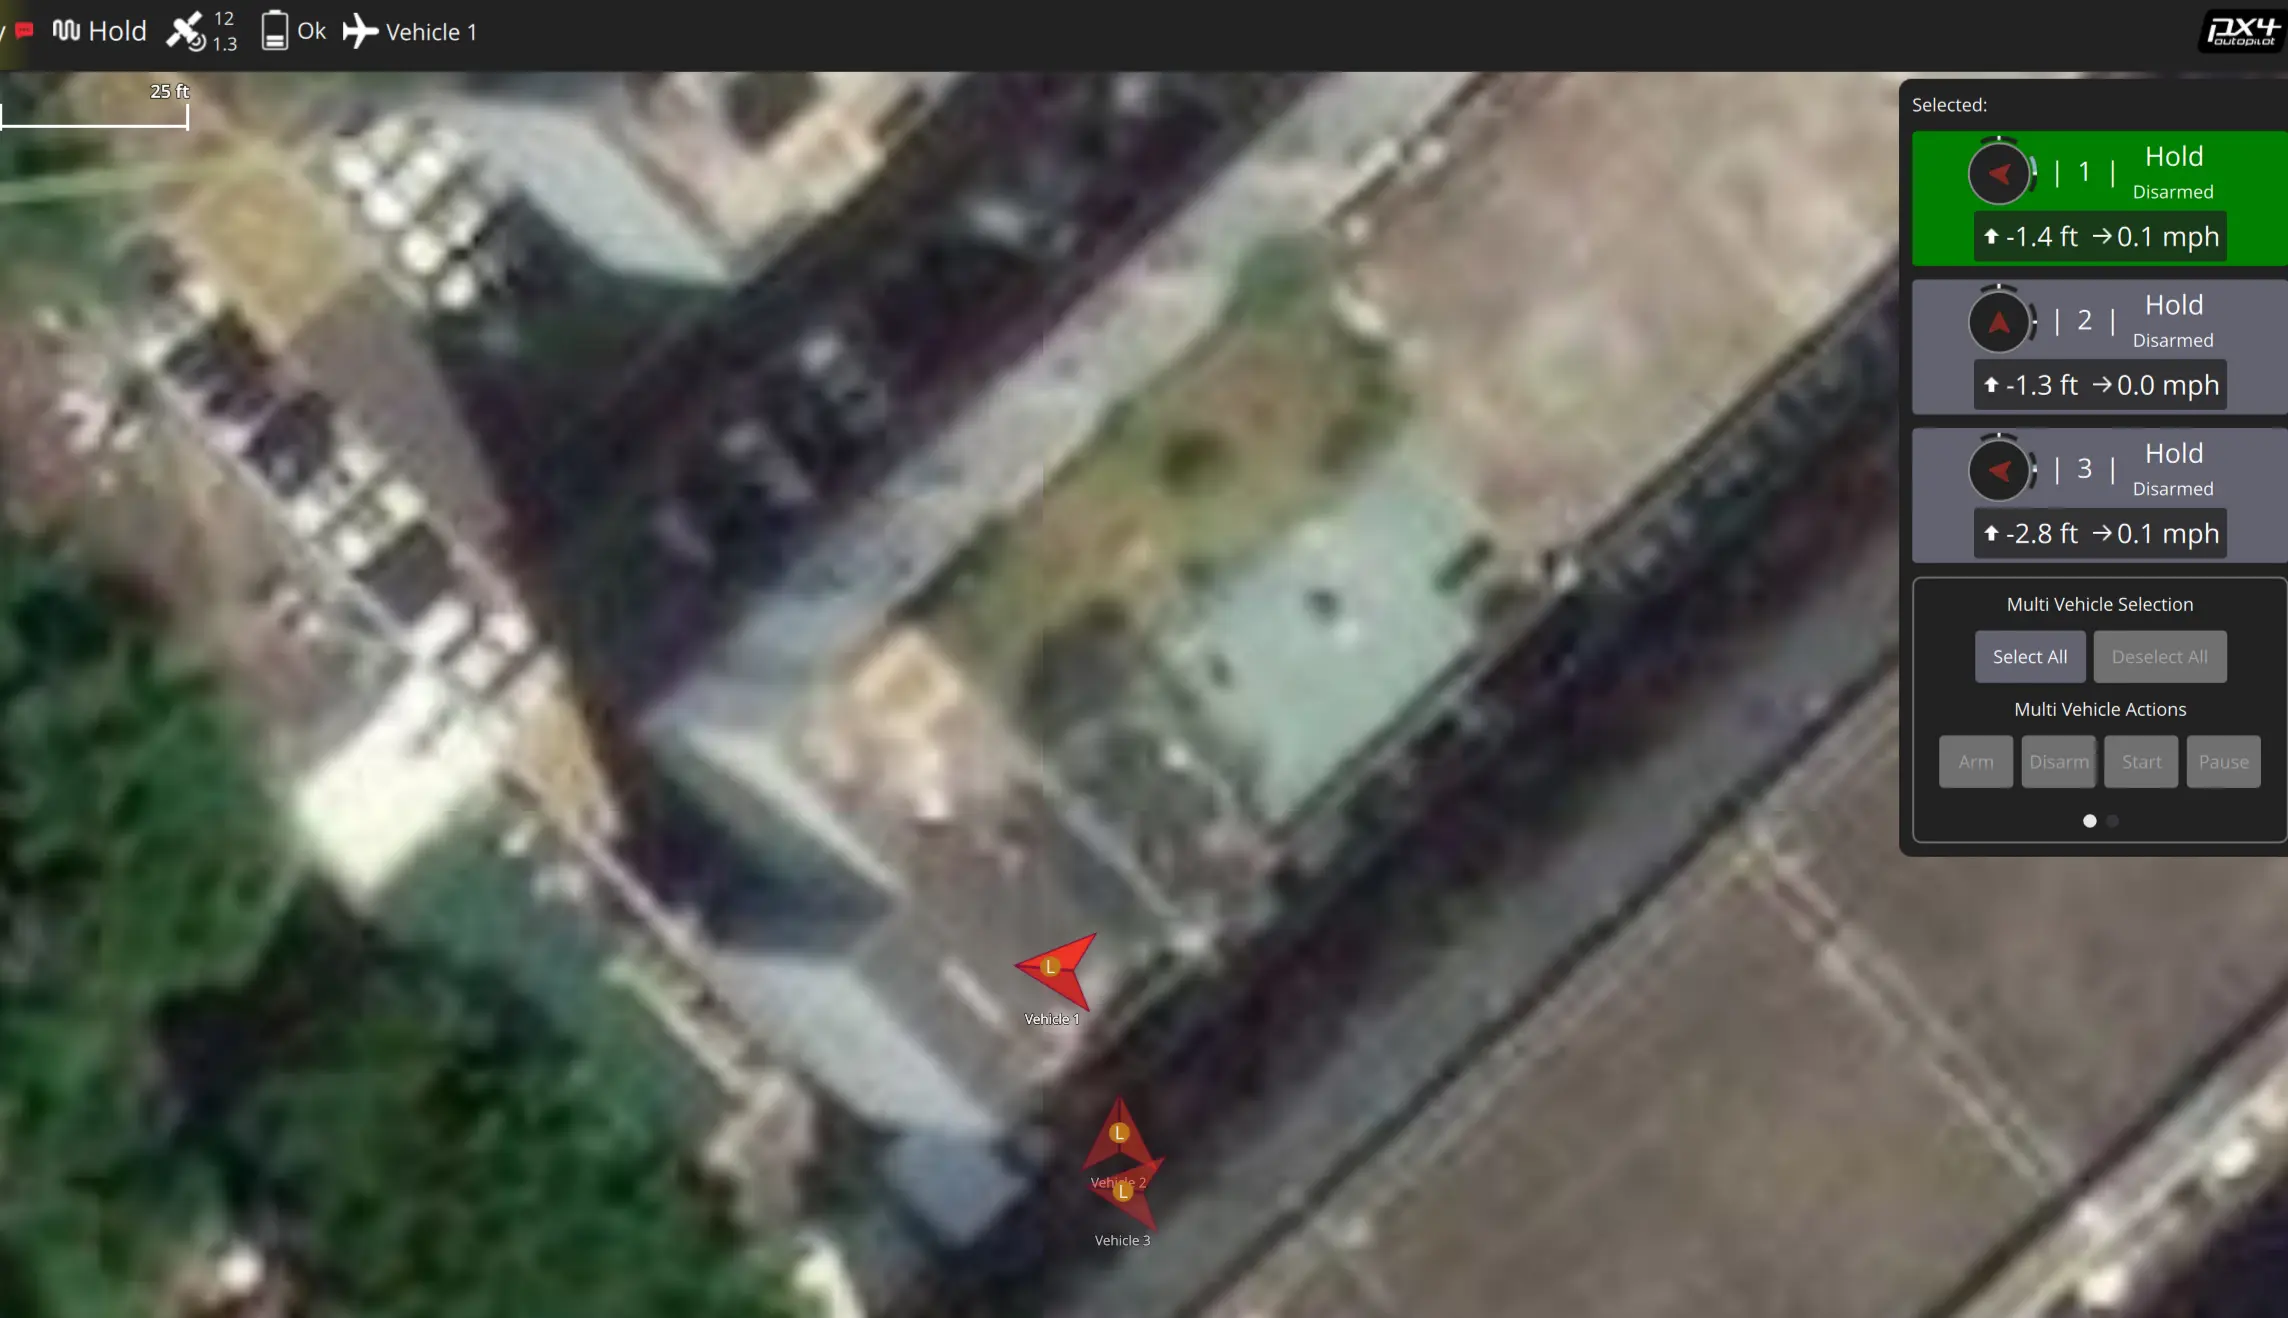
也可以在工具栏上方切换不同飞机,分别进行参数配置、航线编辑等操作。
如果地面站连接慢、读取参数慢或延迟较高,通常是因为一对多模式下所有天空端共享地面端总下行带宽。从机数量越多,每架飞机分配到的带宽越小。可尝试将地面端从机数量设置为实际使用数量,使用更高速率模式并确保天空端速率模式对应正确,或降低飞控 MAVLink 数据流发送频率。